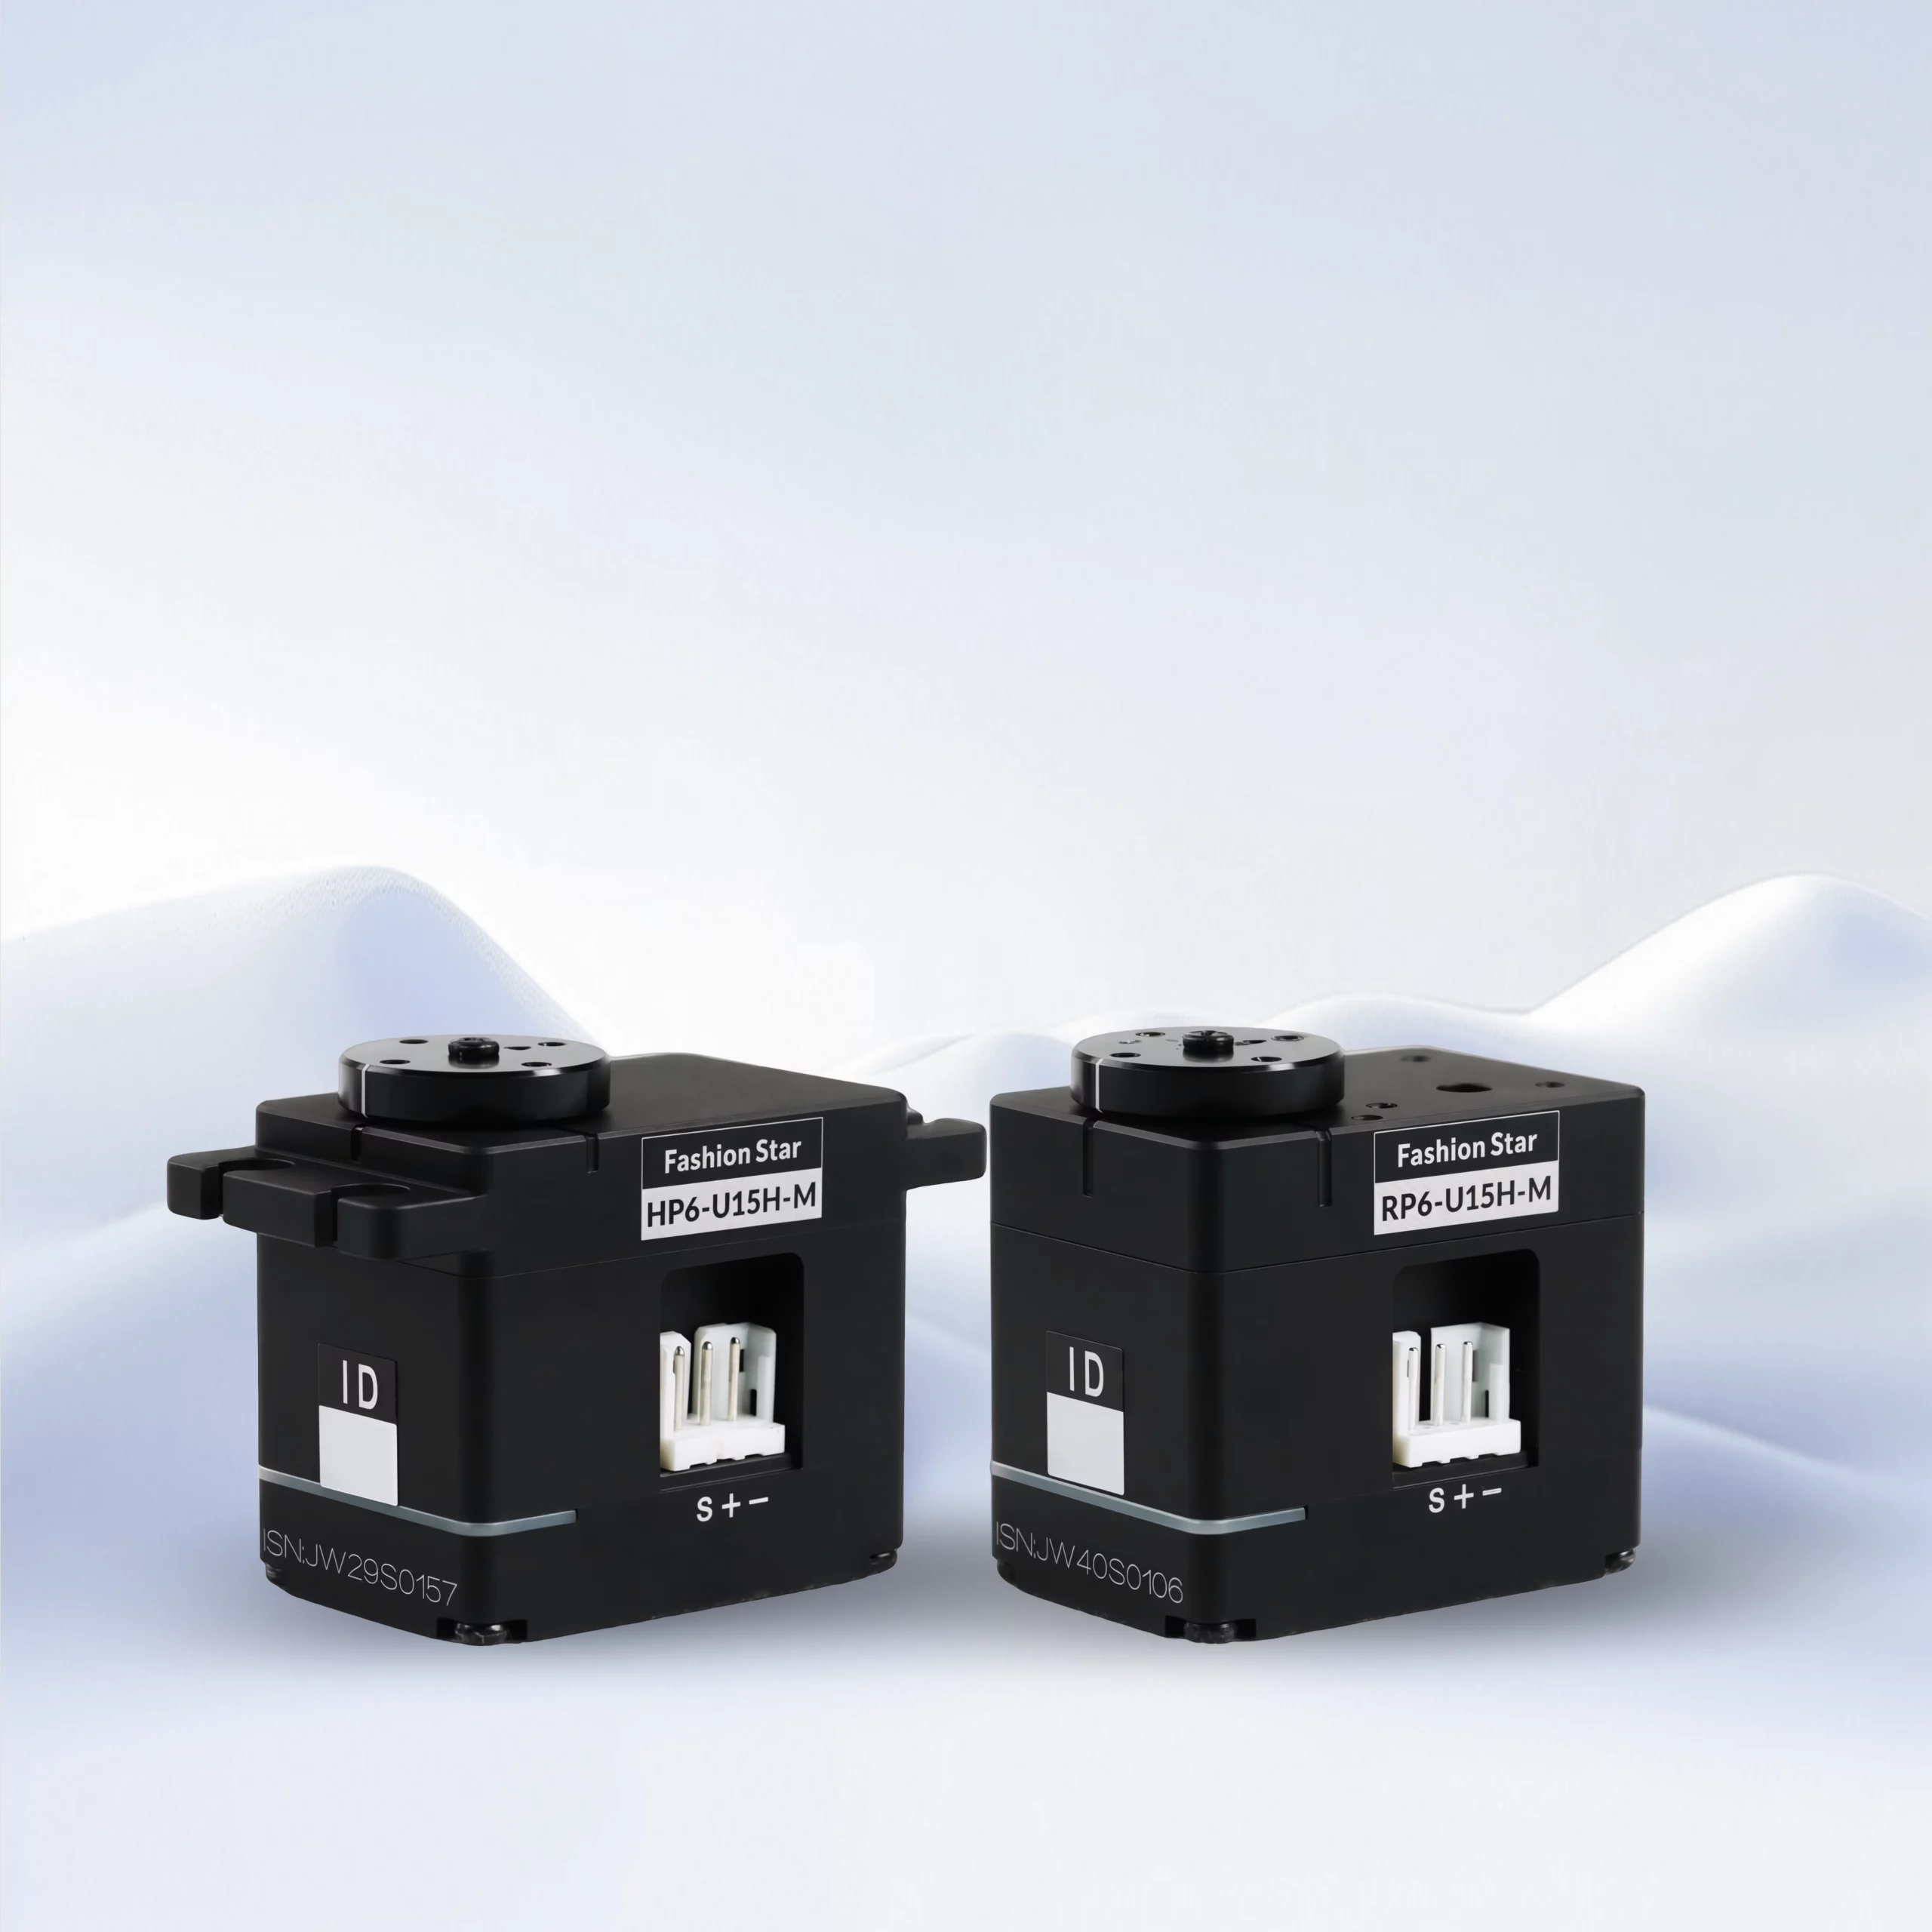
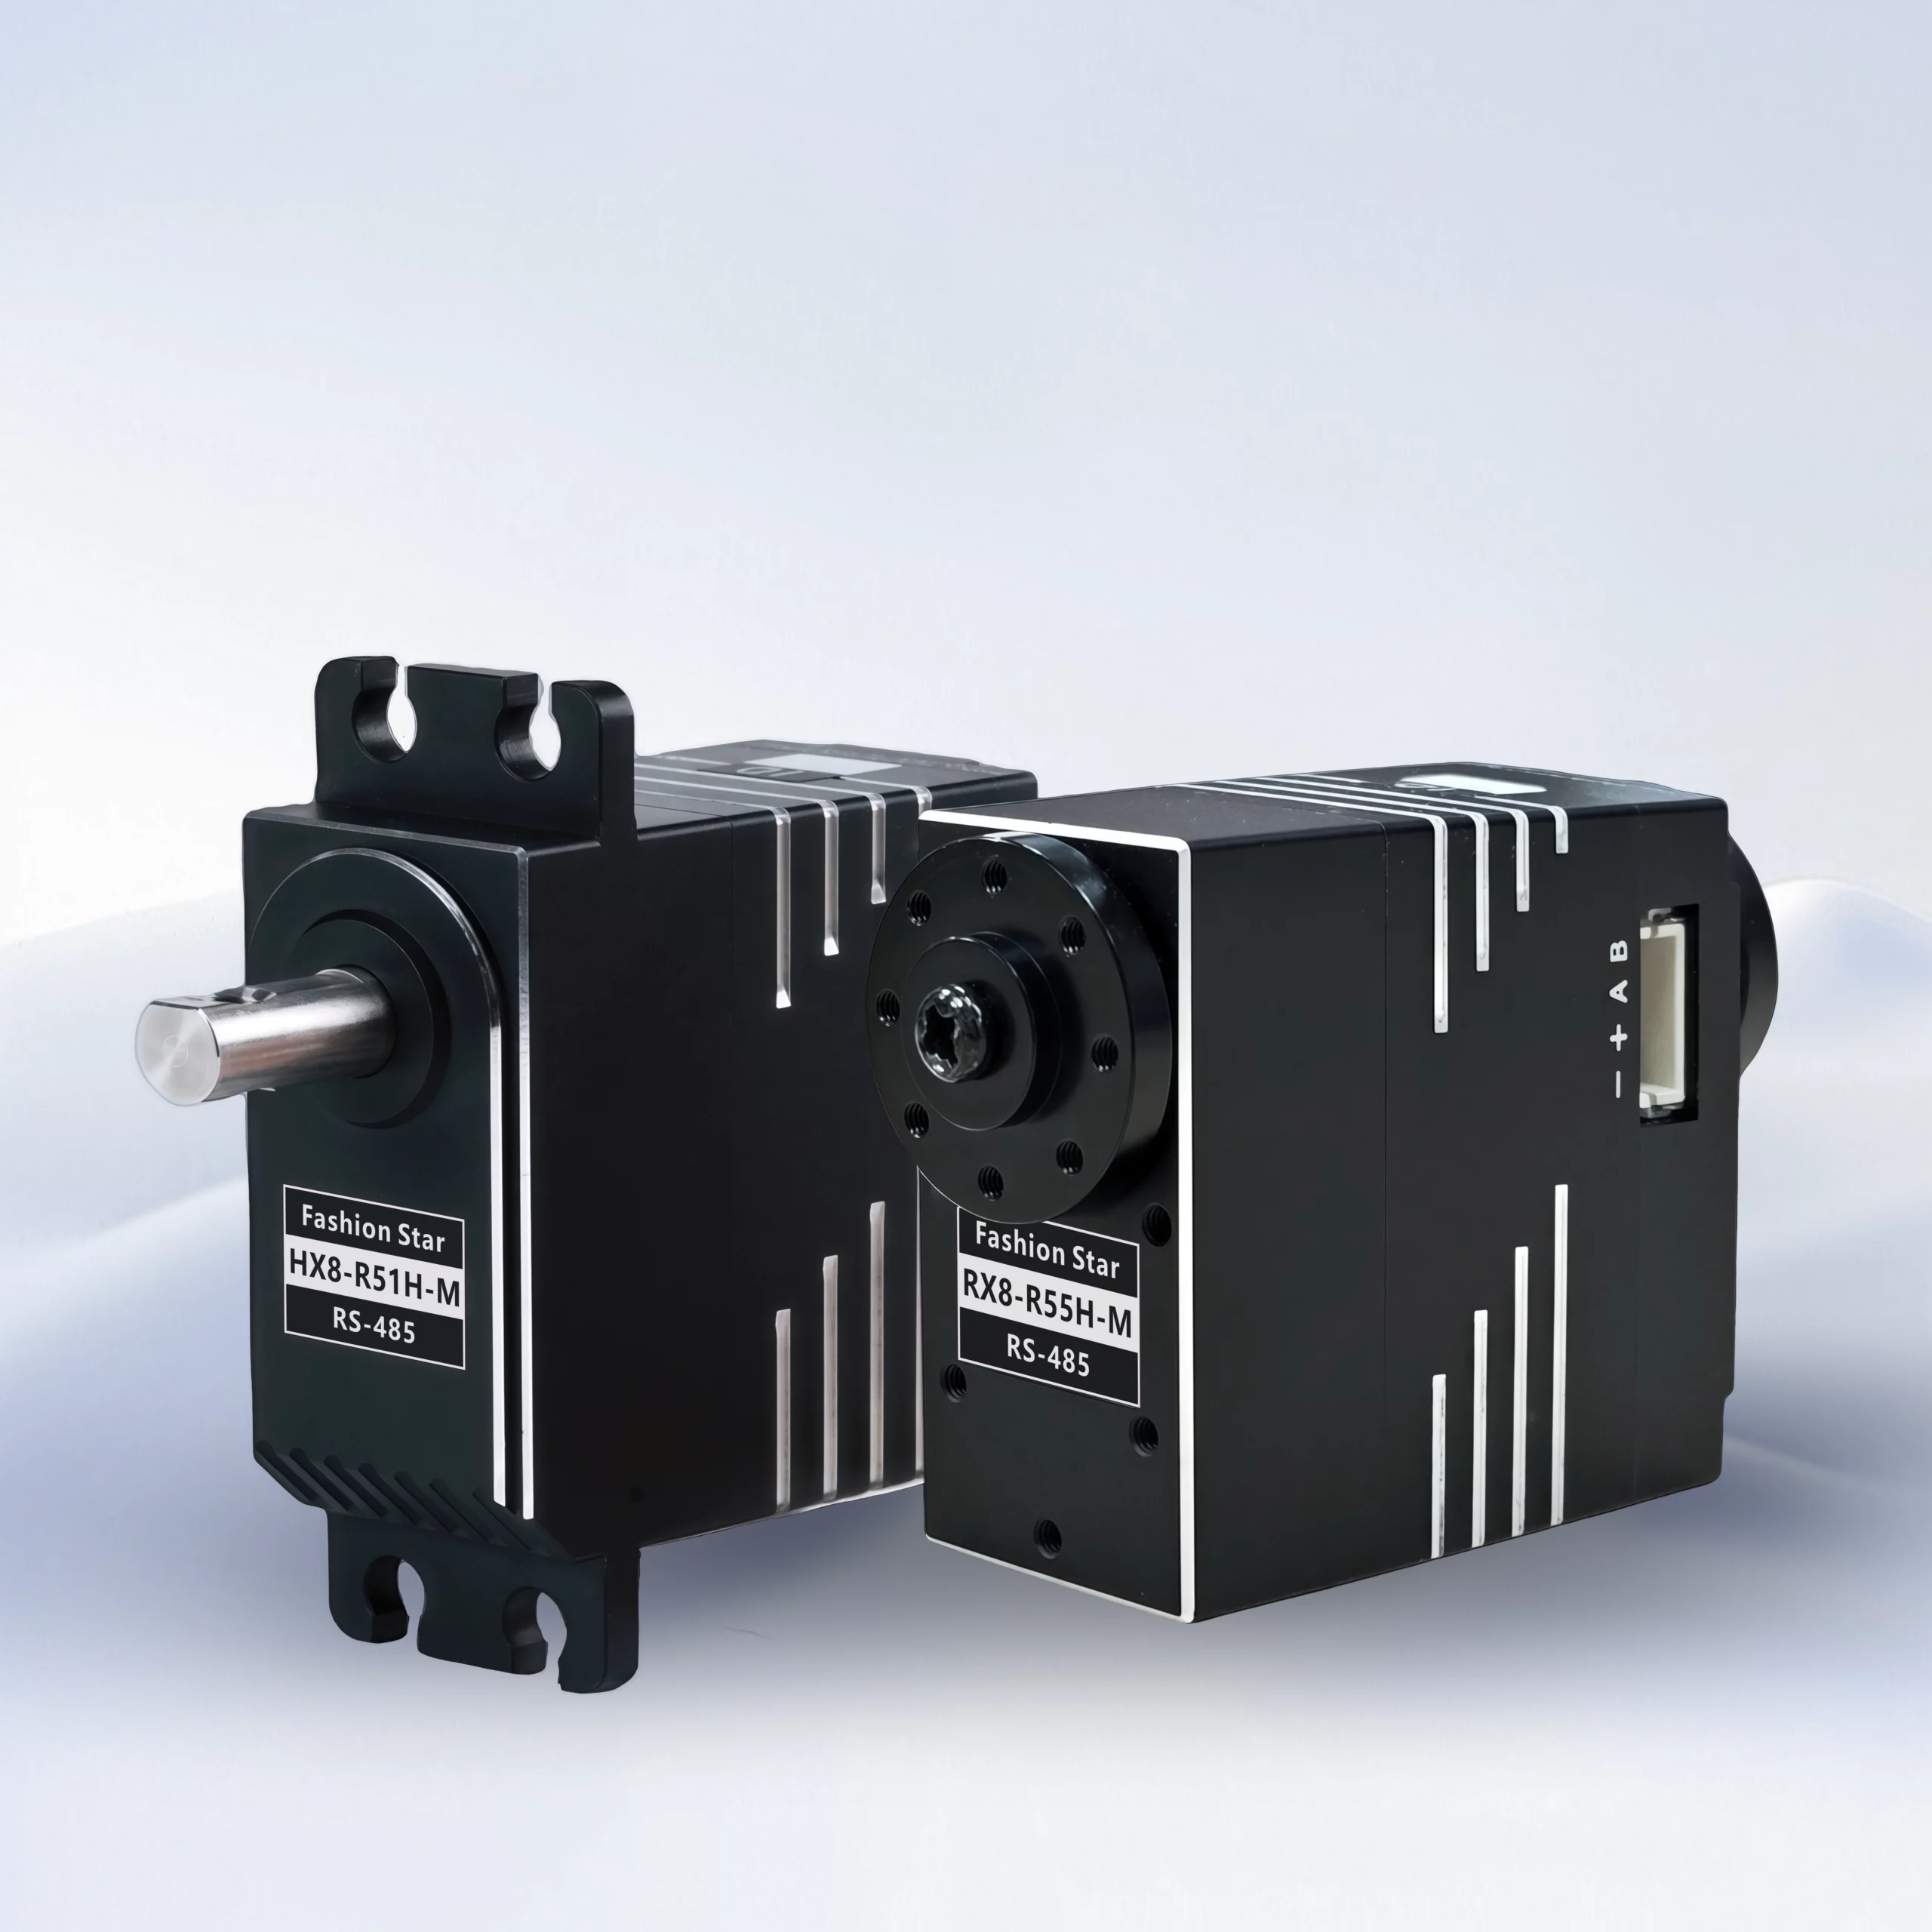
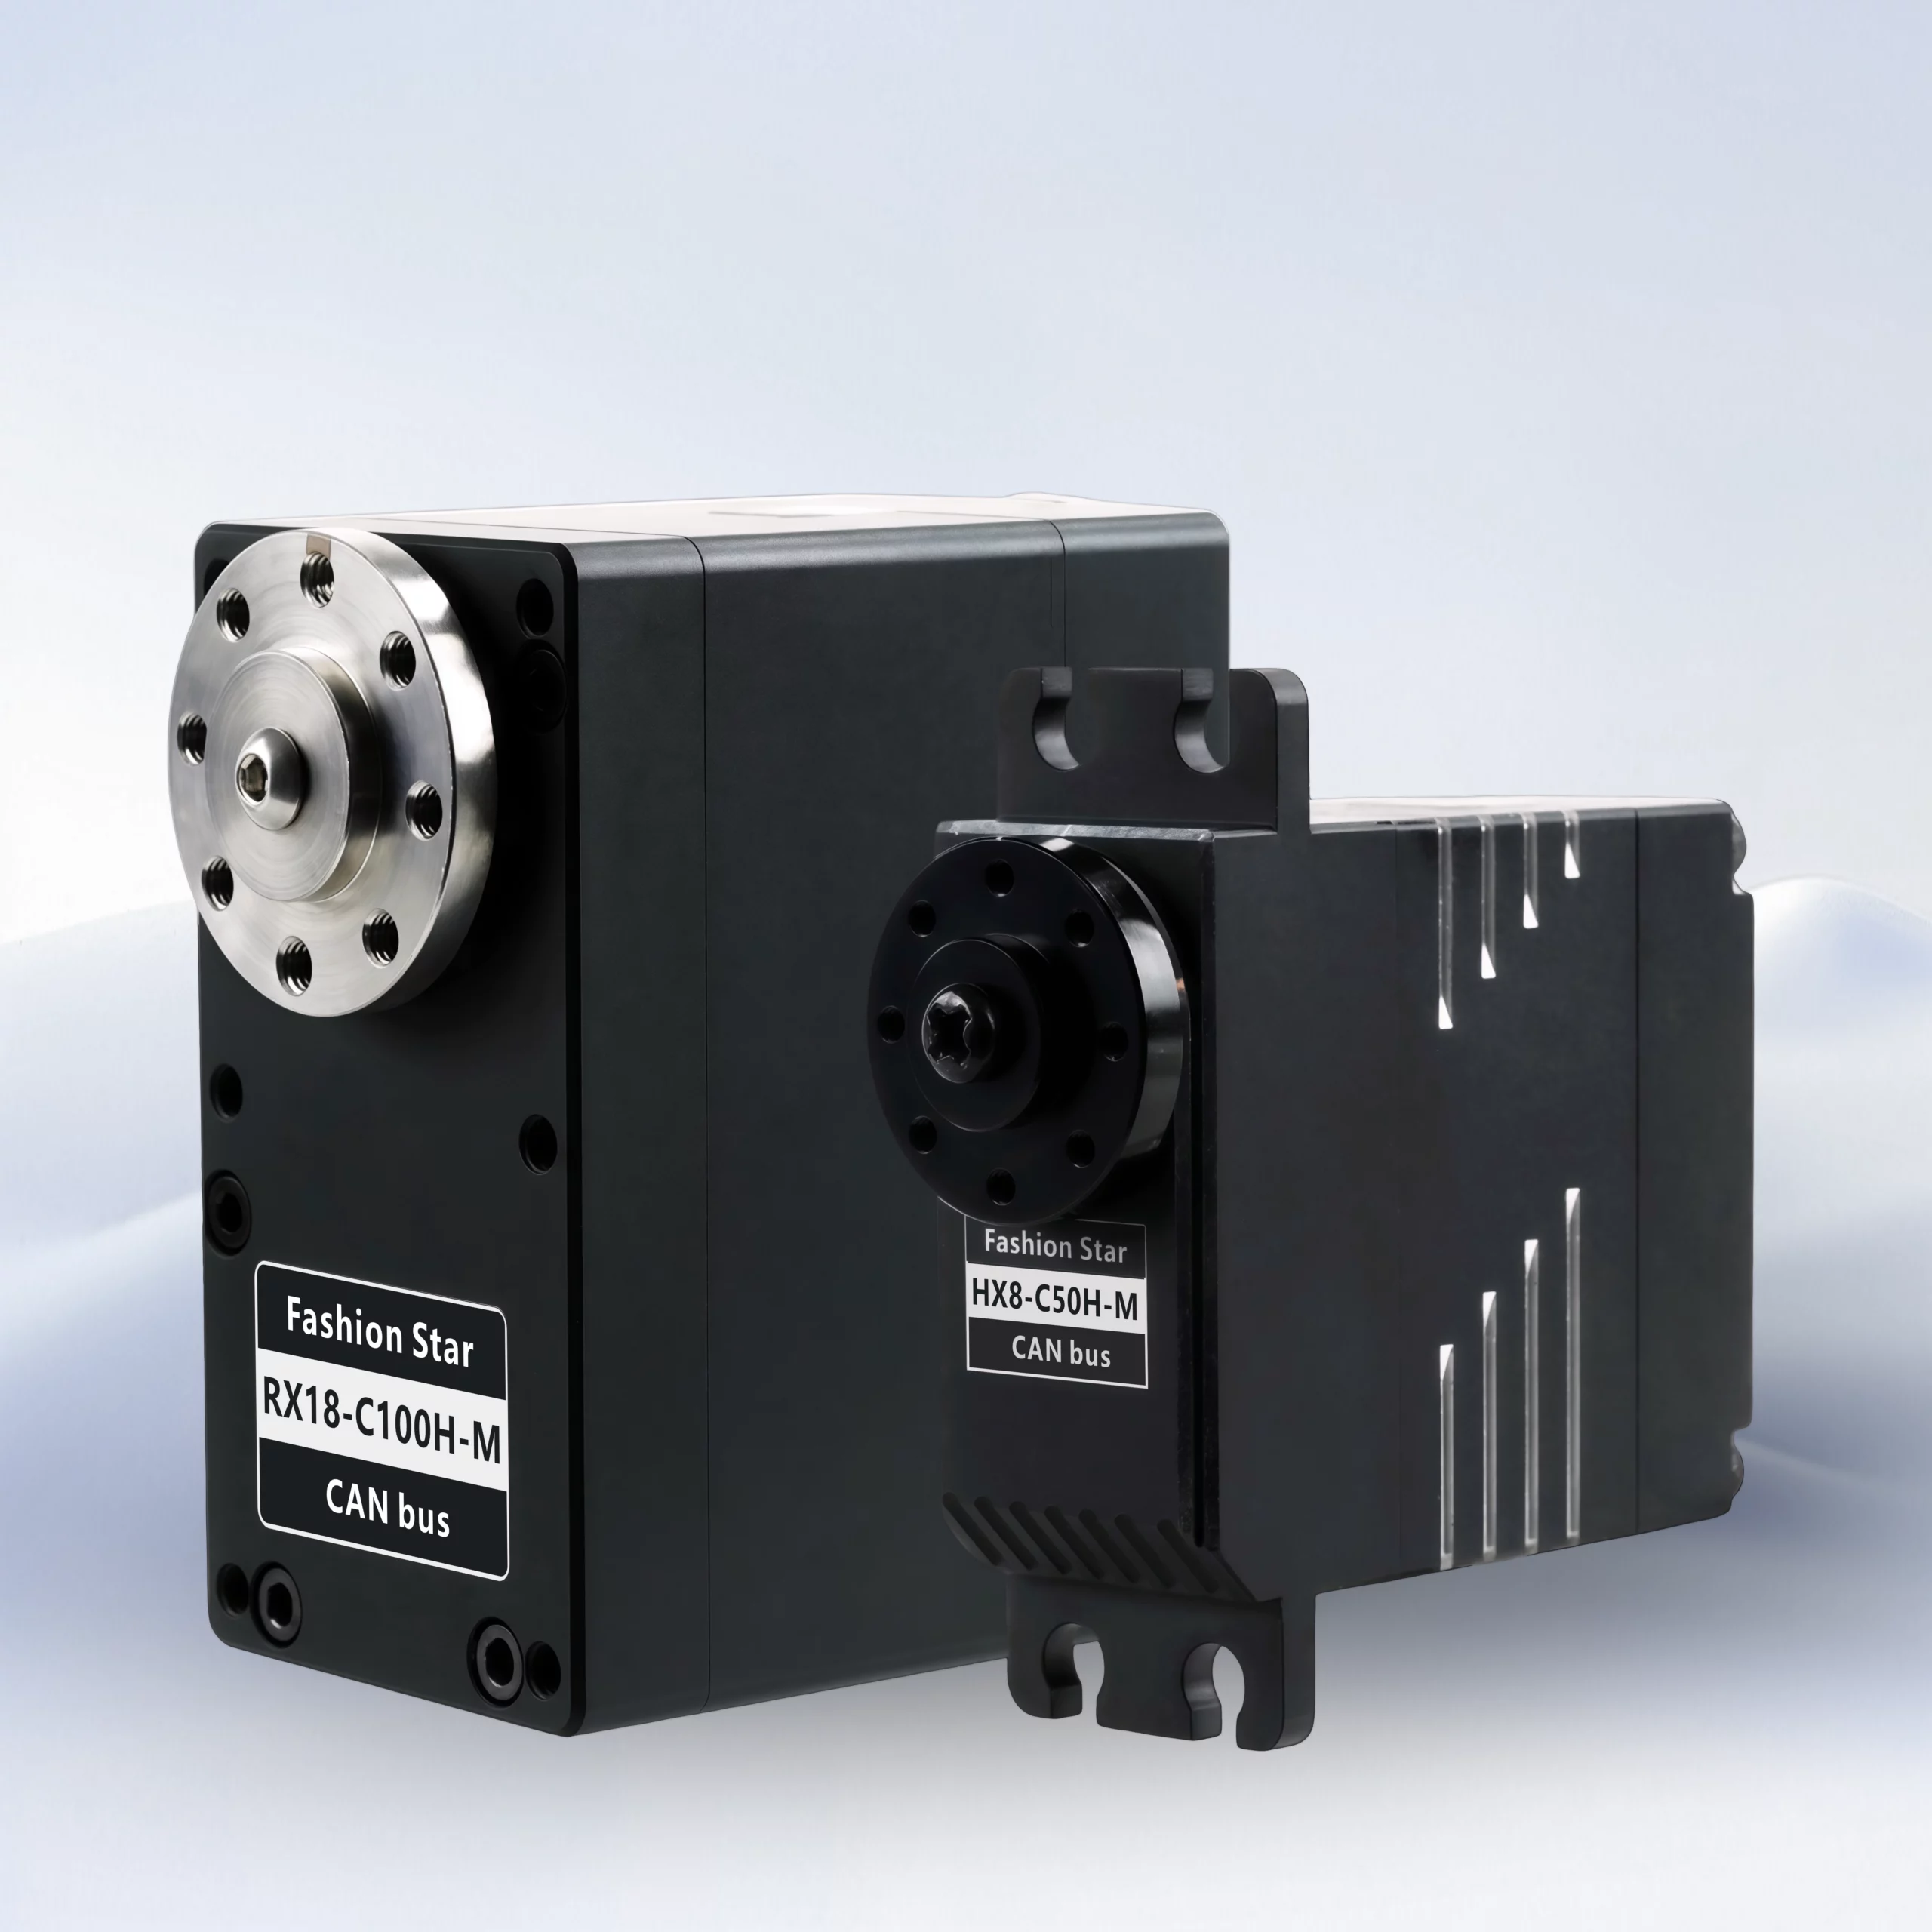
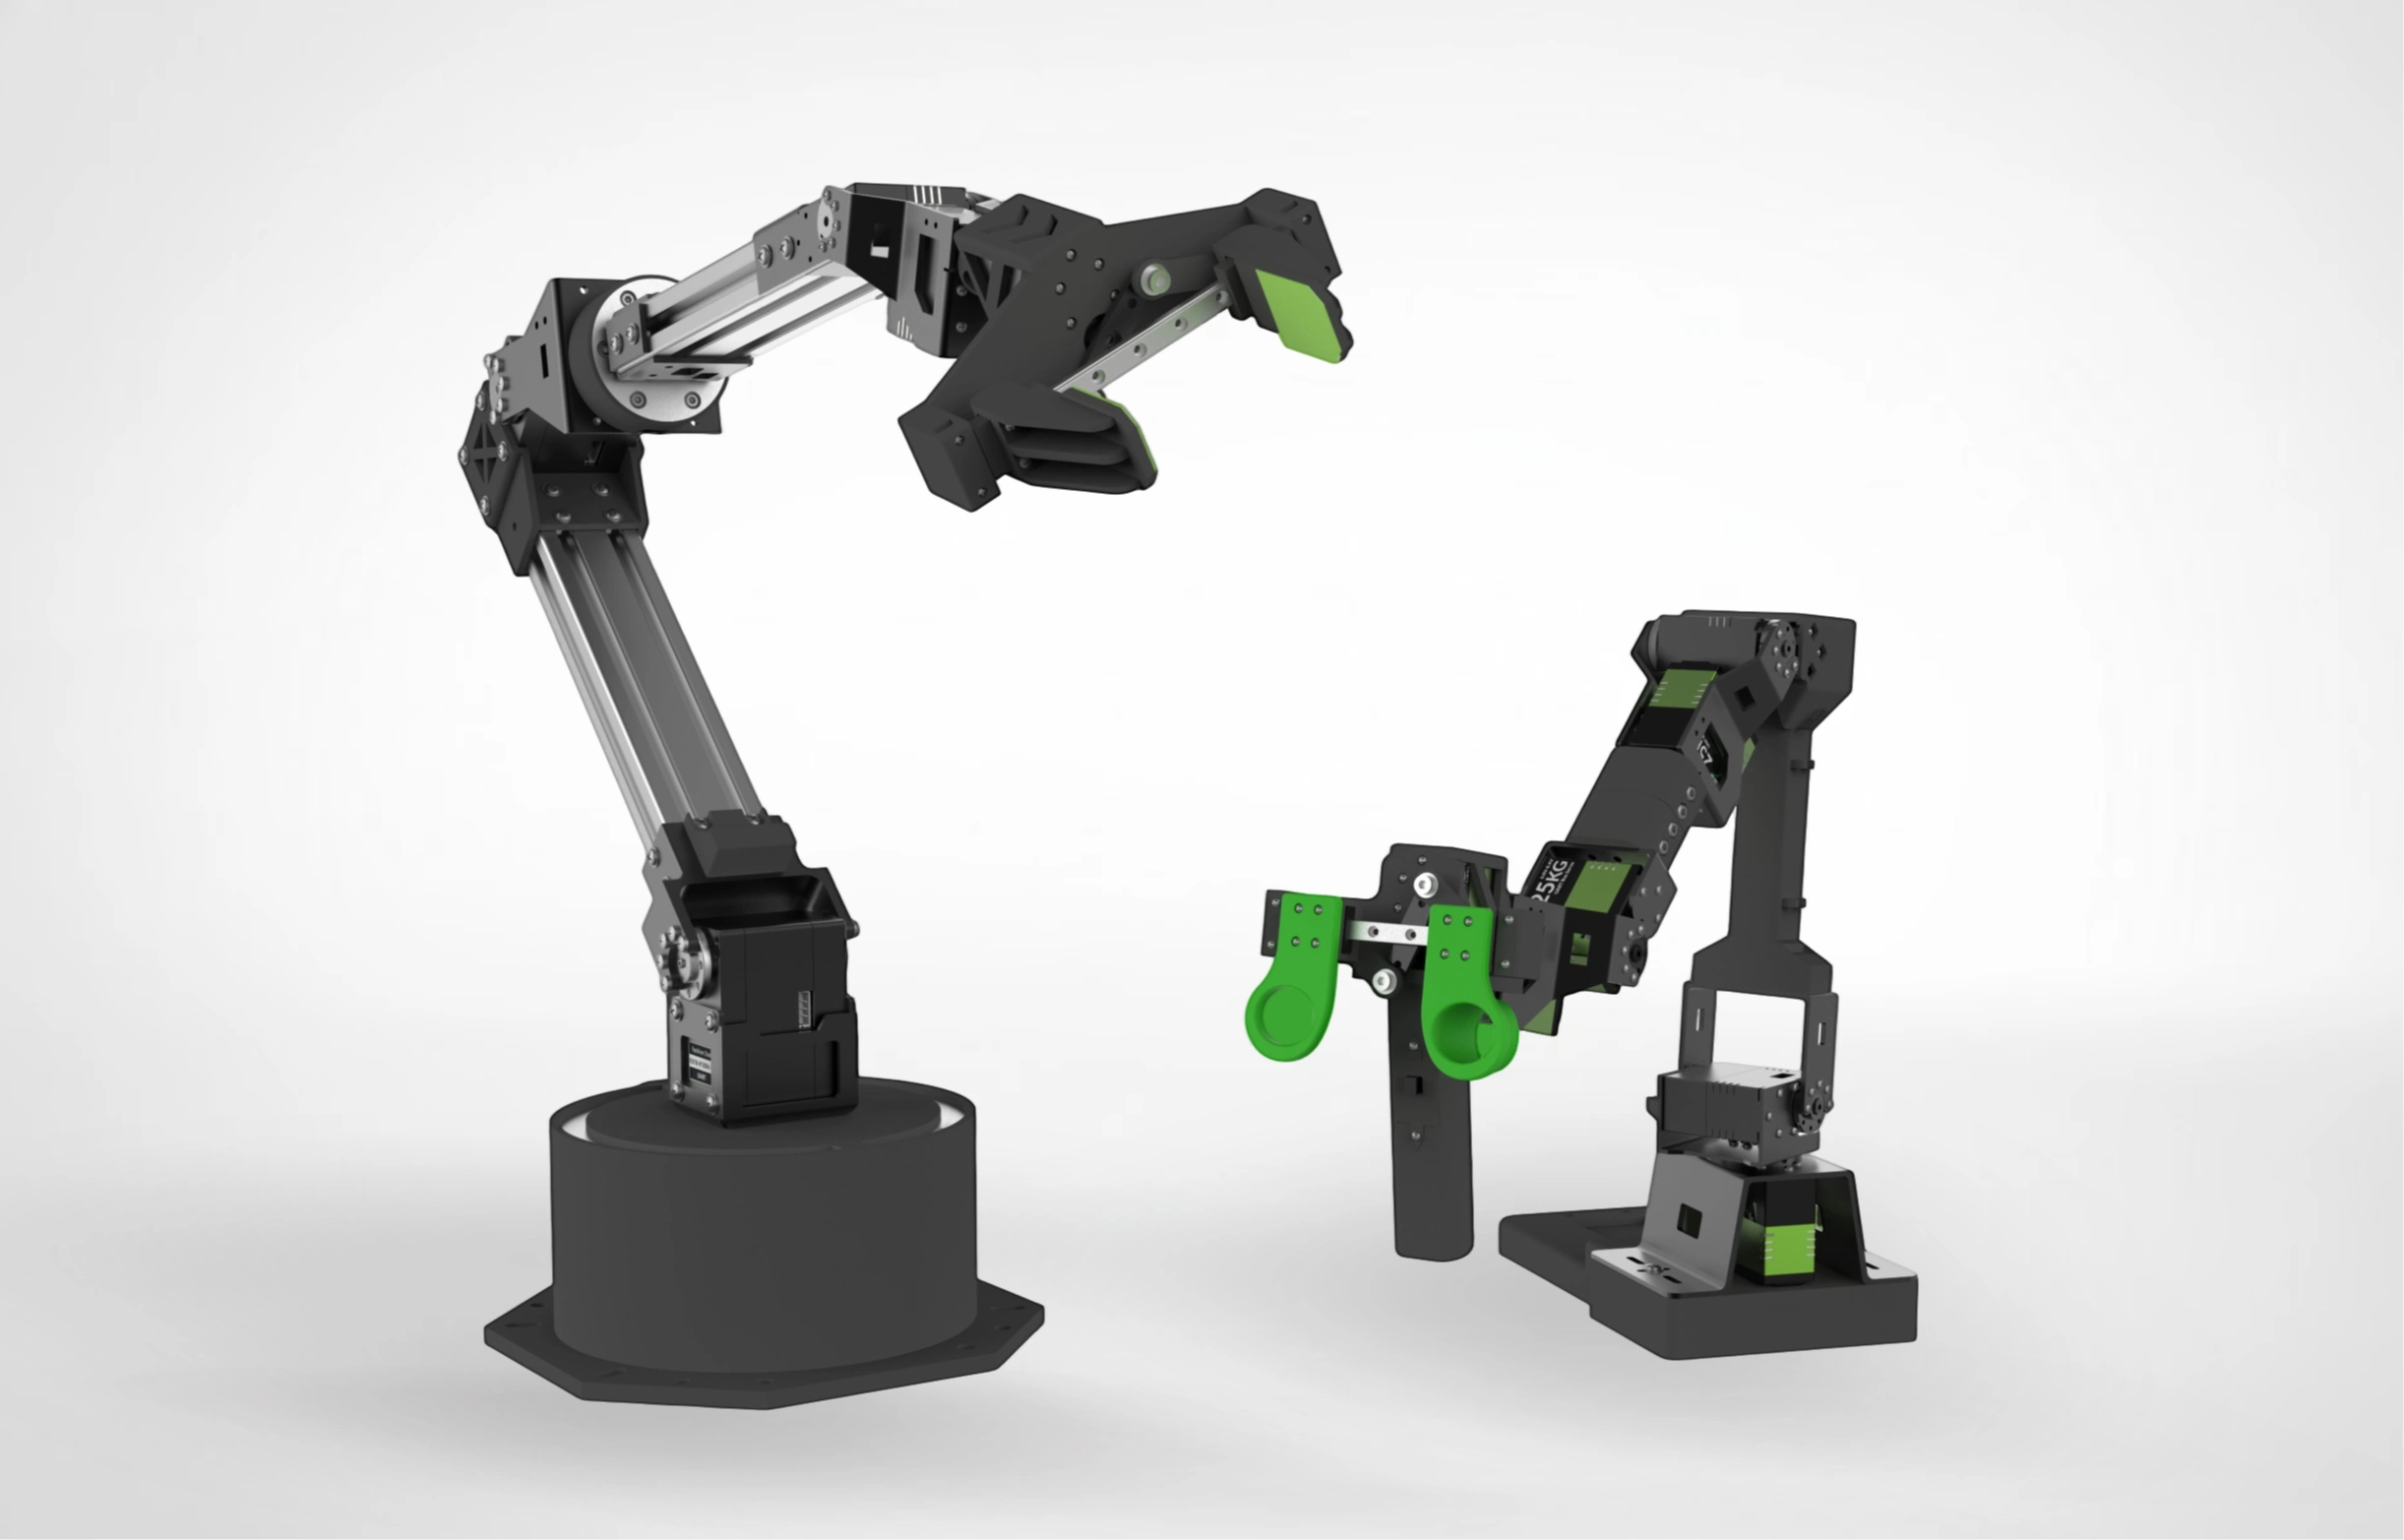
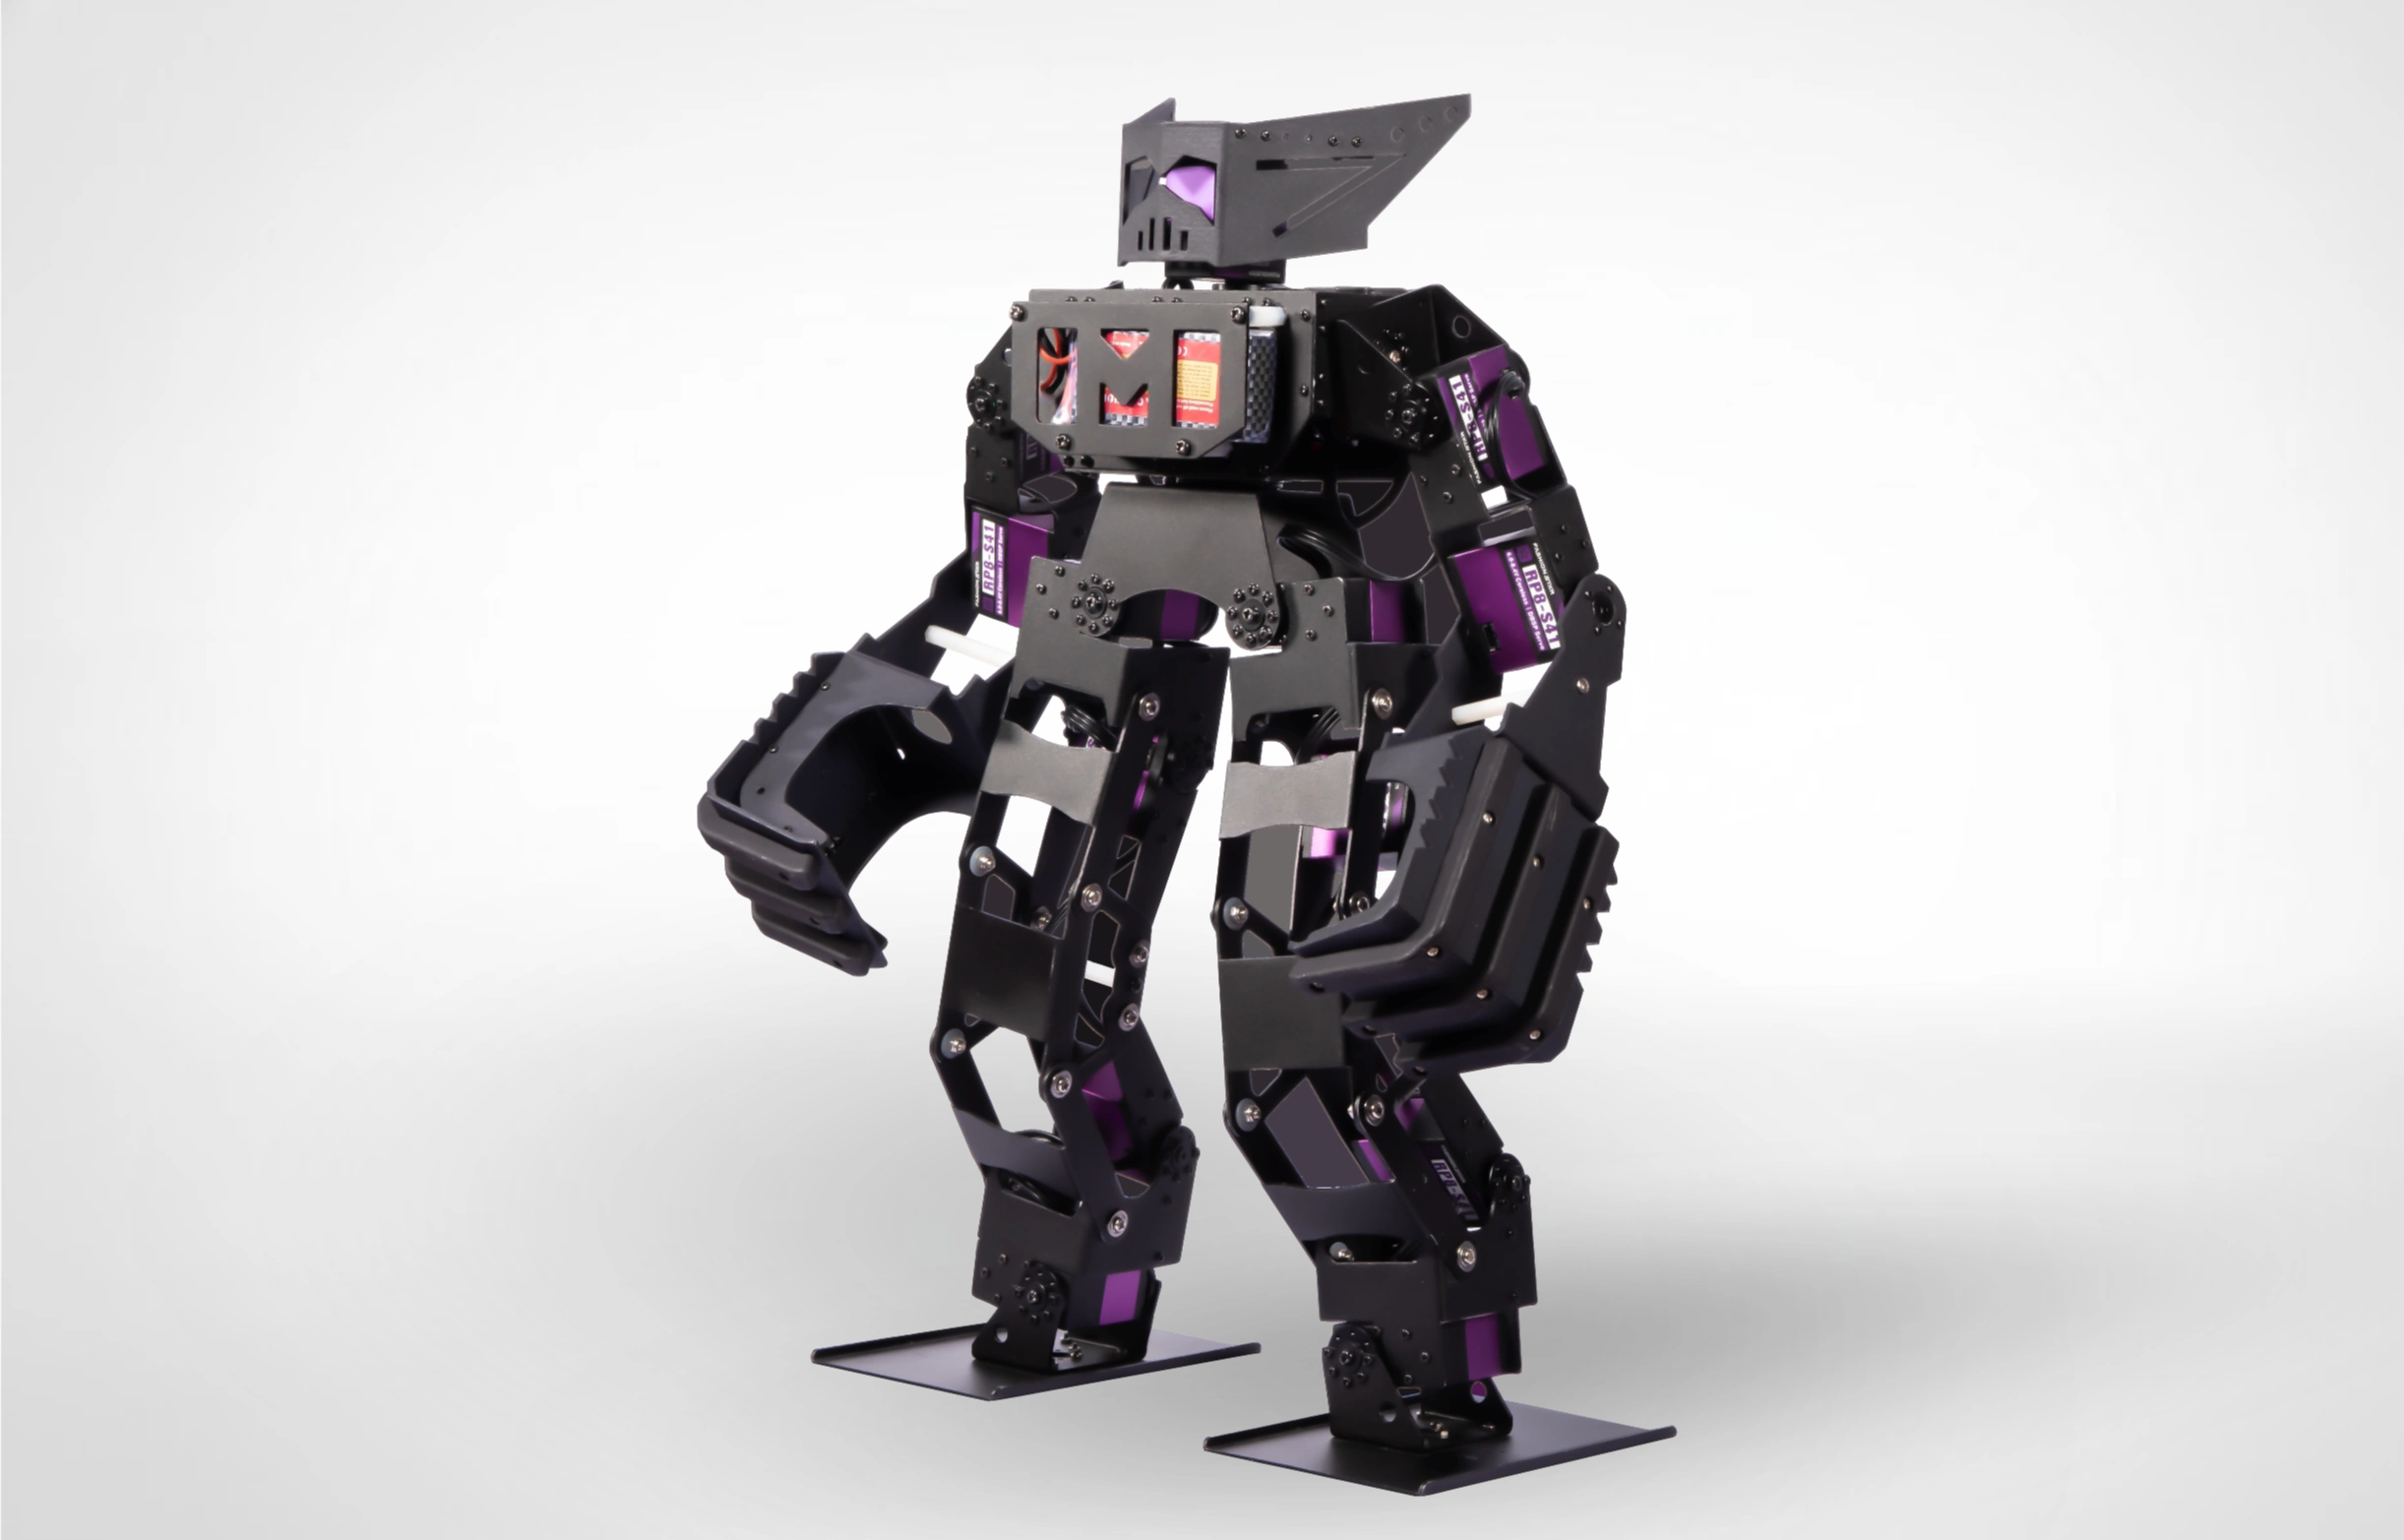
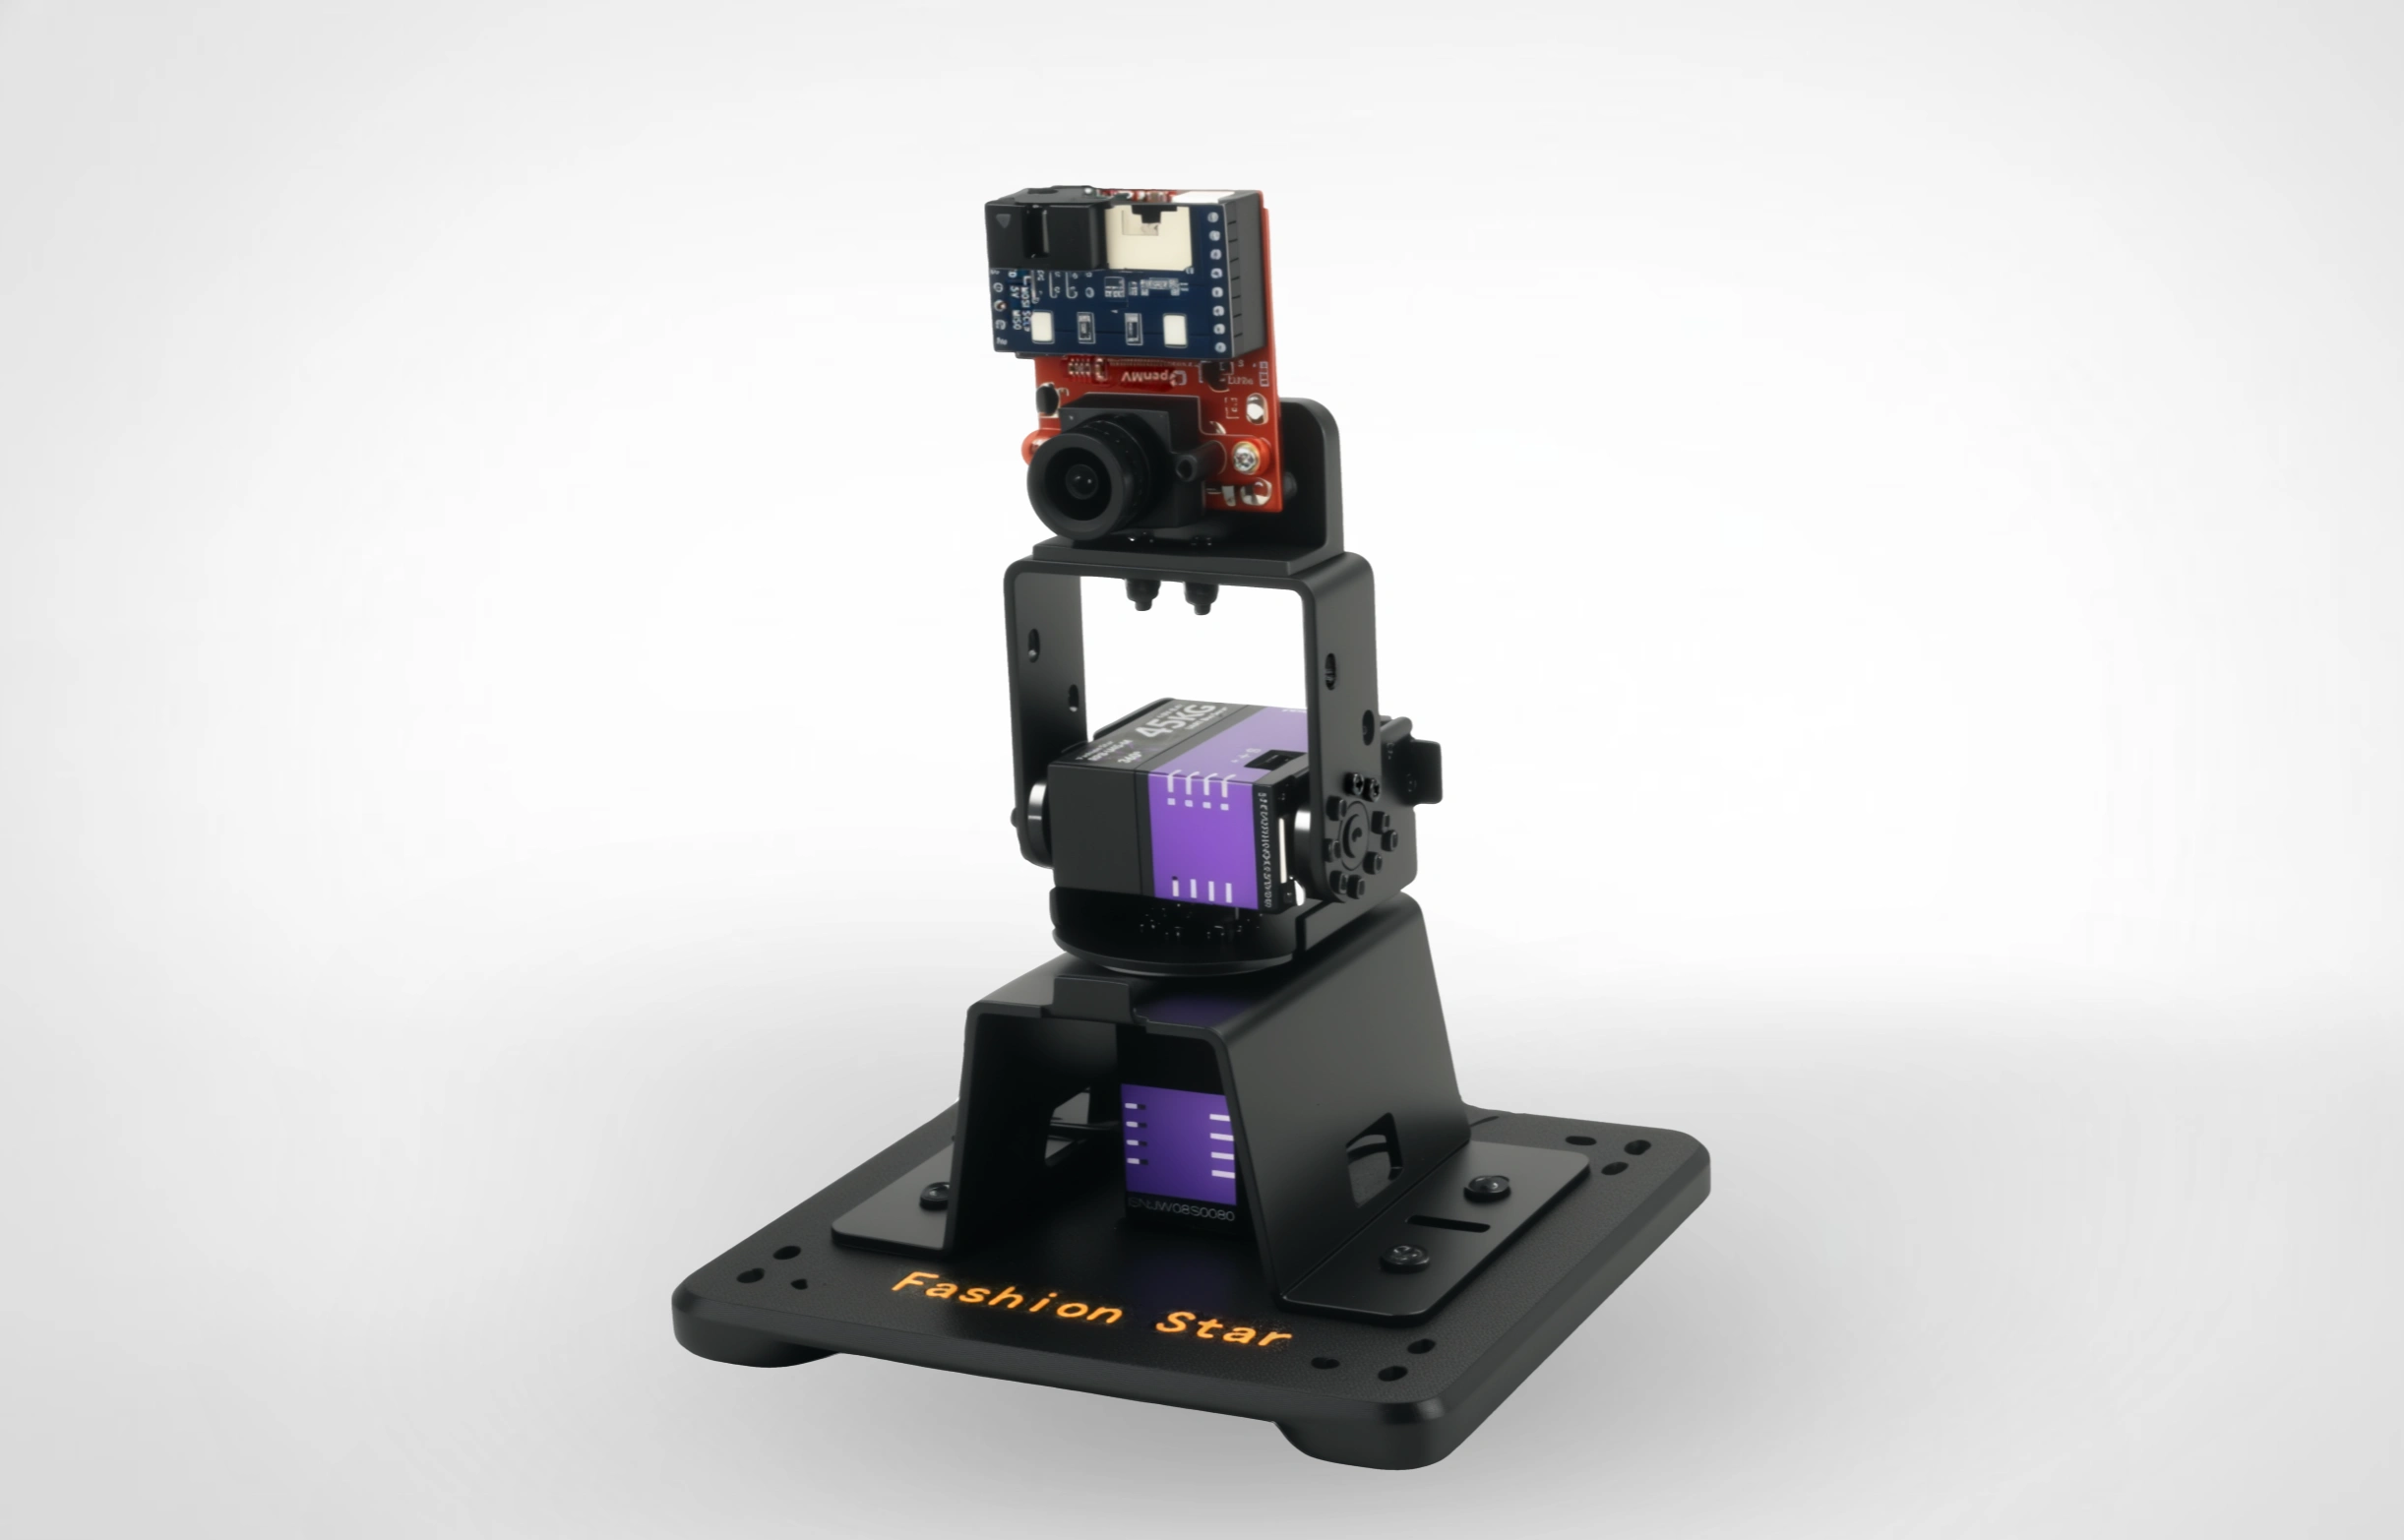
总线舵机系列 · UART / RS-485 / CAN 面向机器人应用的多协议总线舵机系列 Fashion Star 研发并制造覆盖 UART、RS-485 与 CAN 的完整总线舵机系列。 该系列结合基于 ID 的多舵机控制与反馈、自研固件、控制协议和 SDK 资源,可满足创客项目、机器人系统和工业集成需求。 技术文档 购买产品 ⚡ 多舵机控制 📡 支持反馈的运动控制 🧩 SDK 与 CAD 资源 UART RS-485 CAN 总线 接线更简洁,控制更智能。 面向机器人与自动化 应用与解决方案 面向机器人与自动化的总线舵机解决方案 查找产品选型、接线、协议集成、软件开发和机械设计所需的资源. 无人机 无人机应用 面向轻型飞行与载荷系统的稳定驱动. → 自动化 工业自动化 面向自动化设备的可靠多节点控制. → 人形机器人 人形机器人关节 用于灵活机器人运动的紧凑型反馈关节. → 灵巧手 灵巧手 用于紧凑型多指系统的精密驱动. → 机器人机械臂 机器人机械臂 面向科研和教育平台的可编程运动控制. → 云台 云台系统 平稳的多轴稳定与运动调节. → SDK 与平台支持 使用您熟悉的平台进行开发 标准化平台图示便于快速了解受支持的开发生态. Arduino STM32 ESP32 Raspberry Pi Python ROS / ROS2 Jetson C++ / MATLAB 使用 SDK、协议文档、上位机工具和 CAD 资源,帮助更快完成从接线到运动控制。 产品系列 三大总线舵机产品系列 UART、RS-485 与 CAN 以产品系列条目呈现,并提供清晰的主要与次要操作入口。 UART 系列 UART 总线舵机 适合教育机器人、紧凑型机器人系统和快速原型开发. 简洁的串行开发ID 管理与反馈适合教学与创客项目 立即选购 了解更多 RS-485 系列 RS-485 总线舵机 面向更长距离布线、更高通信可靠性和多节点舵机系统. 长距离布线场景工业通信适合自动化的控制方式 立即选购 了解更多 CAN 系列 CAN 总线舵机 适用于复杂机器人、分布式运动控制系统和可扩展的多舵机集成. 分布式机器人控制多节点扩展能力科研与高级机器人 立即选购 了解更多 协议对比 UART、RS-485 与 CAN 对比一览 灰白对比表让协议选择清晰直观. 协议 UART 简单快速上手 RS-485 长距离接线与高可靠性 CAN 总线 分布式机器人系统 适用场景 教育机器人、桌面机械臂与早期原型. 自动化设备与多节点舵机网络. 人形机器人、科研平台与分布式系统. 开发路径 适合快速测试的便捷串行控制方案. 中等复杂度,具备更强的布线适应性. 面向大型机器人架构的高级集成. 布线场景 接线短而简单,控制节点较少. 长距离接线、多节点和高干扰环境. 面向复杂机器人系统的可扩展网络控制. 选型建议 适合优先考虑简洁性的场景. 适合重视通信距离与稳定性的场景. 适合重视扩展性与分布式控制的场景. 快速选择: UART 适合简洁开发,RS-485 适合可靠的长距离布线,CAN 适合复杂的分布式机器人。 获取选型支持 工程实施流程 从原型验证到机器人系统集成 双栏模块清晰展示布局方向和转换流程,避免页面文字过载. 快速完成原型 用更简洁的接线构建运动系统 使用总线通信可降低接线复杂度,并简化机械臂与教育平台的多舵机控制。 查看技术文档 对比协议 扩展至机器人系统 支持多关节机器人设计 在人形机器人和科研平台中,总线舵机可通过数字控制与反馈接口组织多个关节。 购买产品 联系销售团队 可靠部署 为您的应用环境选择合适的协议 请根据布线距离、控制器生态、噪声环境和项目规模选择 UART、RS-485 或 CAN。 获取型号建议 阅读技术文档 资源中心 技术文档与工程资源 查找产品选型、接线、协议集成、软件开发和机械设计所需的资源. 📘 用户手册 阅读安装说明、接线指南、基本操作步骤和安全注意事项. → 💻 SDK 获取Arduino、STM32、ESP32、Raspberry Pi、Python、C++ 与 ROS 等开发资源。 → 🔌 API 查看指令、控制逻辑和数据反馈流程. → 📐 CAD 文件 下载图纸和三维模型,核对尺寸与安装空间. → 🧰 上位机软件 测试通信、设置 ID、调整参数并验证运动效果. → ❓ 技术文档 / 常见问题 浏览技术文档、故障排查说明和产品资源. → 常见问题 总线舵机常见问题 折叠式常见问题,仅以品牌色突出当前问题. 什么是总线舵机? 总线舵机是一种通过数字通信总线控制的智能舵机,不再仅依赖简单的 PWM 信号。通常可分配独立 ID、通过串行指令控制,并用于多舵机系统。 总线舵机与 PWM 舵机有什么区别? PWM 舵机通常通过脉宽信号控制,适合较简单的角度控制应用。 总线舵机采用数字通信,更适合多舵机控制、ID 管理和可编程机器人系统。 应该选择 UART、RS-485 还是 CAN? 如果需要简单、快速的开发路径,请选择 UART;如果系统需要更长距离接线、多个节点或更高可靠性,请选择 RS-485;如果要构建更复杂的分布式机器人,请选择 CAN。 总线舵机可以用于机器人机械臂吗? 可以。总线舵机支持可编程控制、简洁接线和运动反馈,因此广泛应用于机器人机械臂。 Fashion Star 总线舵机是否提供 SDK 和开发平台支持? Fashion Star为Arduino、STM32、ESP32、Raspberry Pi、Python 及 ROS 相关工作流提供技术资源。 在哪里可以找到手册、CAD 文件和协议文档? 您可在 Fashion Star 资源中心查找产品手册、通信协议文档、SDK、CAD 文件、上位机软件和故障排查资料。