博客
2026 华为云具身智能大赛真机决赛:遥操作数据采集与真机部署实践

Star Arm 102 在 2026 华为云具身智能大赛真机决赛中承担了遥操作与数据采集任务,支持十支高校团队在真实机械臂上完成示教数据采集,并将训练好的策略部署到现场任务中。
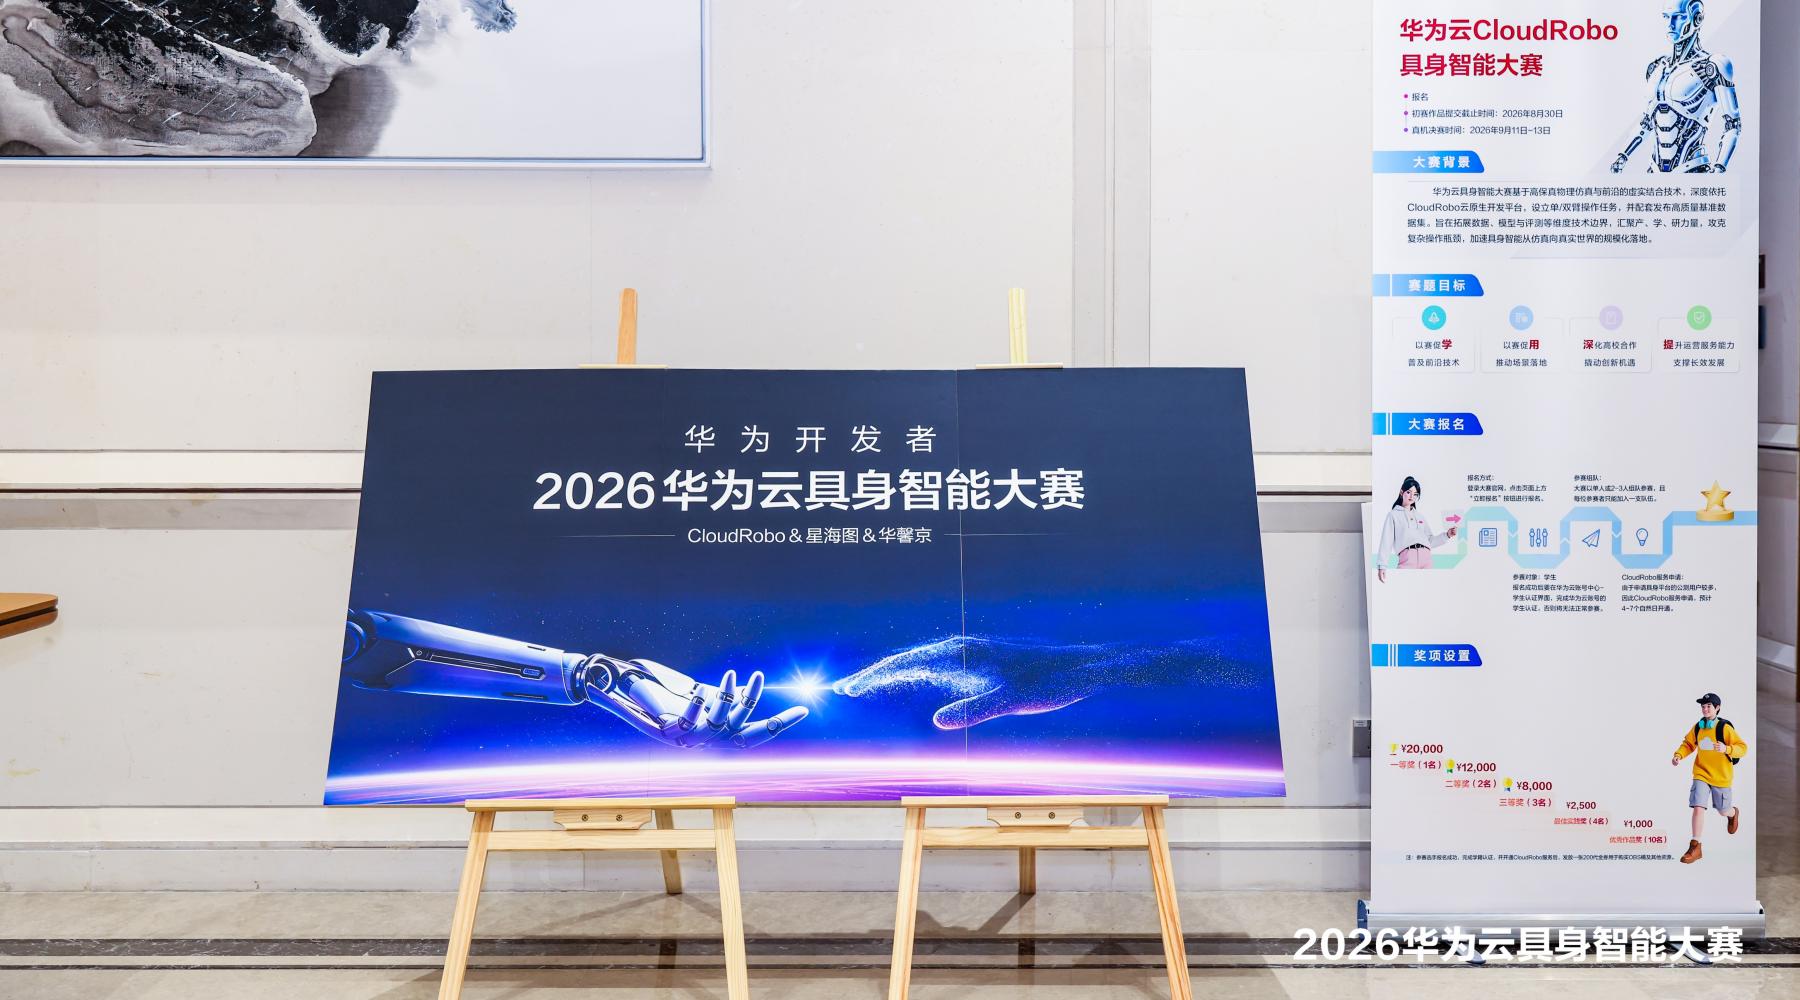
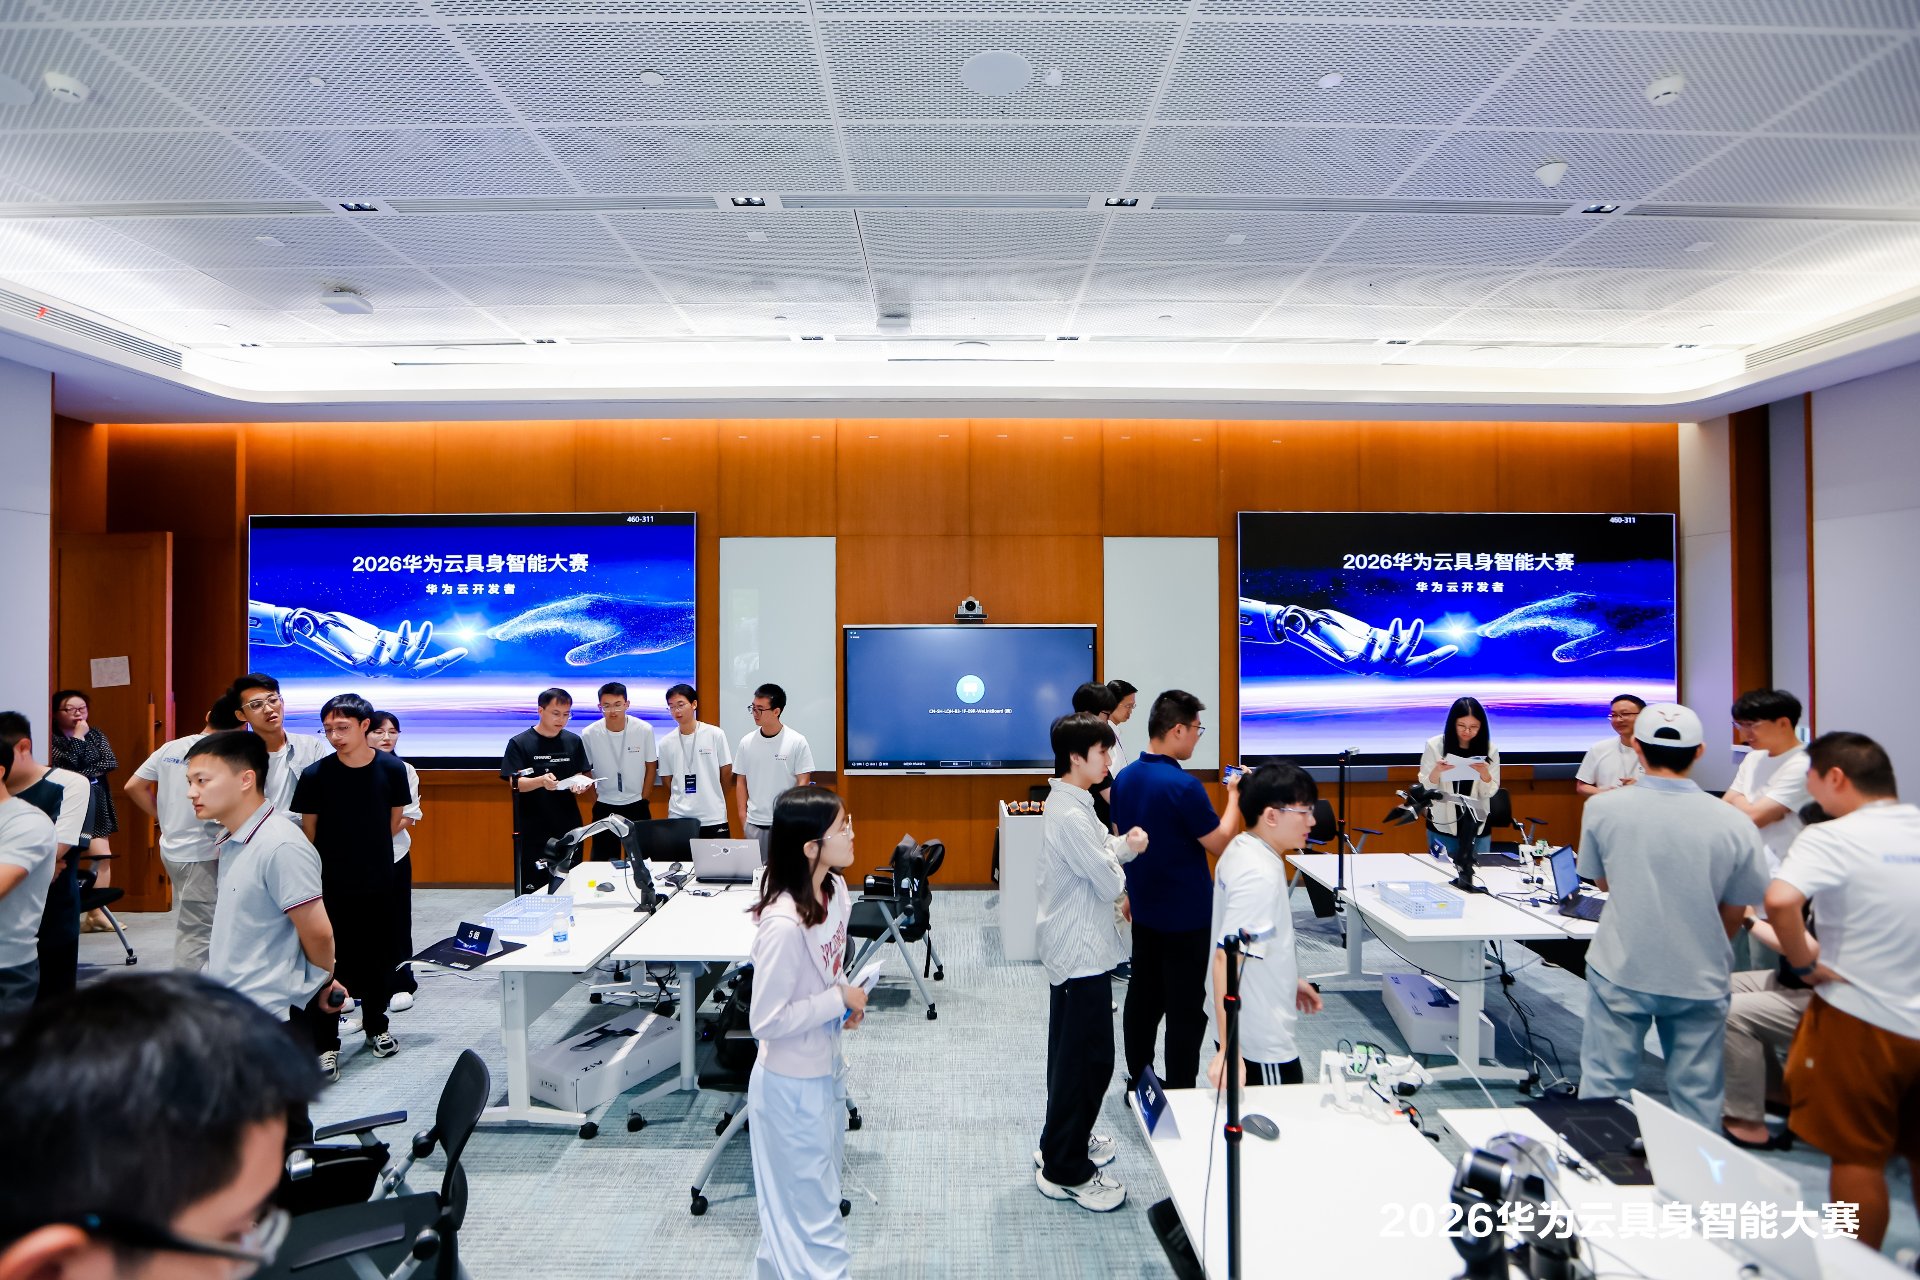
本届大赛全国总决赛于 2026 年 9 月 11 日至 13 日在上海华为练秋湖研发中心举行,共吸引全国 147 支团队、422 名选手报名,其中 10 支团队从仿真赛段晋级线下真机决赛。华馨京科技作为星海图生态适配伙伴参与本次赛事,为决赛现场提供遥操作与数据采集设备。
赛事应用: Star Arm 102 作为人工操作的遥操作主手(Leader Arm)投入使用,承担遥操作控制与示教数据采集,为参赛团队打通从人工示教到机器人学习数据的直接路径。
赛事:从仿真走向真机
华为云具身智能大赛为首届举办,于 2026 年 6 月 5 日在 INSPIRE 2026 华为云创想者大会上正式宣布启动。赛事面向全国全日制高校在校学生,以单人或 2–3 人团队形式参赛,分为线上仿真初赛与线下真机决赛两个赛段。
线上仿真赛段于 2026 年 8 月 30 日收官。参赛团队在仿真环境中完成并测试机器人操作策略,覆盖数据采集与数据合成、仿真训练、模型训练、模型部署与模型评测等环节,最终 10 支团队晋级。
进入决赛阶段,比赛环境从仿真切换到真实机器人。参赛团队需要把在仿真中训练完成的策略部署到真实硬件上,在三天内完成桌面物体整理任务——现场跑通数据采集、模型部署、机器人控制与任务验证的完整流程。赛事依托华为云 CloudRobo 具身智能开发平台开展,平台覆盖从资产管理、数据处理到模型部署、模型评测及真机调测的完整开发链路。
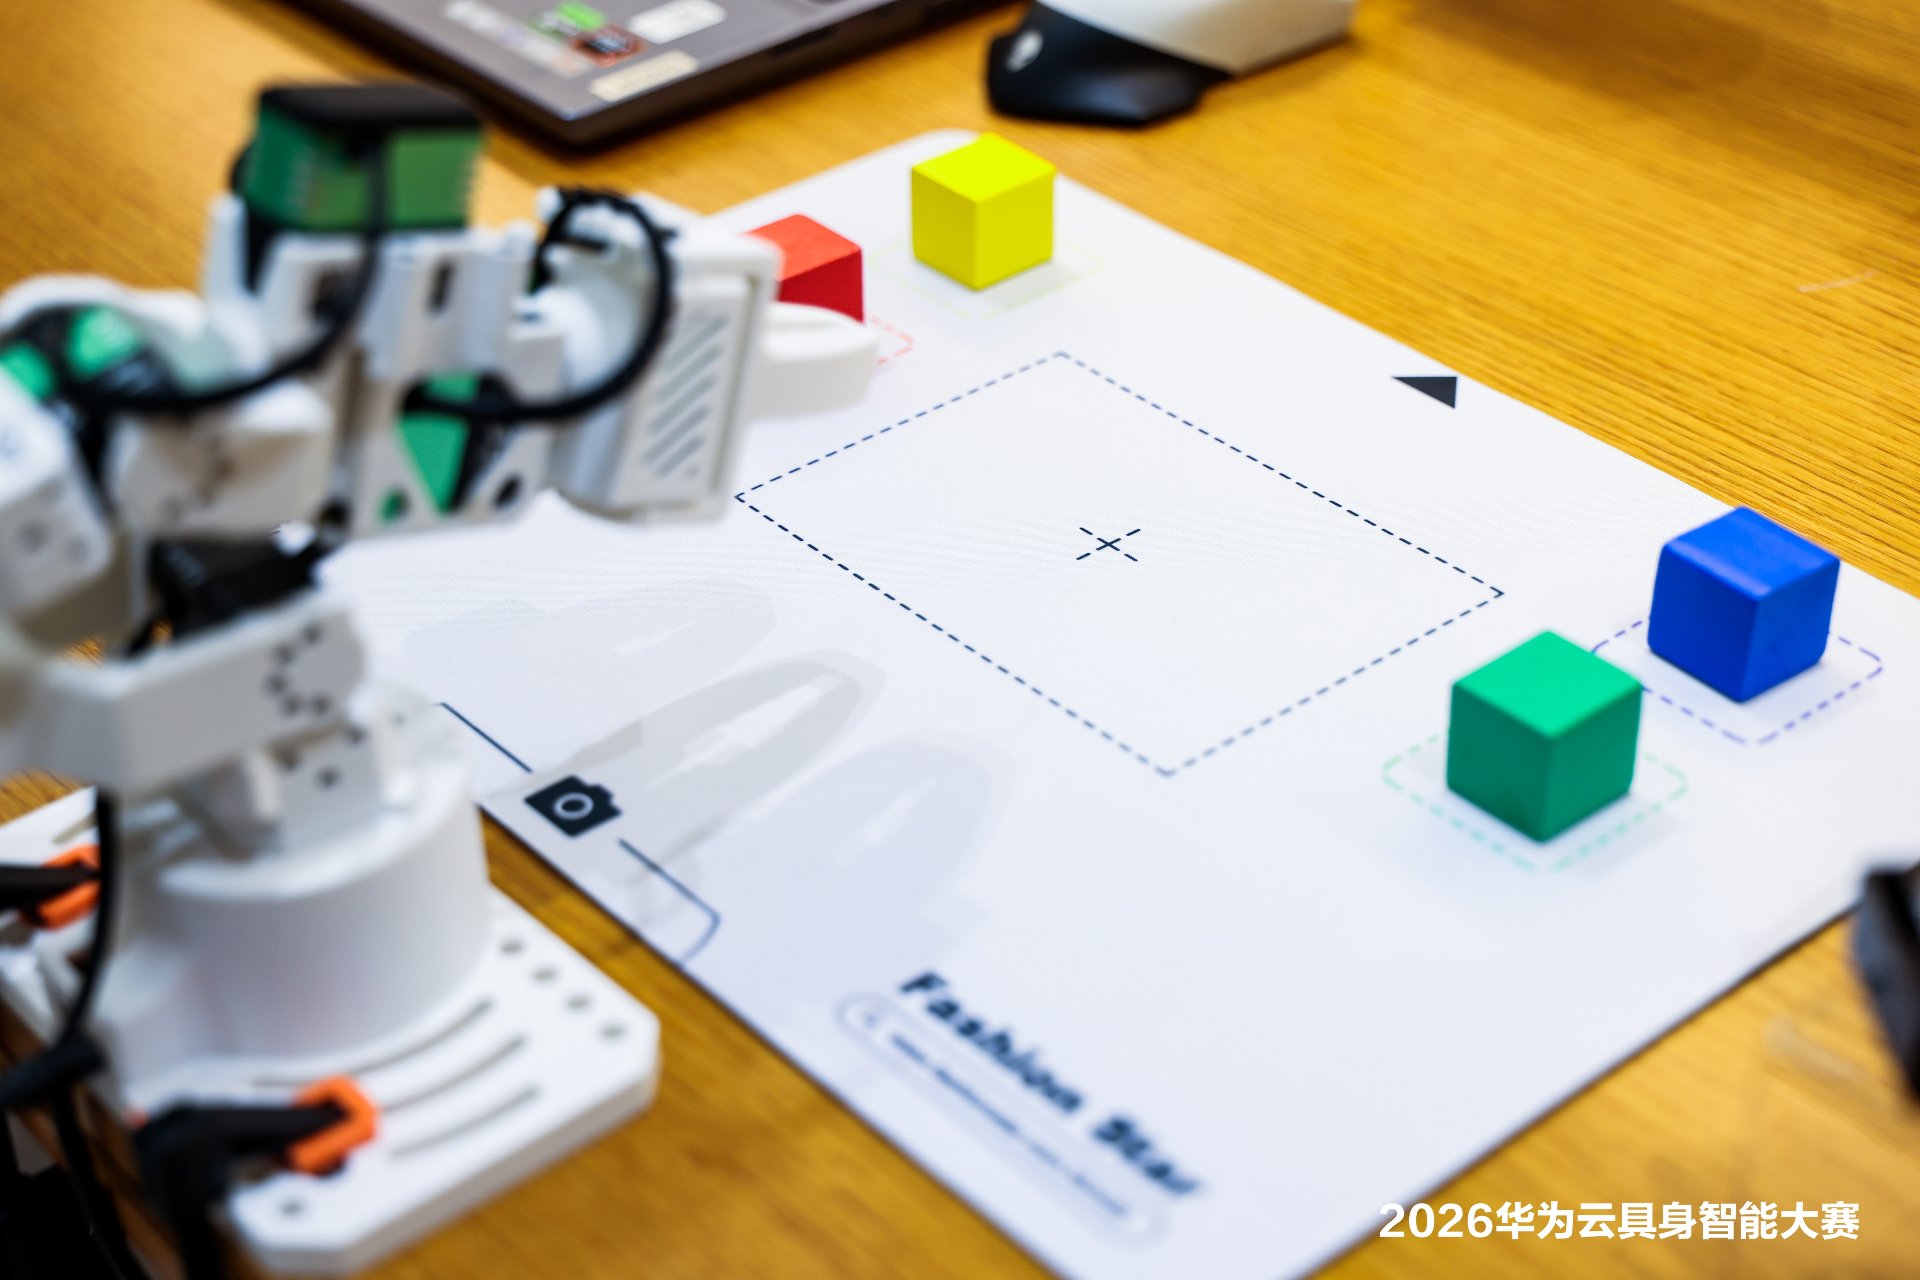
这种"先仿真、后真机"的结构,反映的正是当前具身智能落地的真实路径:策略不仅要"训得好",还要在物理世界里"做得出"。
为什么示教数据决定上限
在 Sim2Real 流程中,决定上限的通常是数据,而不是算法。仿真中训练出的策略仍需要真实示教数据完成微调与验证,而示教数据的质量,直接决定了策略部署到真机后的表现。
这对承担示教任务的机械臂提出了几项具体要求:重量要足够轻,才能支撑数小时连续的手持示教;松手后要能保持姿态,否则每次录制前都要重新对位;同一段轨迹重复录制时,关节读数要稳定可复现;上手门槛要足够低,因为参赛团队只有三天时间,而不是三周。
Star Arm 102 作为主手
在本次决赛的配置中,Star Arm 102 作为人工操作的遥操作主手使用。操作者无需逐条编写动作程序,直接拖动机械臂,从手侧即可复现对应动作,同时记录关节状态与相机观测数据,作为训练数据使用。
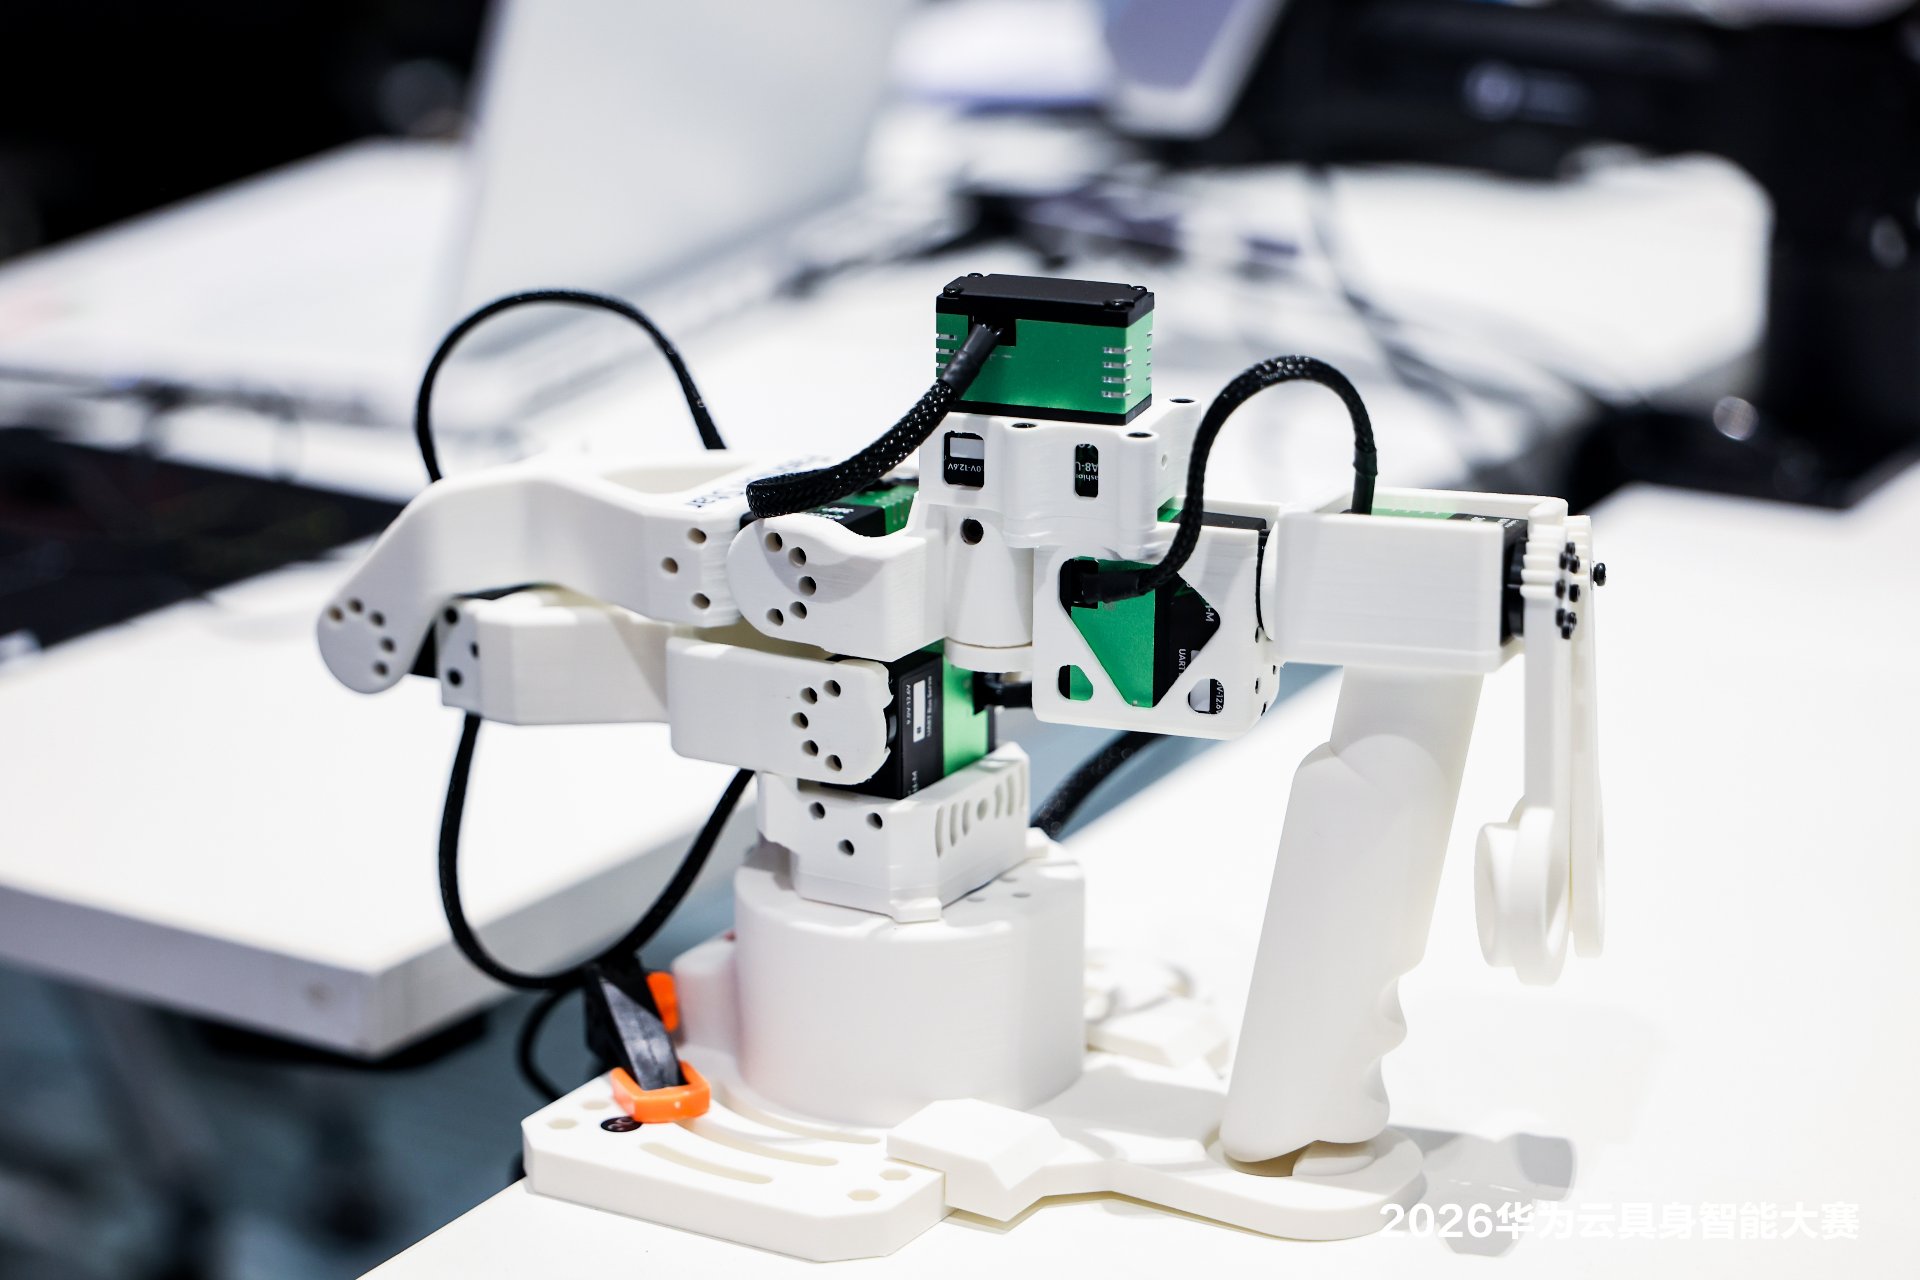
在执行侧,参赛团队使用赛方提供的 Galaxea A1Z 机械臂平台作为硬件本体。Star Arm 生态支持与兼容型号灵活组建 Leader–Follower 配对,包括 Star Arm 102-FL、reBot Arm B601、Galaxea A1Z、PiPER-X 与 YAM Arm,因此同一套主手接口可以适配不同的从手硬件。
工作流支持的三个阶段
1. 遥操作
直接控制从手机械臂,在录制数据之前先测试任务设置、打磨操作流程。
2. 数据采集
将关节状态、动作指令与同步的相机观测记录为结构化的示教数据。
3. 模仿学习
以采集到的示教数据作为学习型策略的训练数据,再把训练好的模型部署回真实硬件。
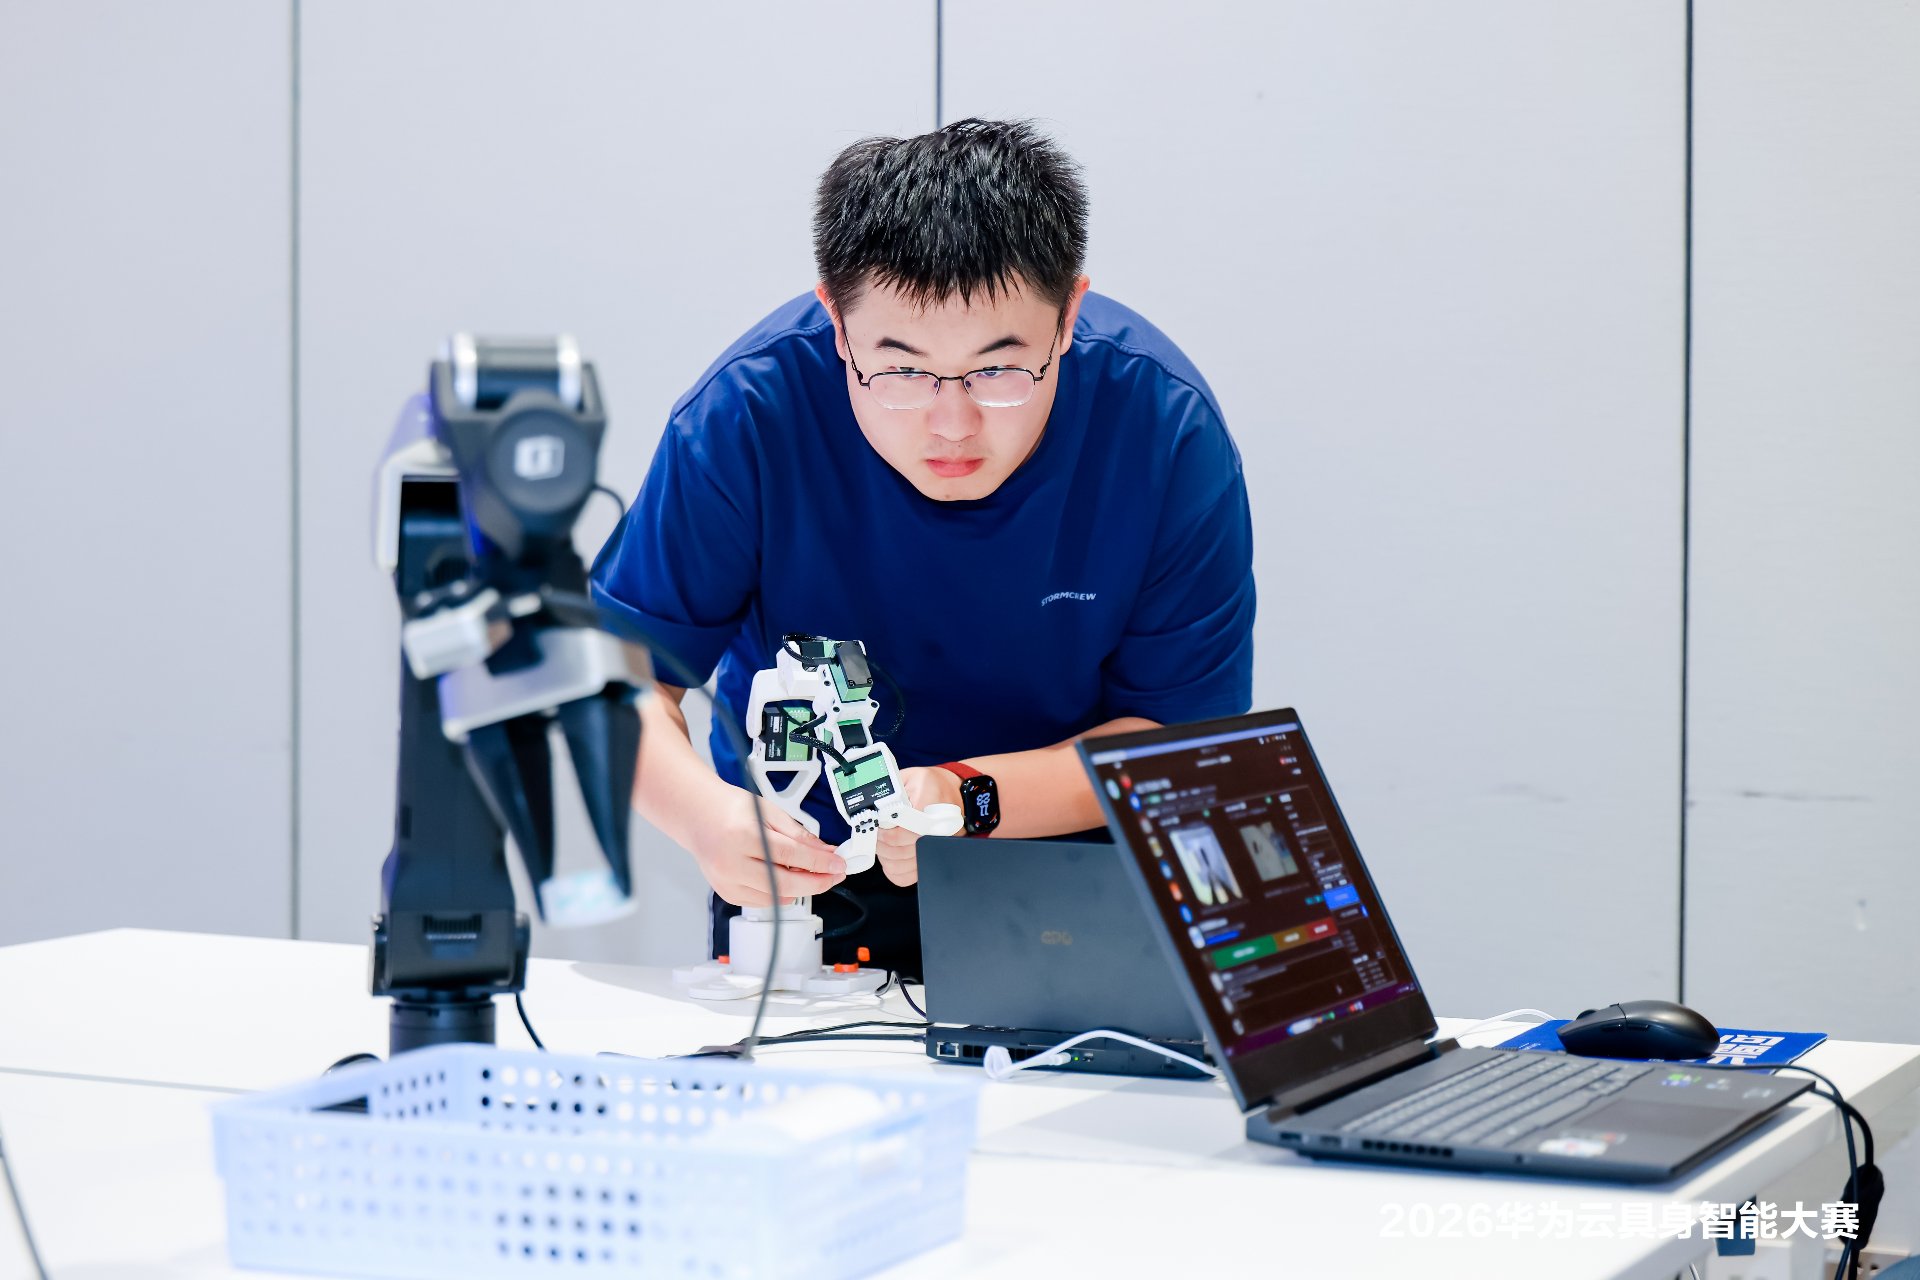
对于一场只有三天的决赛而言,这套流程让团队可以从一个已经跑通的人工操作过程出发:先通过遥操作验证任务,再采集有代表性的示教数据,并以此为基础开展机器人学习实验——而不必把时间消耗在硬件部署上。
Star Arm 102 系列
Star Arm 102 是一套面向遥操作、数据采集与具身智能开发的开源 6+1 自由度机械臂平台,系列覆盖主手与从手两类角色,共三个型号:
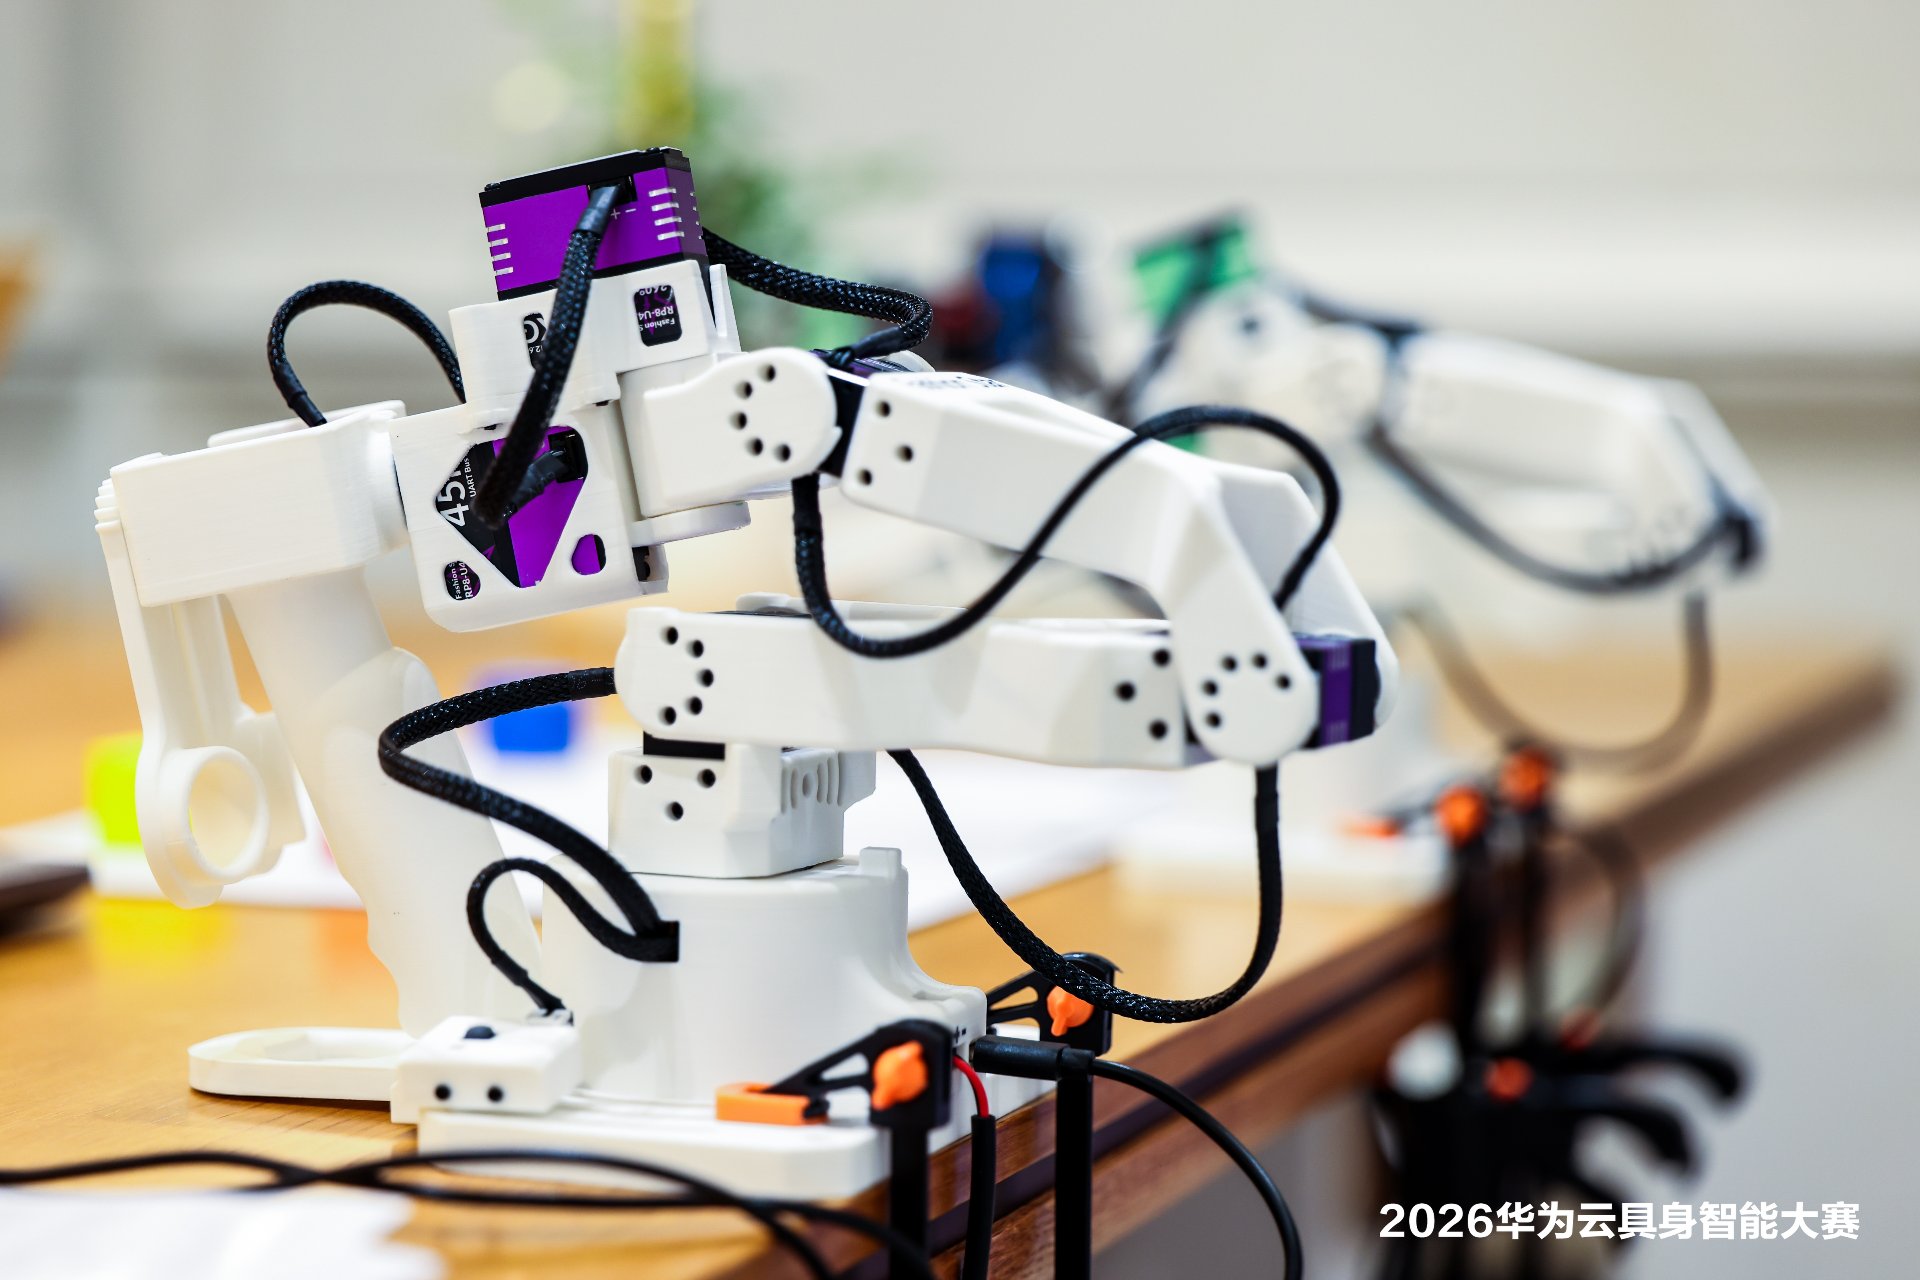
Star Arm 102-LD 轻量引导臂——自重 663 g,采用 RA8 系列轻量低阻尼舵机,适合手持拖动示教与快速数据采集。
Star Arm 102-HD 悬停引导臂——松手后保持姿态,臂展达 420 mm,采用 RP8-U45H-M 全高扭矩舵机,适用于专业级高精度示教采集。
Star Arm 102-FL 跟随臂——重复定位精度 5–8 mm,建议最大负载 300 g,支持任务执行、自动化实验与真实物理操作。
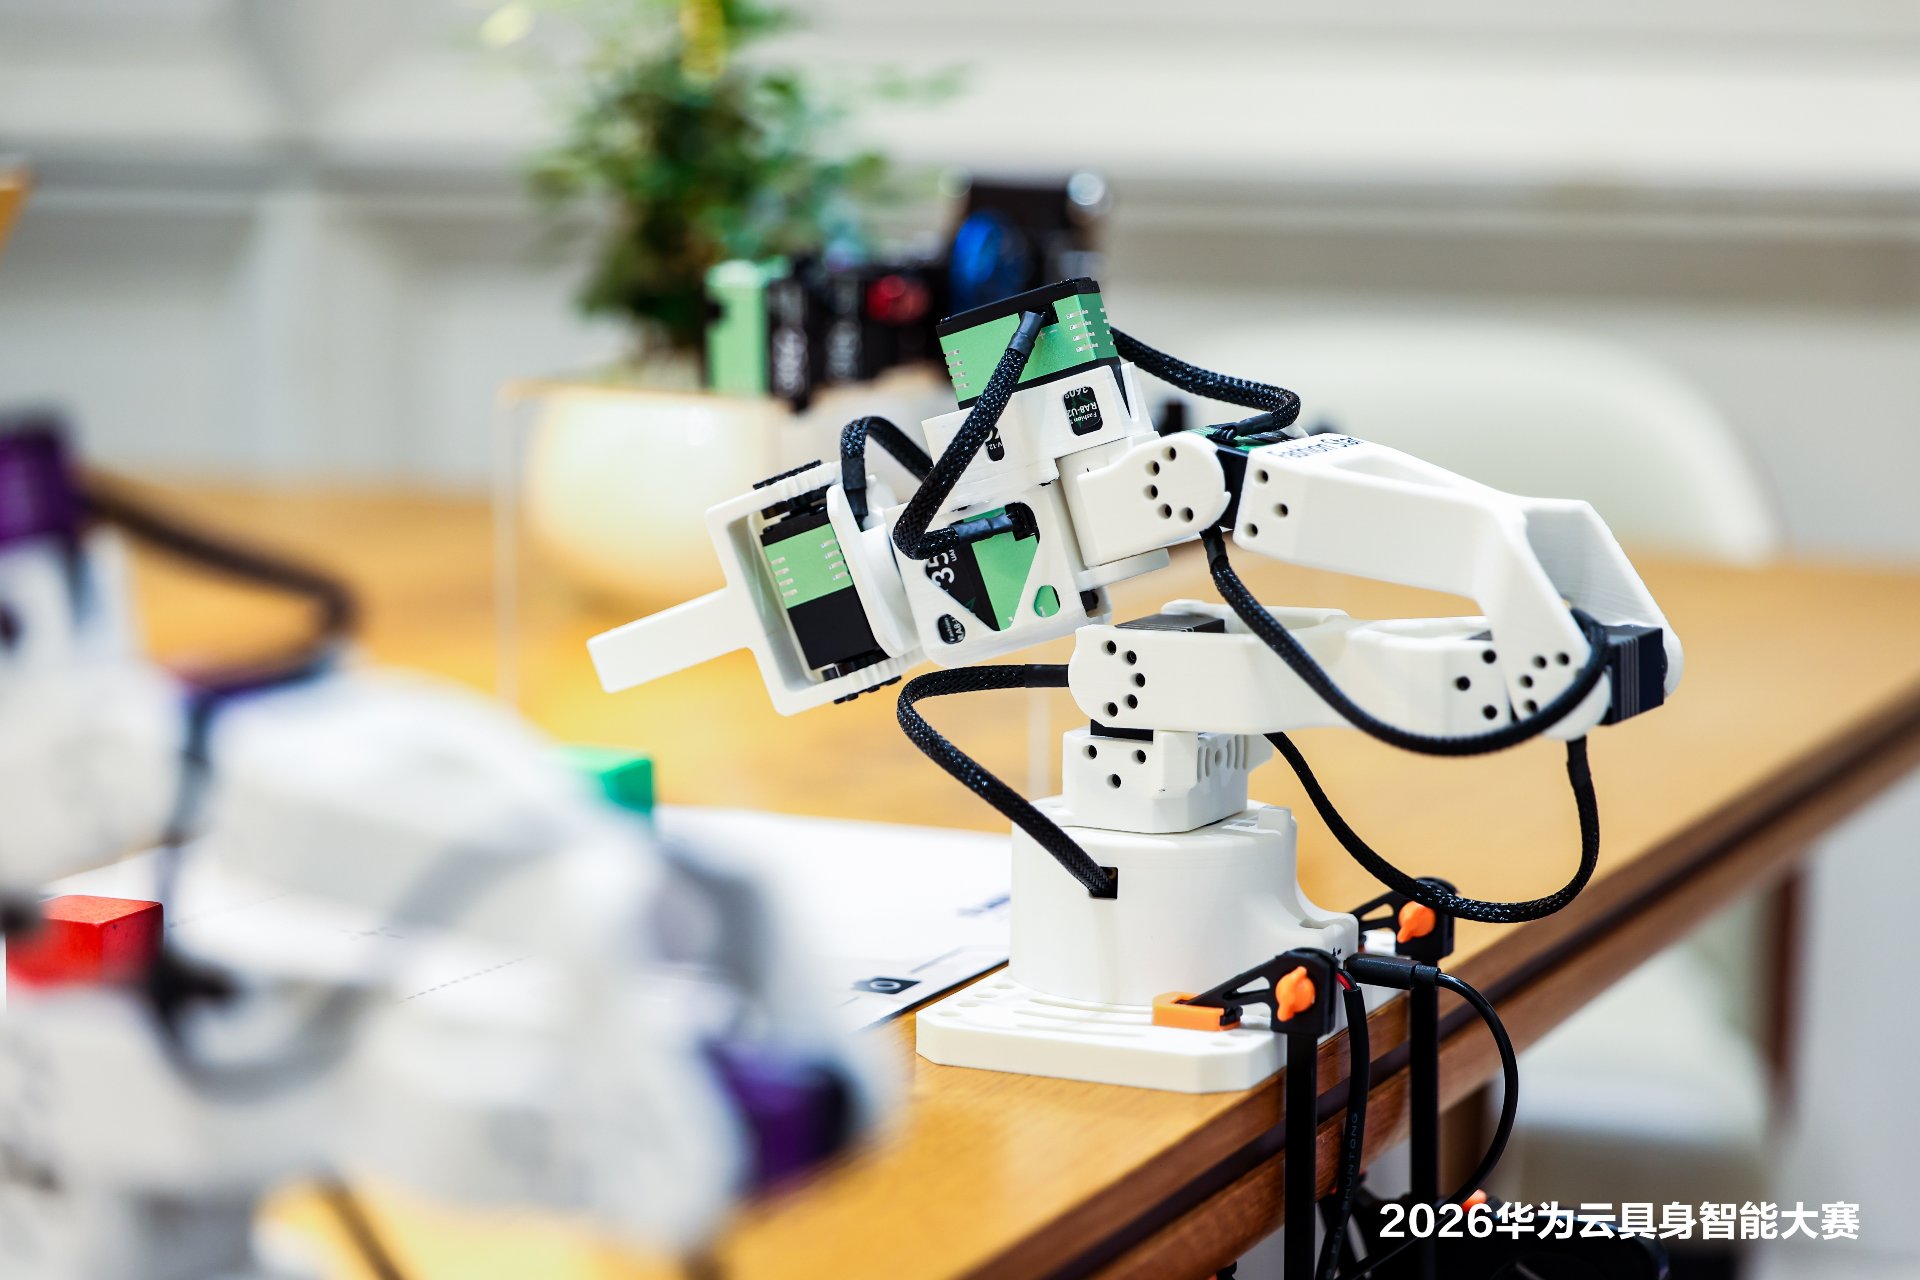
全系共通能力包括:12 位磁编码器提供关节角度反馈;通过 UC-01 通信集线器进行 UART 通信;支持 Python SDK、ROS2 Humble 与 Hugging Face LeRobot。其中 LD 与 HD 型号可作为 LeRobot 遥操作主手,FL 作为执行机器人,并额外支持 MoveIt2 运动规划与 Gazebo 仿真。
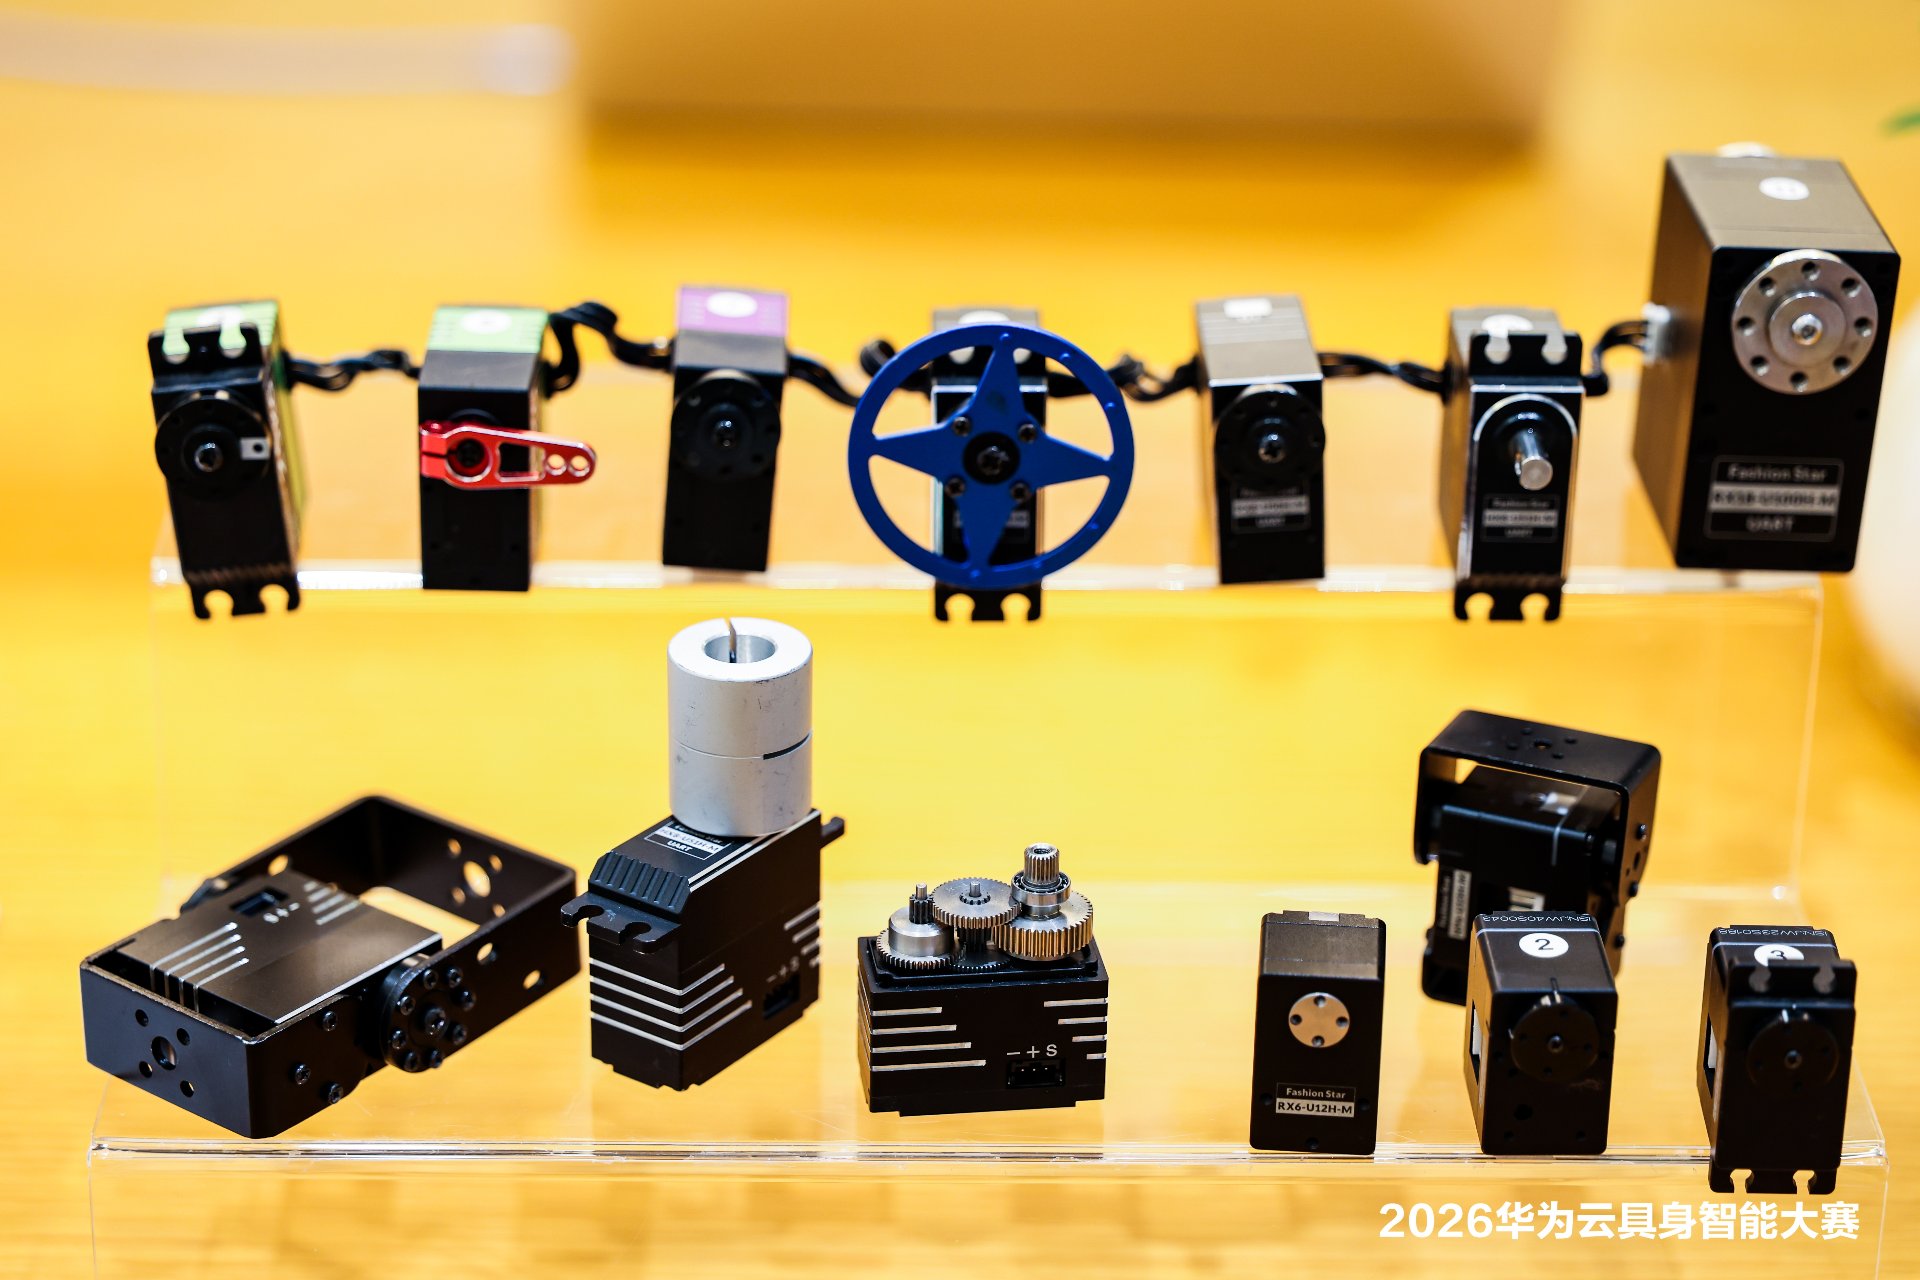
Star Arm 102 已列入 Hugging Face LeRobot 官方文档的受支持遥操作设备。完整硬件与软件资料——控制代码、工程图纸与可打印结构件——全部公开于开源仓库 servodevelop/Star-Arm-102。
在时间压力下用真实硬件开发
这类赛事是对机器人平台的一次实用检验。当参赛者只有有限的部署与开发时间,硬件必须易于理解、响应及时、便于集成。
在为期三天的决赛中,遥操作工位需要在各支队伍之间反复搬动、重新上电与重新校准。Star Arm 102 配套的网页版上位机在这种场景下体现出价值:无需安装环境、无需编写代码,打开浏览器即可完成实时控制、关节角度监视、一键零点校准与 PID 参数调节。机械臂一旦出现零点偏移,团队可以就地校准,而不必占用比赛时间。
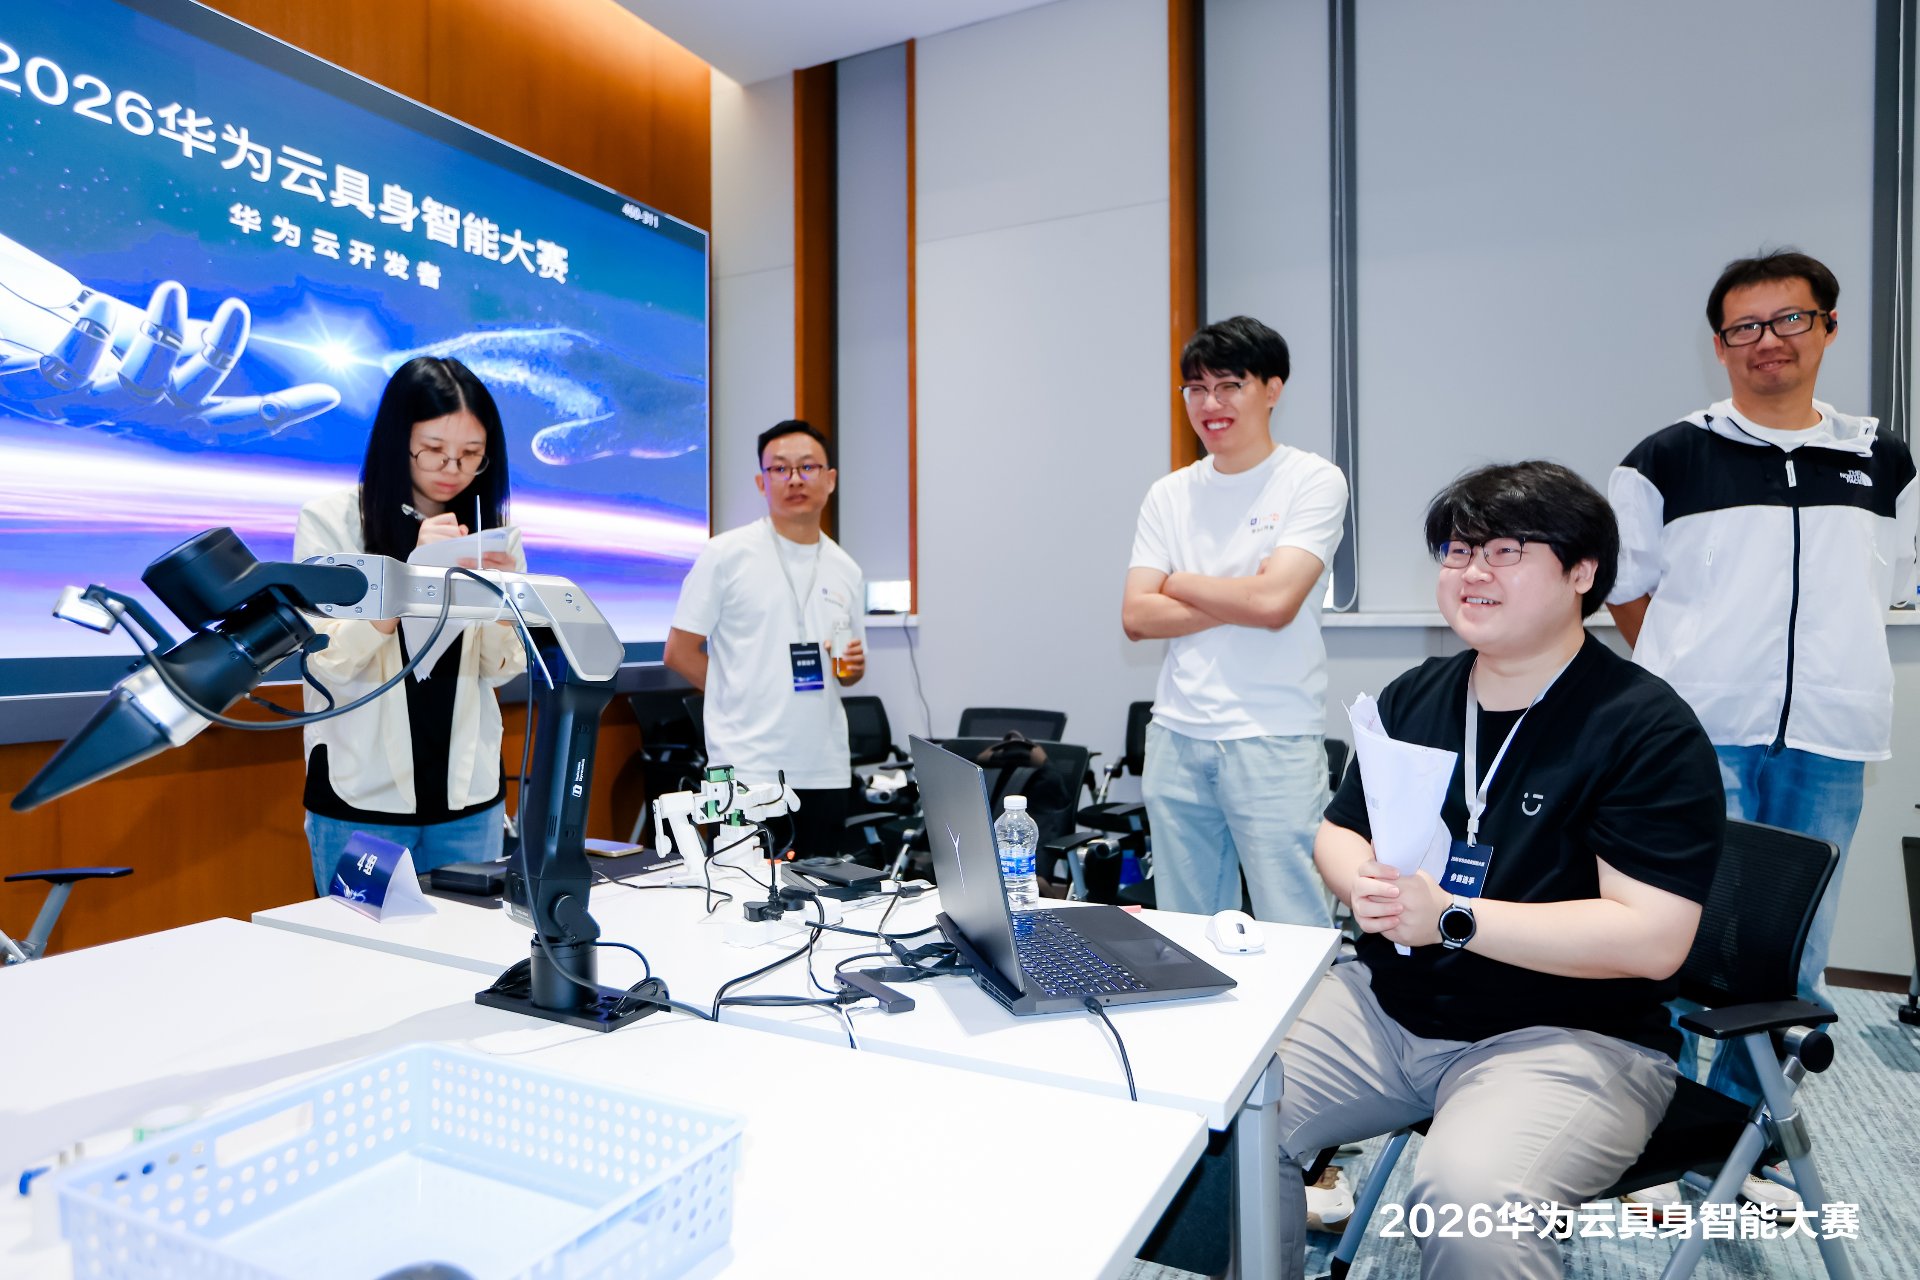
Leader–Follower 的配置方式也说明了一点:一个直接的遥操作接口,能帮助开发者在压缩的开发周期内评估物理任务,并着手采集示教数据。
支持具身智能开发者社区
FashionStar 研发并制造总线舵机、机械臂与机器人系统,服务于科研、教育与具身智能应用。Star Arm 102 系列支持遥操作、机器人数据采集与模仿学习工作流,覆盖主手、从手、单臂与双臂等多种配置。
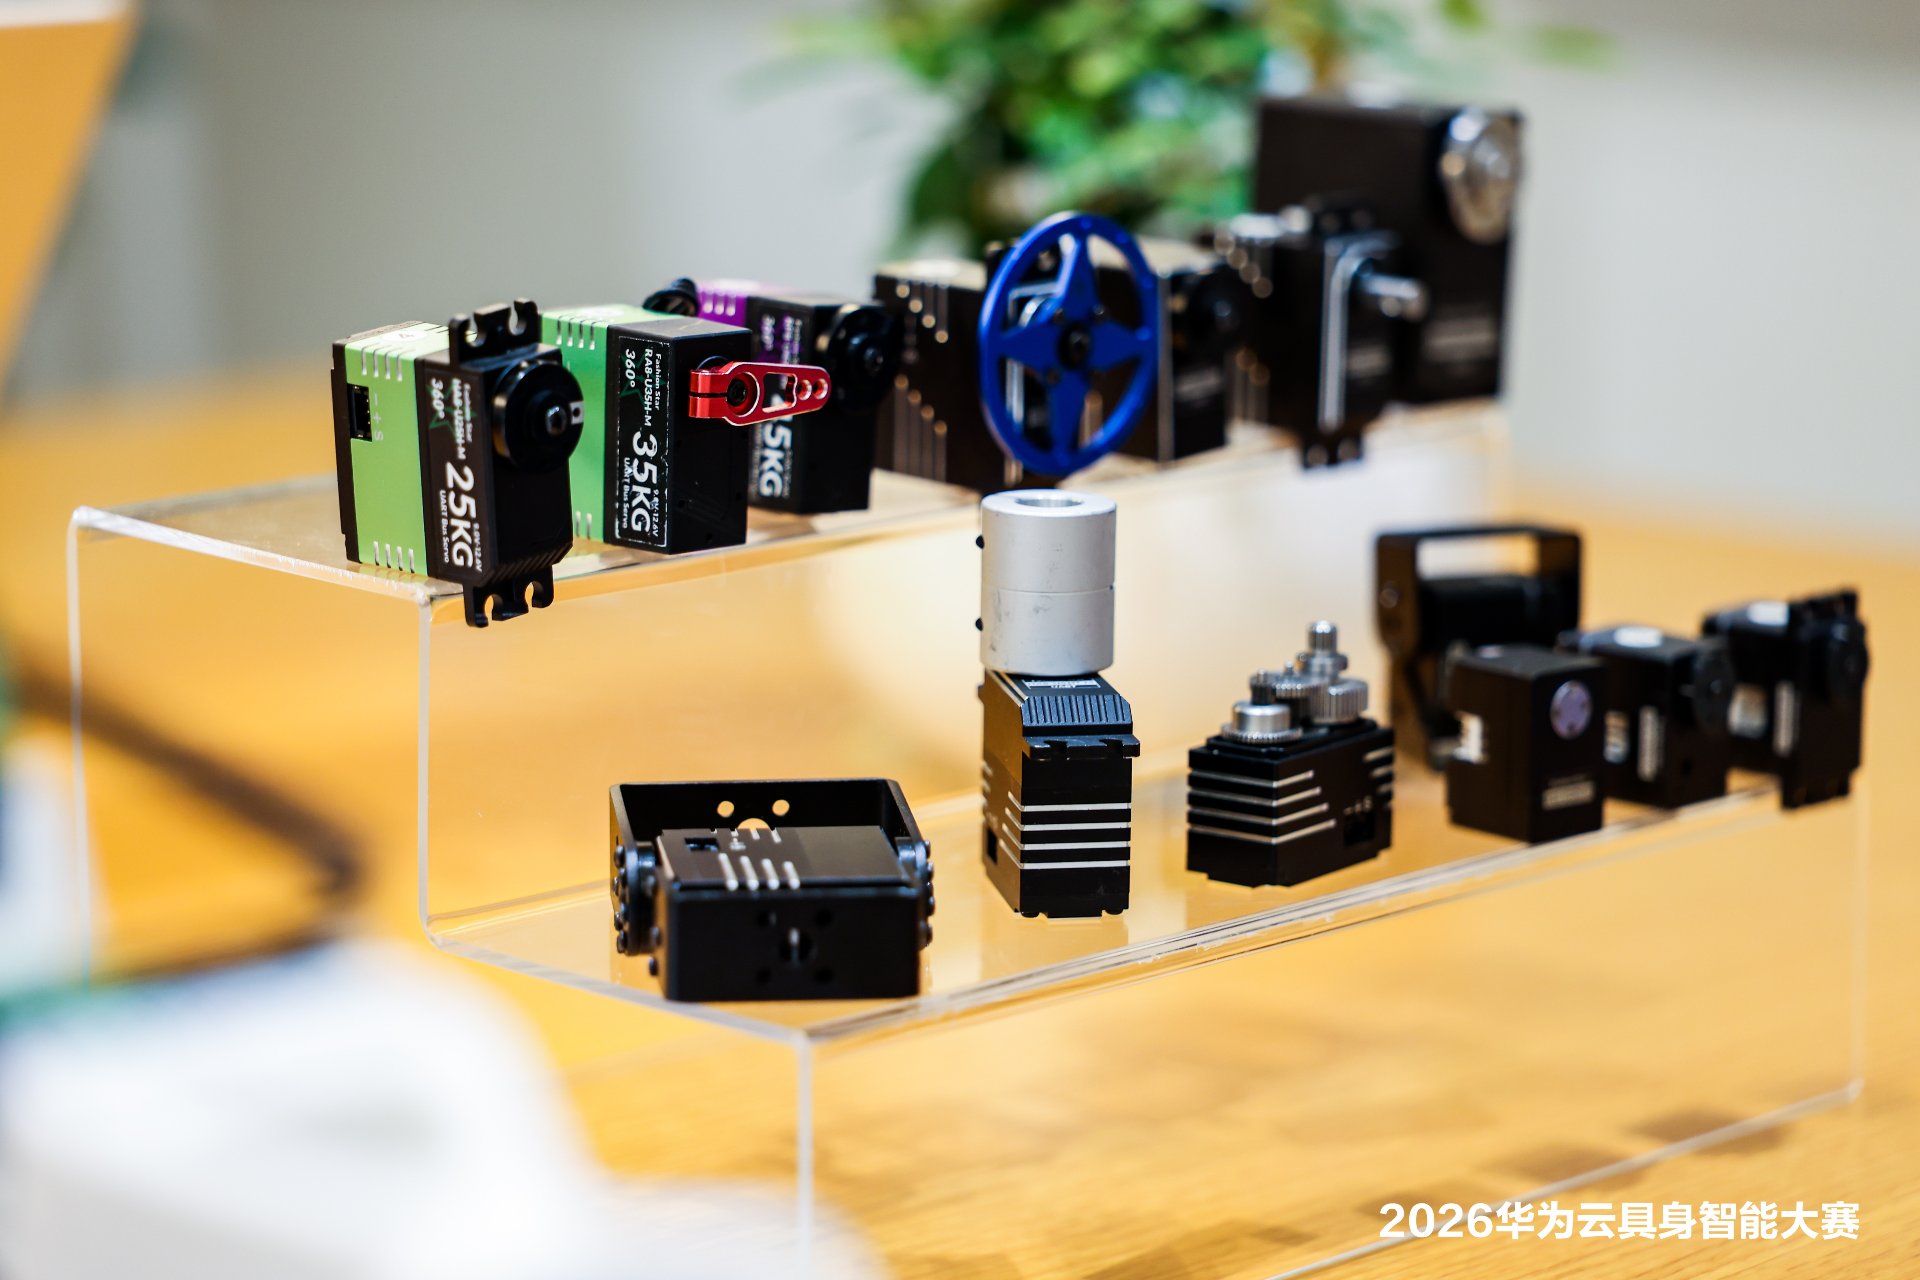
它在本届华为云具身智能大赛中的角色,也反映了一个更长期的目标:帮助开发者与真实机器人的行为打交道,采集有价值的示教数据,并从人工操作高效地走向学习型策略。
技术资源
- 平台总览: Star Arm 102 开源遥操作机械臂平台
- 生态集成: Star Arm 102 与 Hugging Face LeRobot
- 技术文档: Star Arm 102 Wiki 外部参考: Hugging Face LeRobot 机械臂文档
- 开源仓库: GitHub — servodevelop/Star-Arm-102
- 公司官网: FashionStar 机器人与运动控制解决方案
用 Star Arm 102 搭建你的具身智能数据采集工作流
通过 Star Arm 102 系列,探索 Leader–Follower 遥操作、同步机器人数据采集与模仿学习开发。