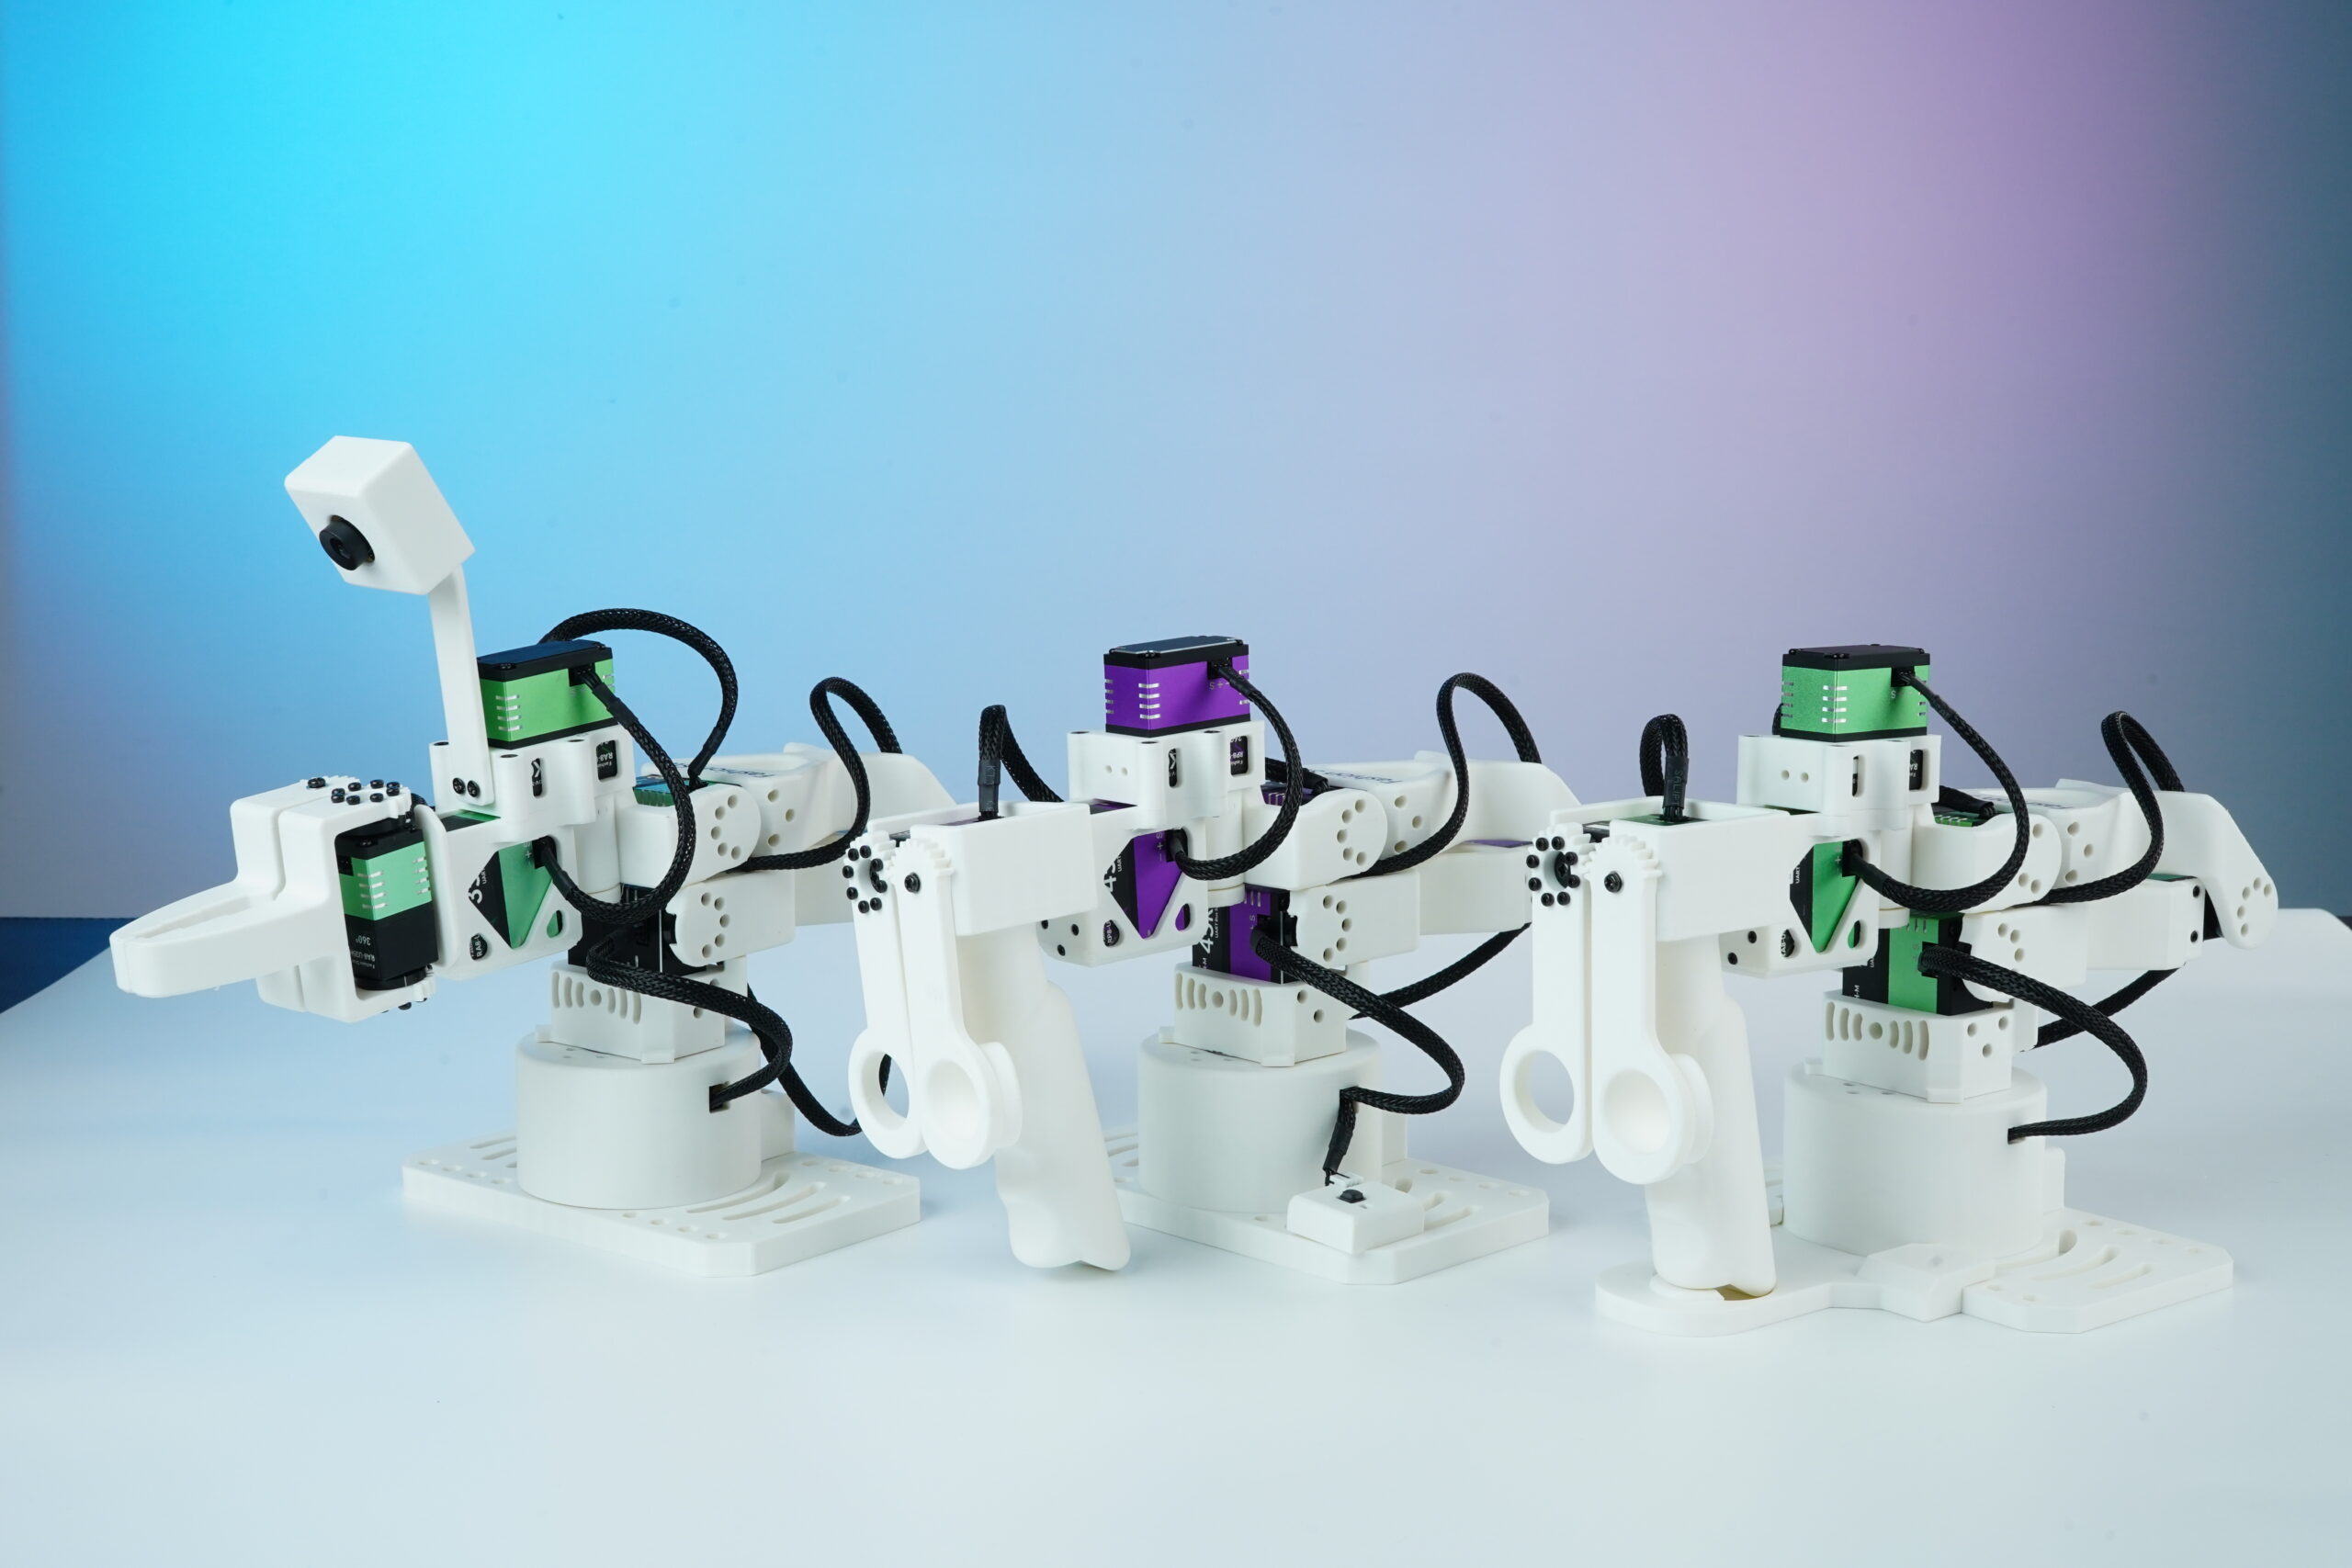
Star Arm 102 型号对比
根据遥操作、数据采集或任务执行需求选择合适的主臂或从臂,也可按价格对比全部高性价比机械臂。
在 GitHub 查看 Fashion Star 代码仓库、示例和开发资源。
左右滑动查看对比 →
| 规格 | Star Arm 102-LD | Star Arm 102-HD | Star Arm 102-FL |
|---|---|---|---|
| 核心定位 | 轻量示教 / 快速数据采集 | 专业悬停示教 / 高精度采集 | 任务执行 / 实体操作 |
| 臂展 | 标准 | 420 mm(大臂展) | 标准 |
| DoF | 6+1 | 6+1 | 6+1 |
| 重量 | 721g | 883g | 791g |
| 负载 | 不承担作业负载 | 不承担作业负载 | 500g |
| 重复定位精度 | - | - | 5 – 8 mm |
| 悬停功能 | ❌ 不支持,松手后会下坠 | ✅ 悬停 | ✅ 姿态保持 |
| 舵机配置 | RA8 系列轻量低阻尼舵机 | 全关节采用 RP8-U45H-M 高扭矩舵机 | RA8-U35H-M + RX8-U50H-M |
| 电源 | 12V 2A | 12V 10A | 12V 10A |
| Python SDK | ✅ 支持 | ✅ 支持 | ✅ 支持 |
| ROS2 Humble | ✅ 支持 | ✅ 支持 | ✅ 支持 |
| MoveIt2 | ❌ 不支持 | ❌ 不支持 | ✅ 支持 |
| Gazebo 仿真 | ❌ 不支持 | ❌ 不支持 | ✅ 支持 |
| LeRobot | ✅ 遥操作端 | ✅ 遥操作端 | ✅ 执行机械臂 |
| 独立使用 | 仅用于采集,手持拖动示教 | 仅用于采集,支持悬停保持 | 需程序或主臂控制 |
| 适用场景 | 教学演示、入门级数据采集 | 科研级高精度采集、专业遥操作 | 算法开发、自动化实验、实体任务执行 |


面向教学、遥操作与开放机器人开发
九项能力覆盖硬件、操控与生态,贯穿 Star Arm 102 的完整使用流程。
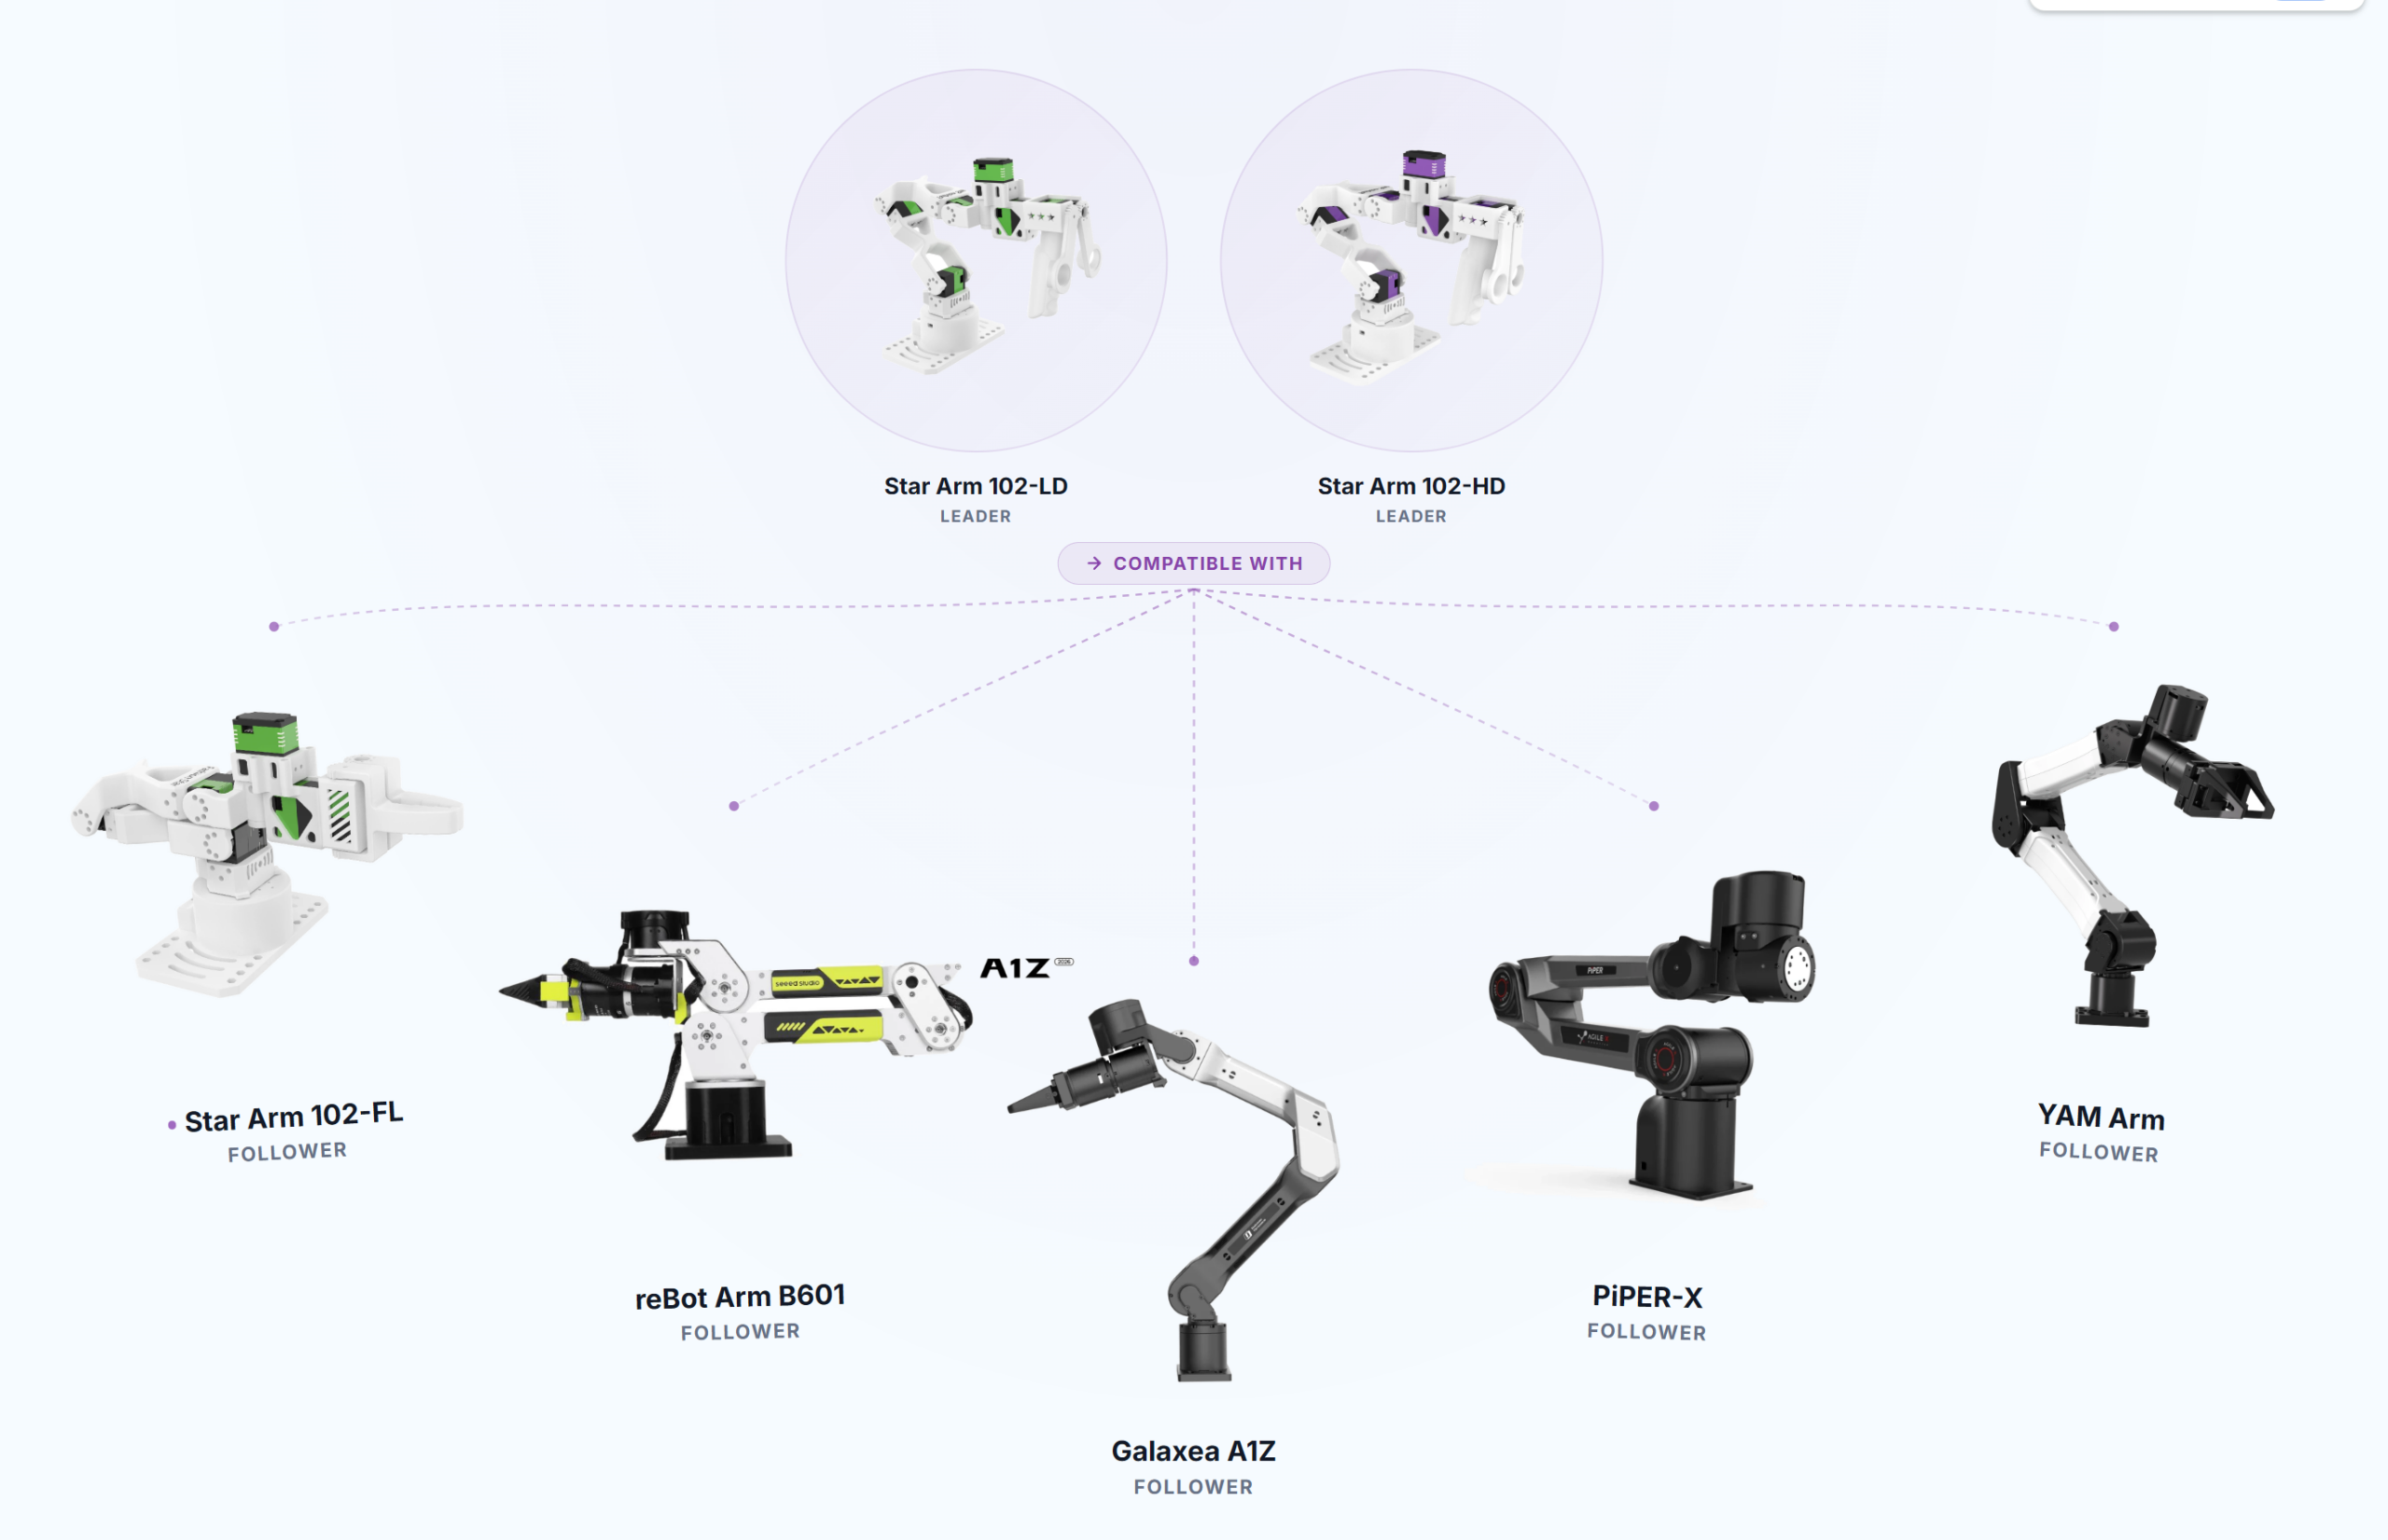
灵活的主从配对
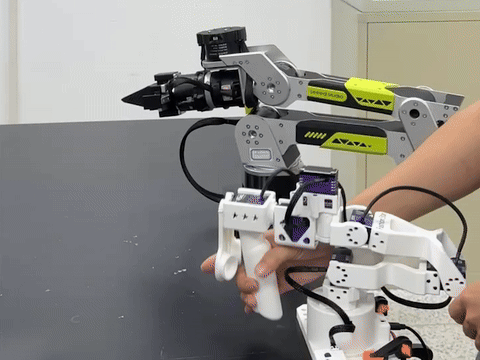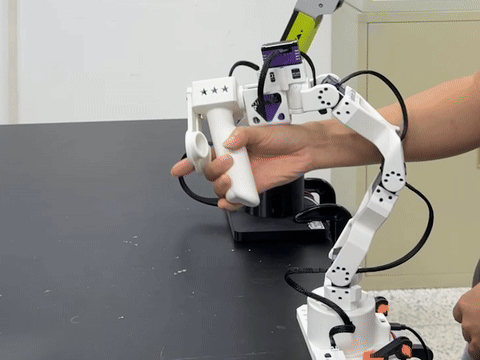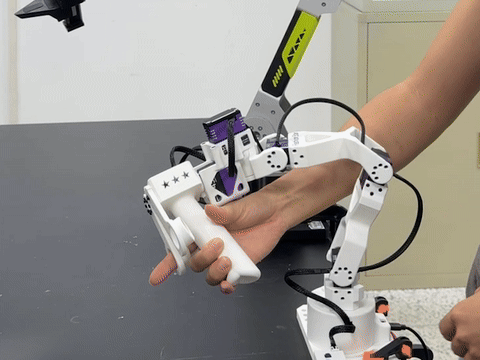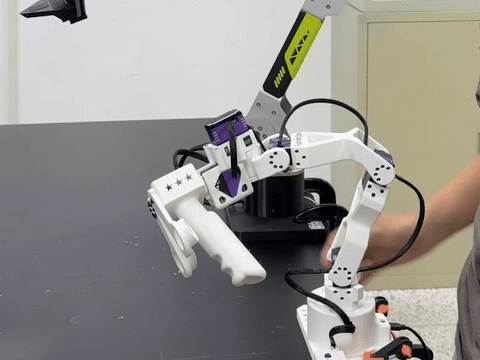
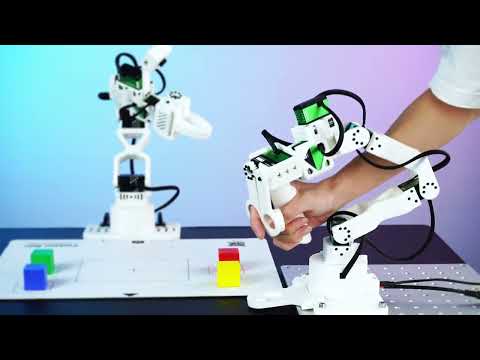
Star Arm 生态支持兼容型号之间灵活组成主从控制方案,其中包括 Star Arm 102-FL 从臂。
任意姿态保持
松开 Star Arm 102-HD 后,机械臂可保持在设定姿态,不会因自身重量下坠。
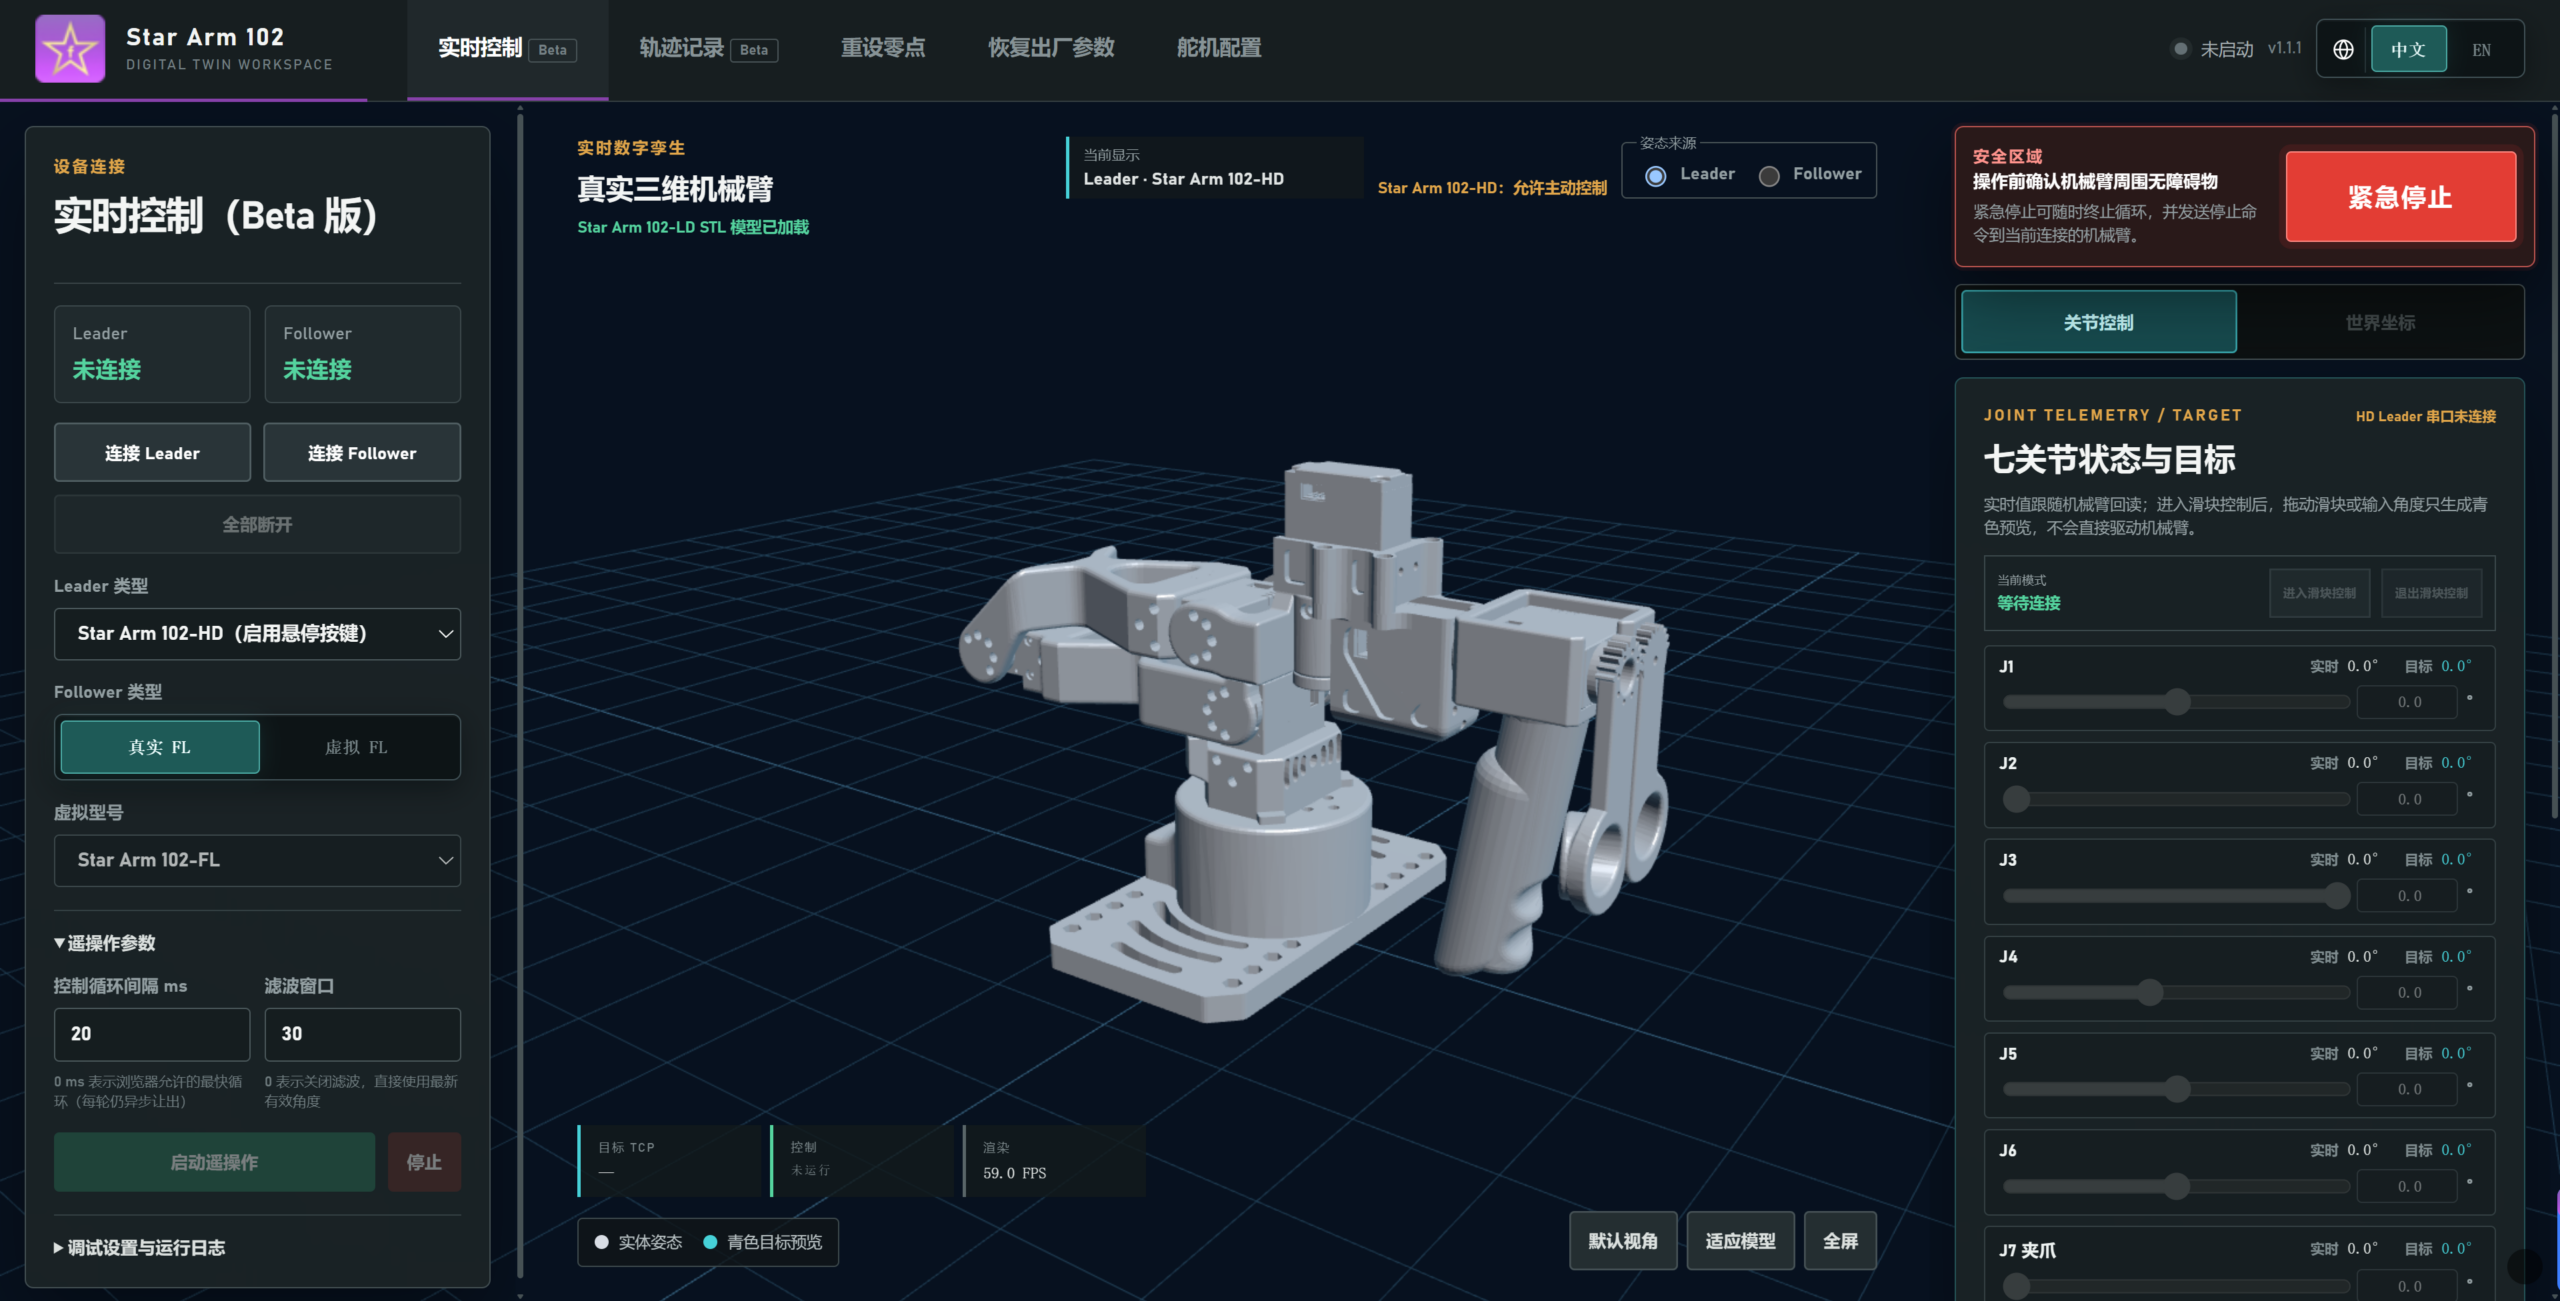
数字孪生工作台
通过浏览器即可打开网页控制器,无需安装软件或编写代码。可实时控制机械臂、查看关节角度、执行一键零位校准并调整 PID 参数。
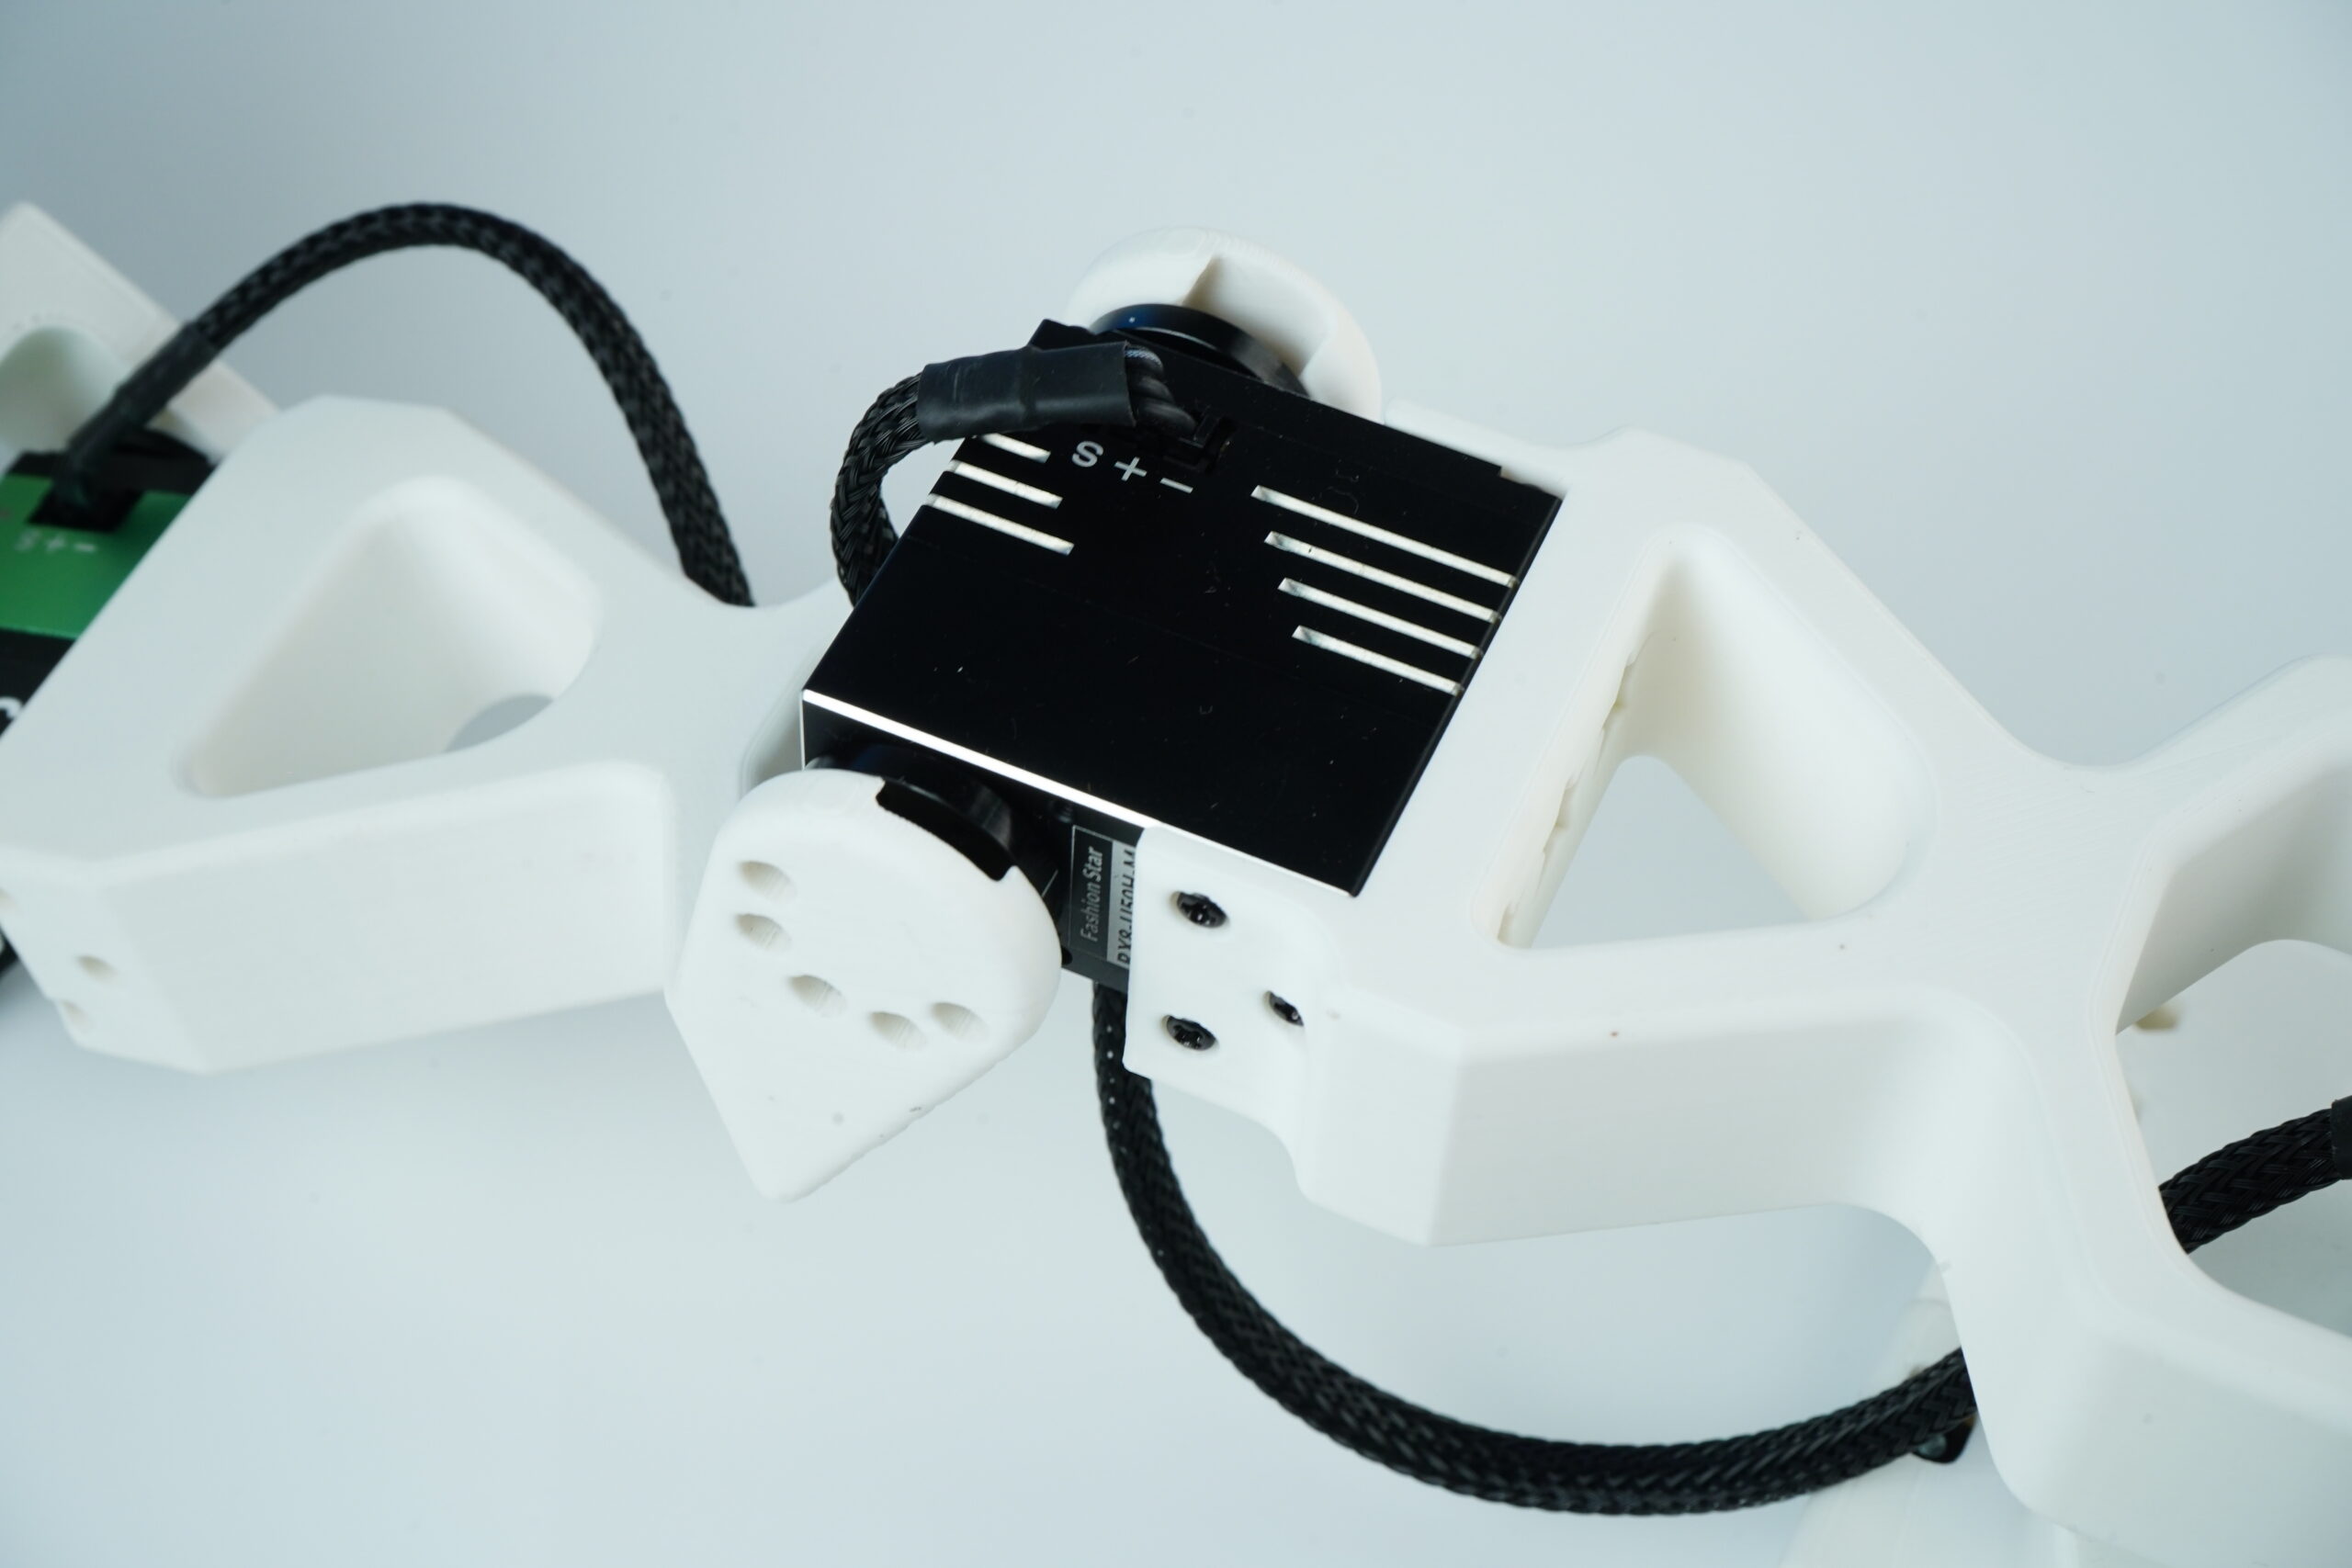
高扭矩舵机
高扭矩舵机带来稳定、可控的运动表现,满足高精度遥操作需求。
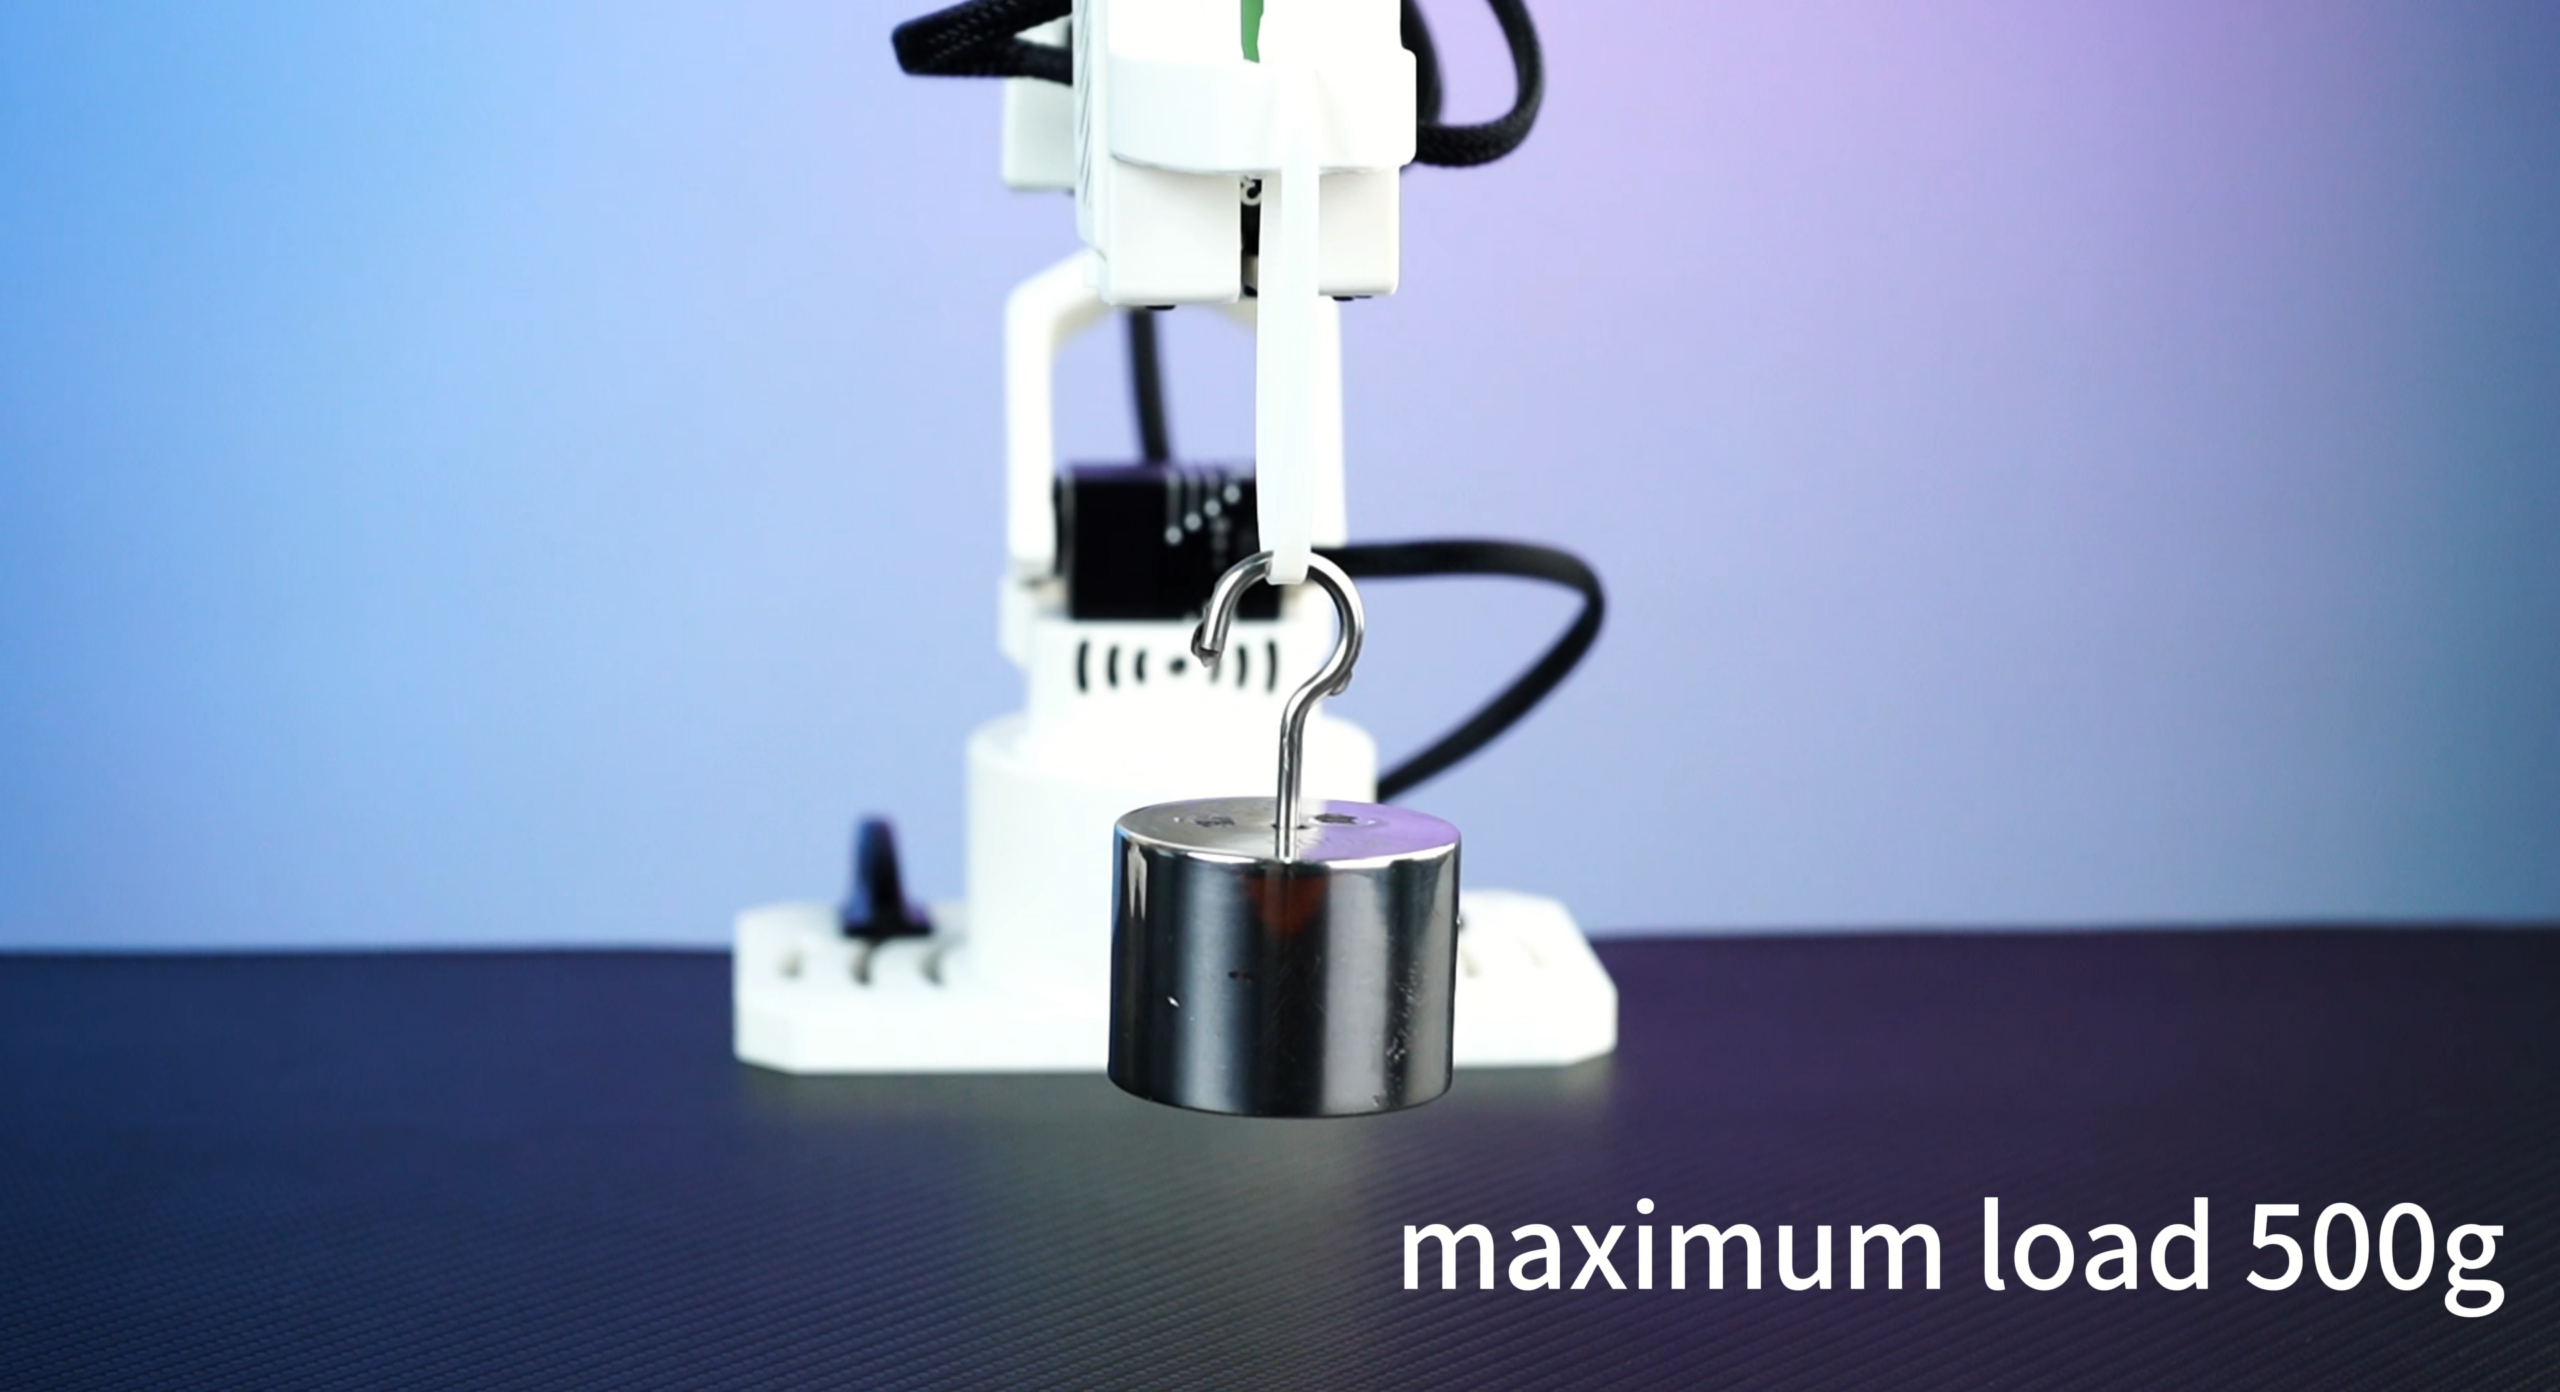
500 g 负载
Star Arm 102-FL 从臂最大负载为 500 g。
姿态保持
Star Arm 102-HD 松手后仍可稳定保持姿态。
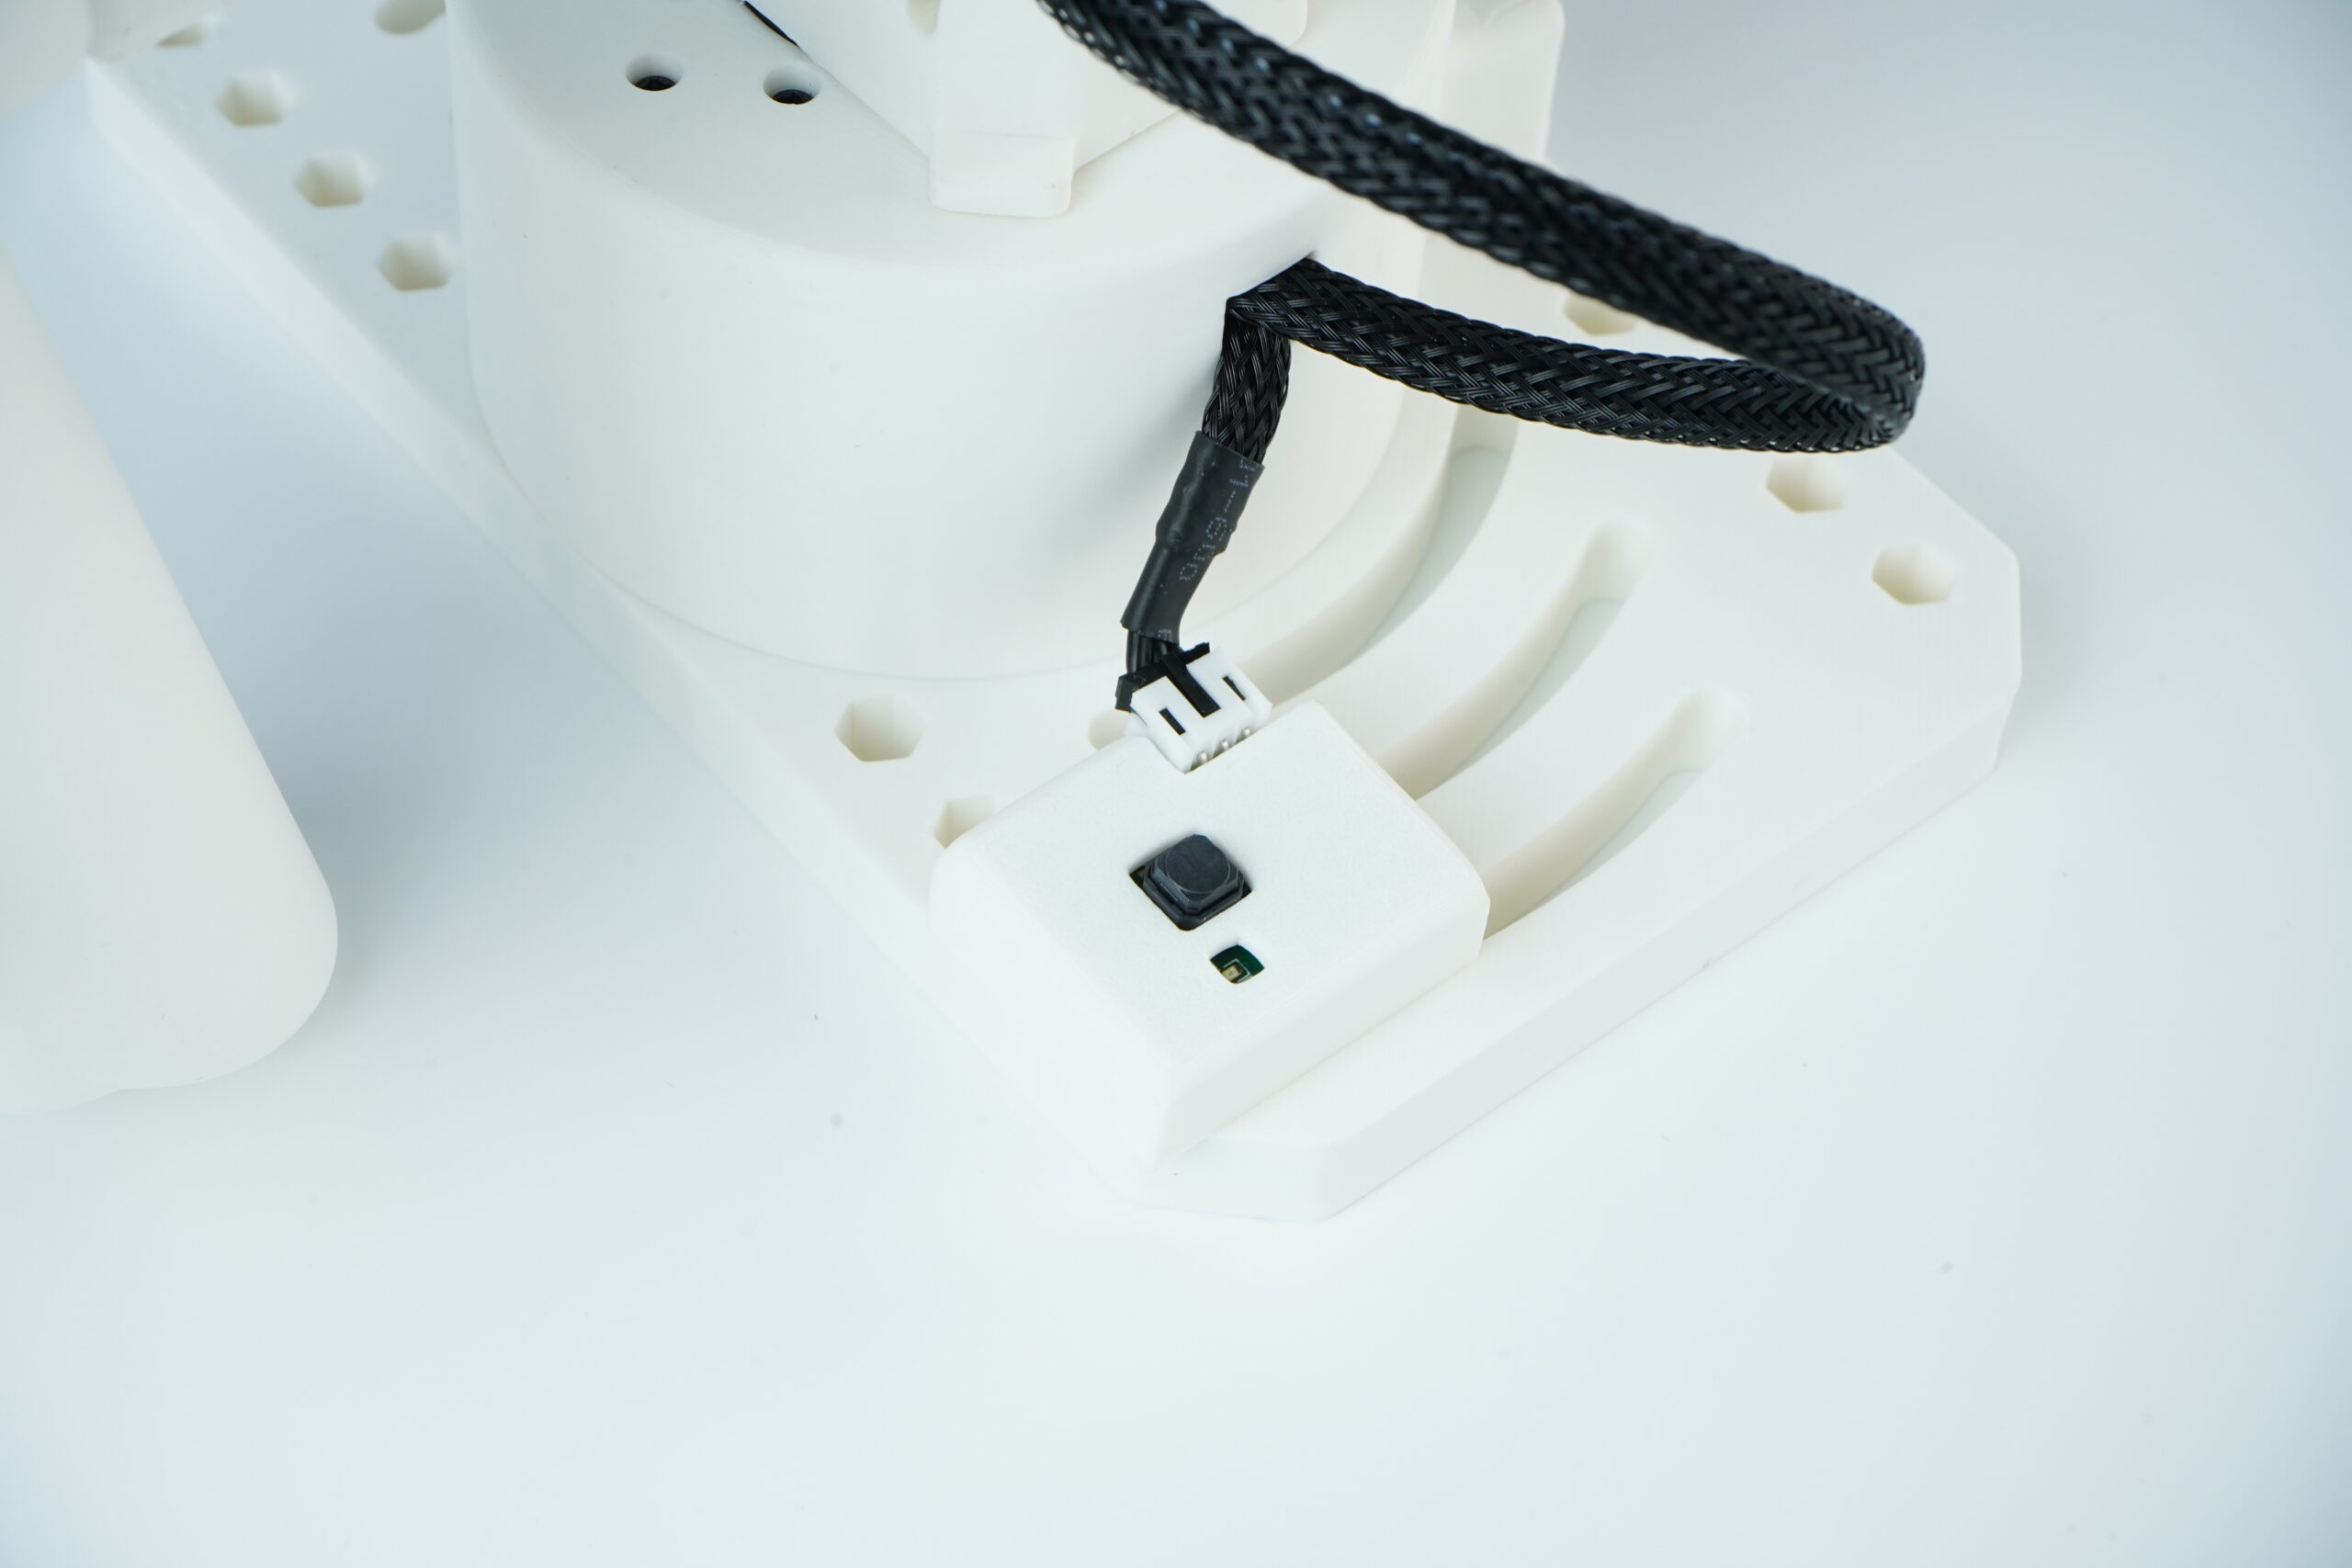
精准位置反馈
位置反馈让遥操作过程更可控,并保持良好的动作重复性。
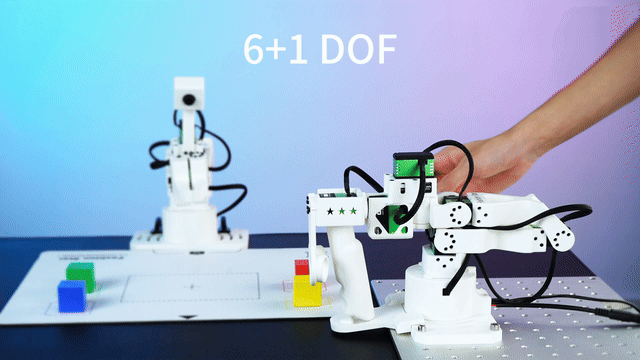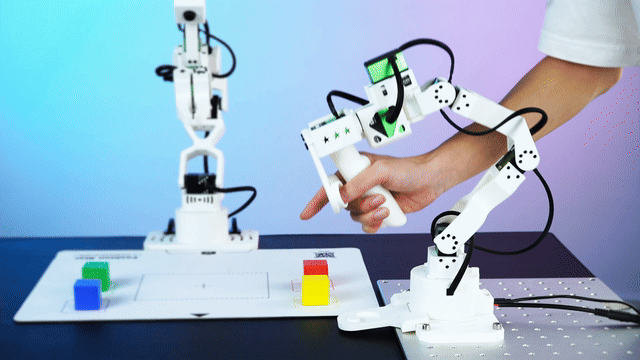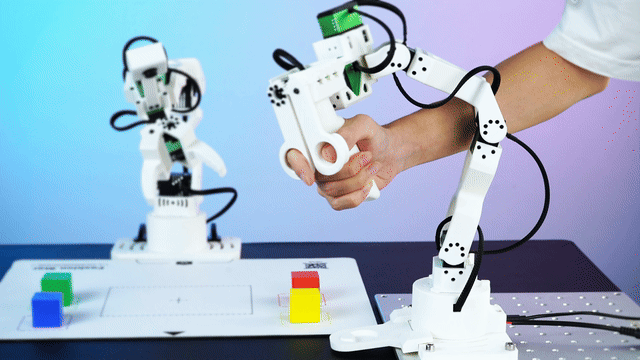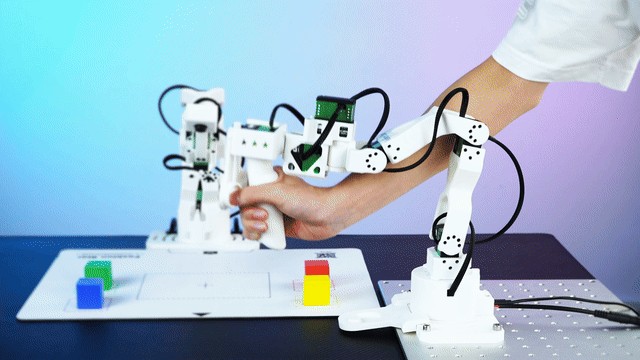
6+1 DOF
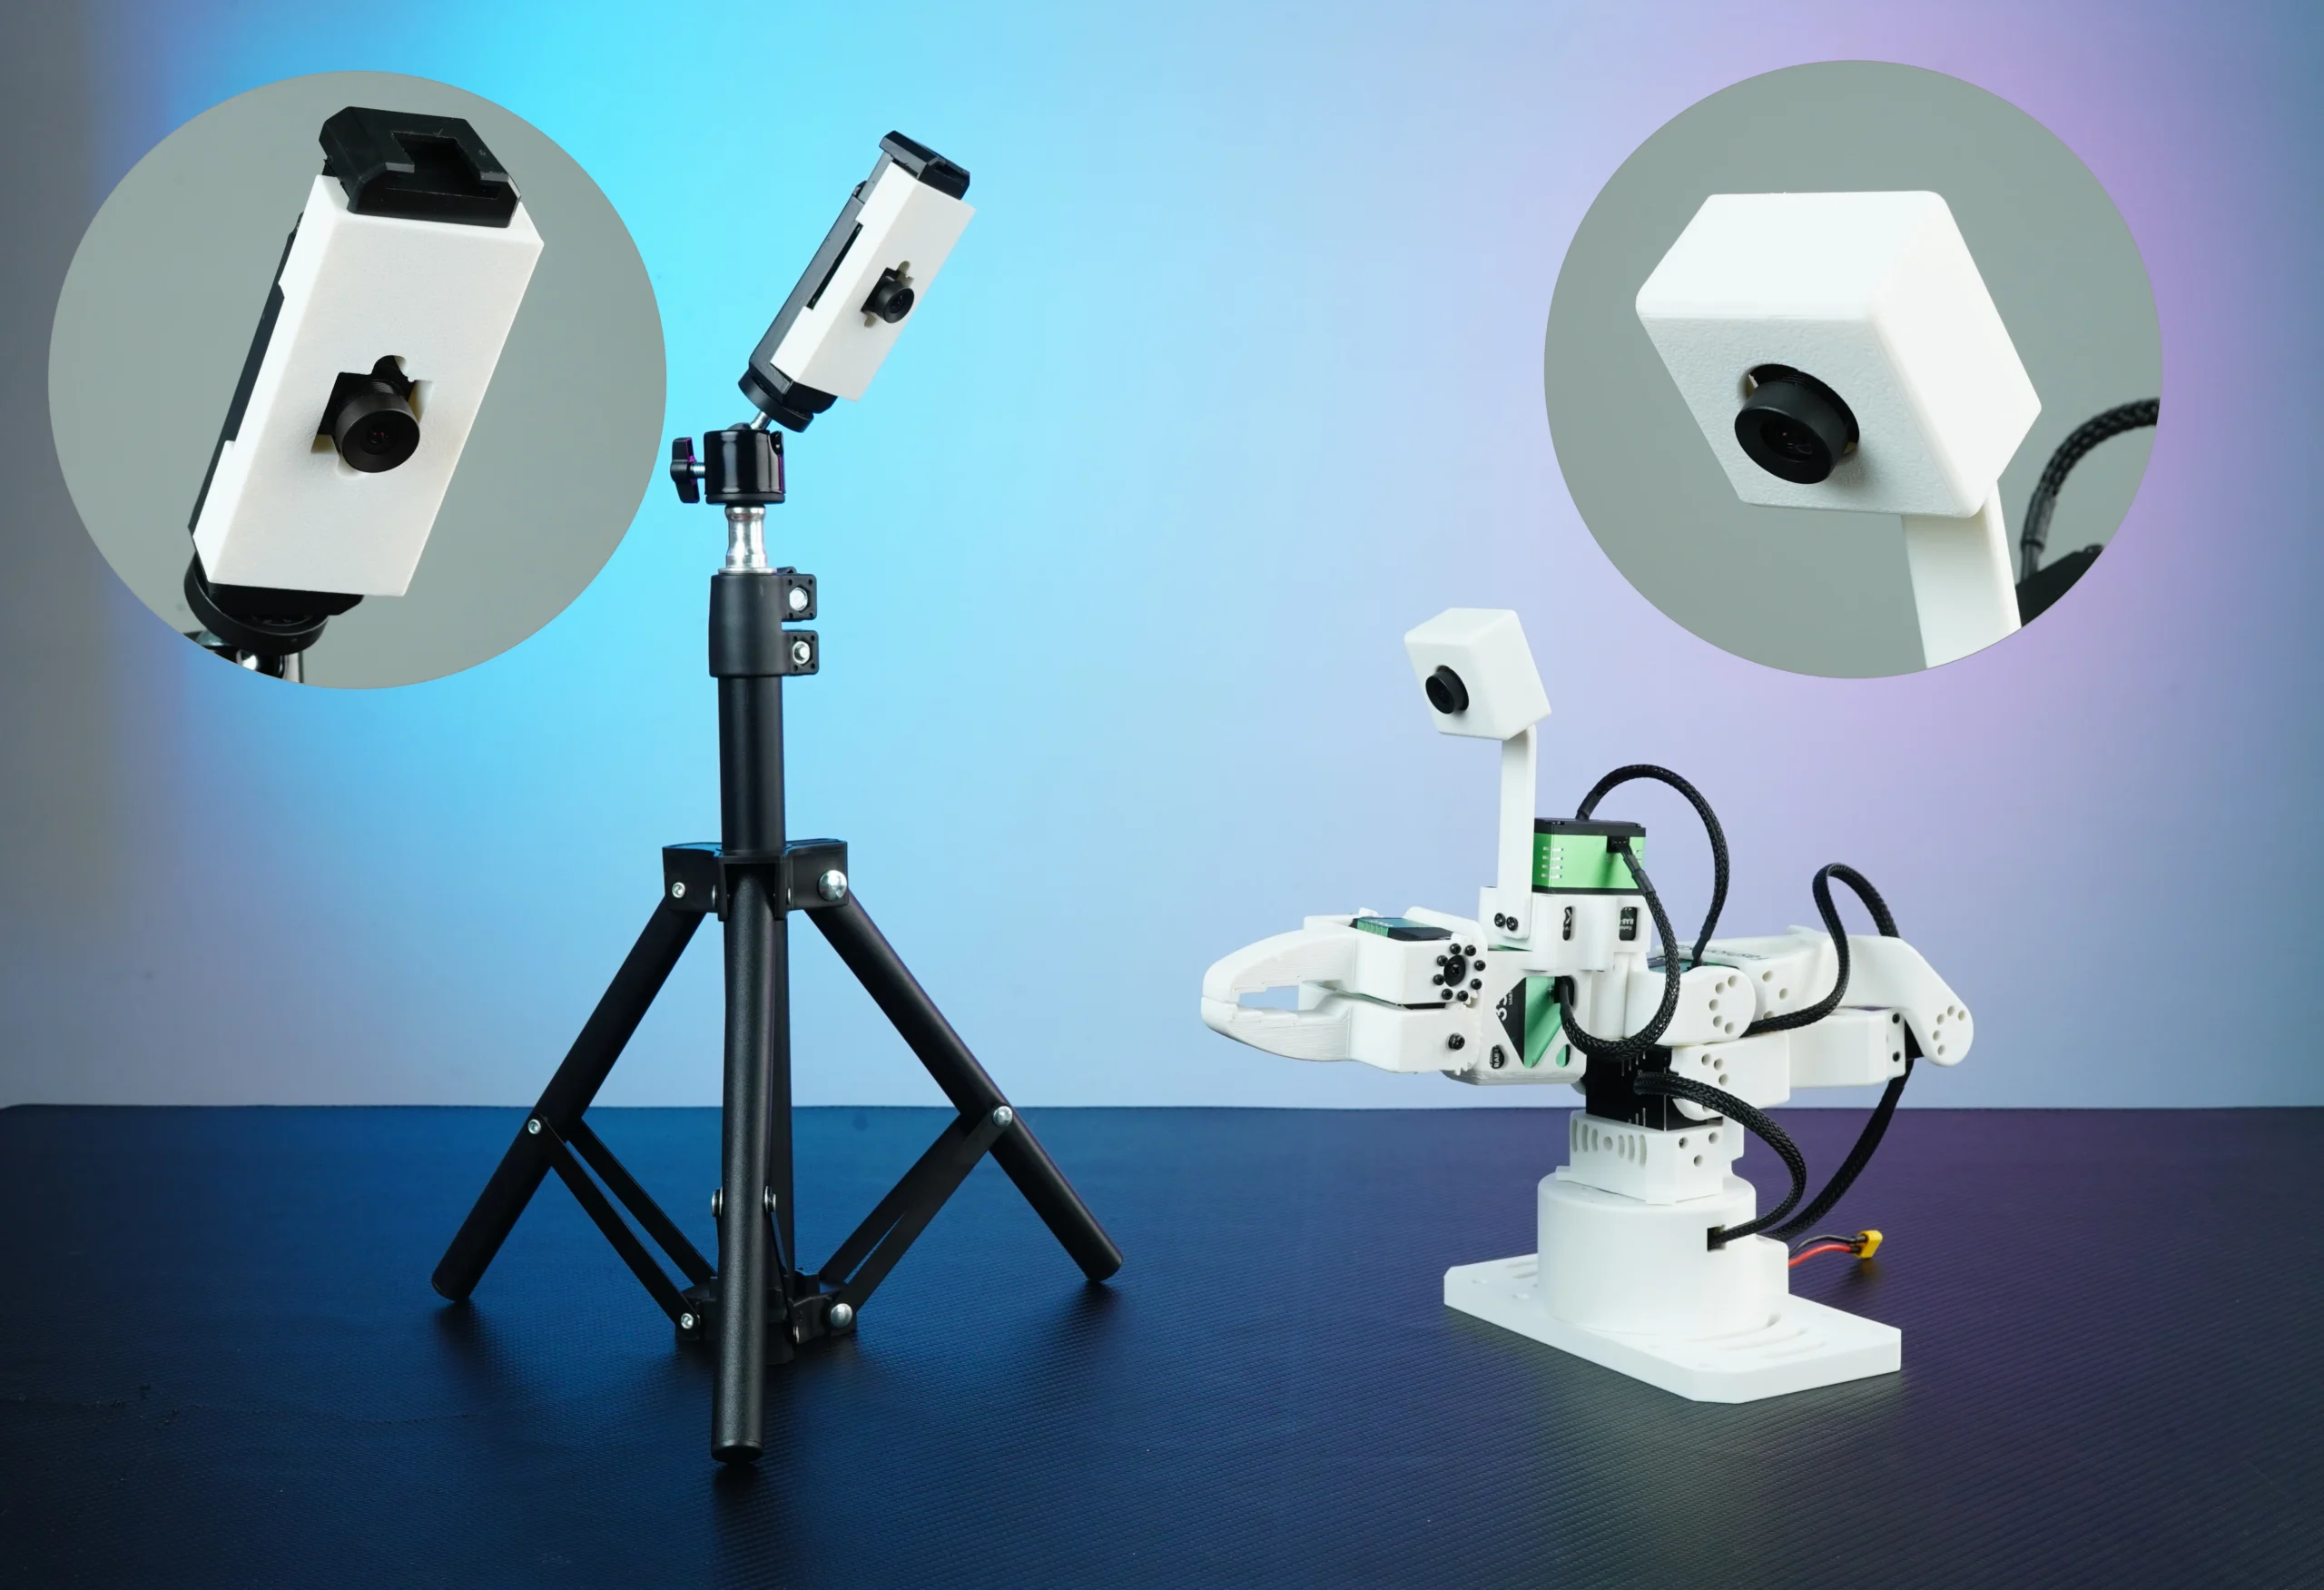
相机视觉
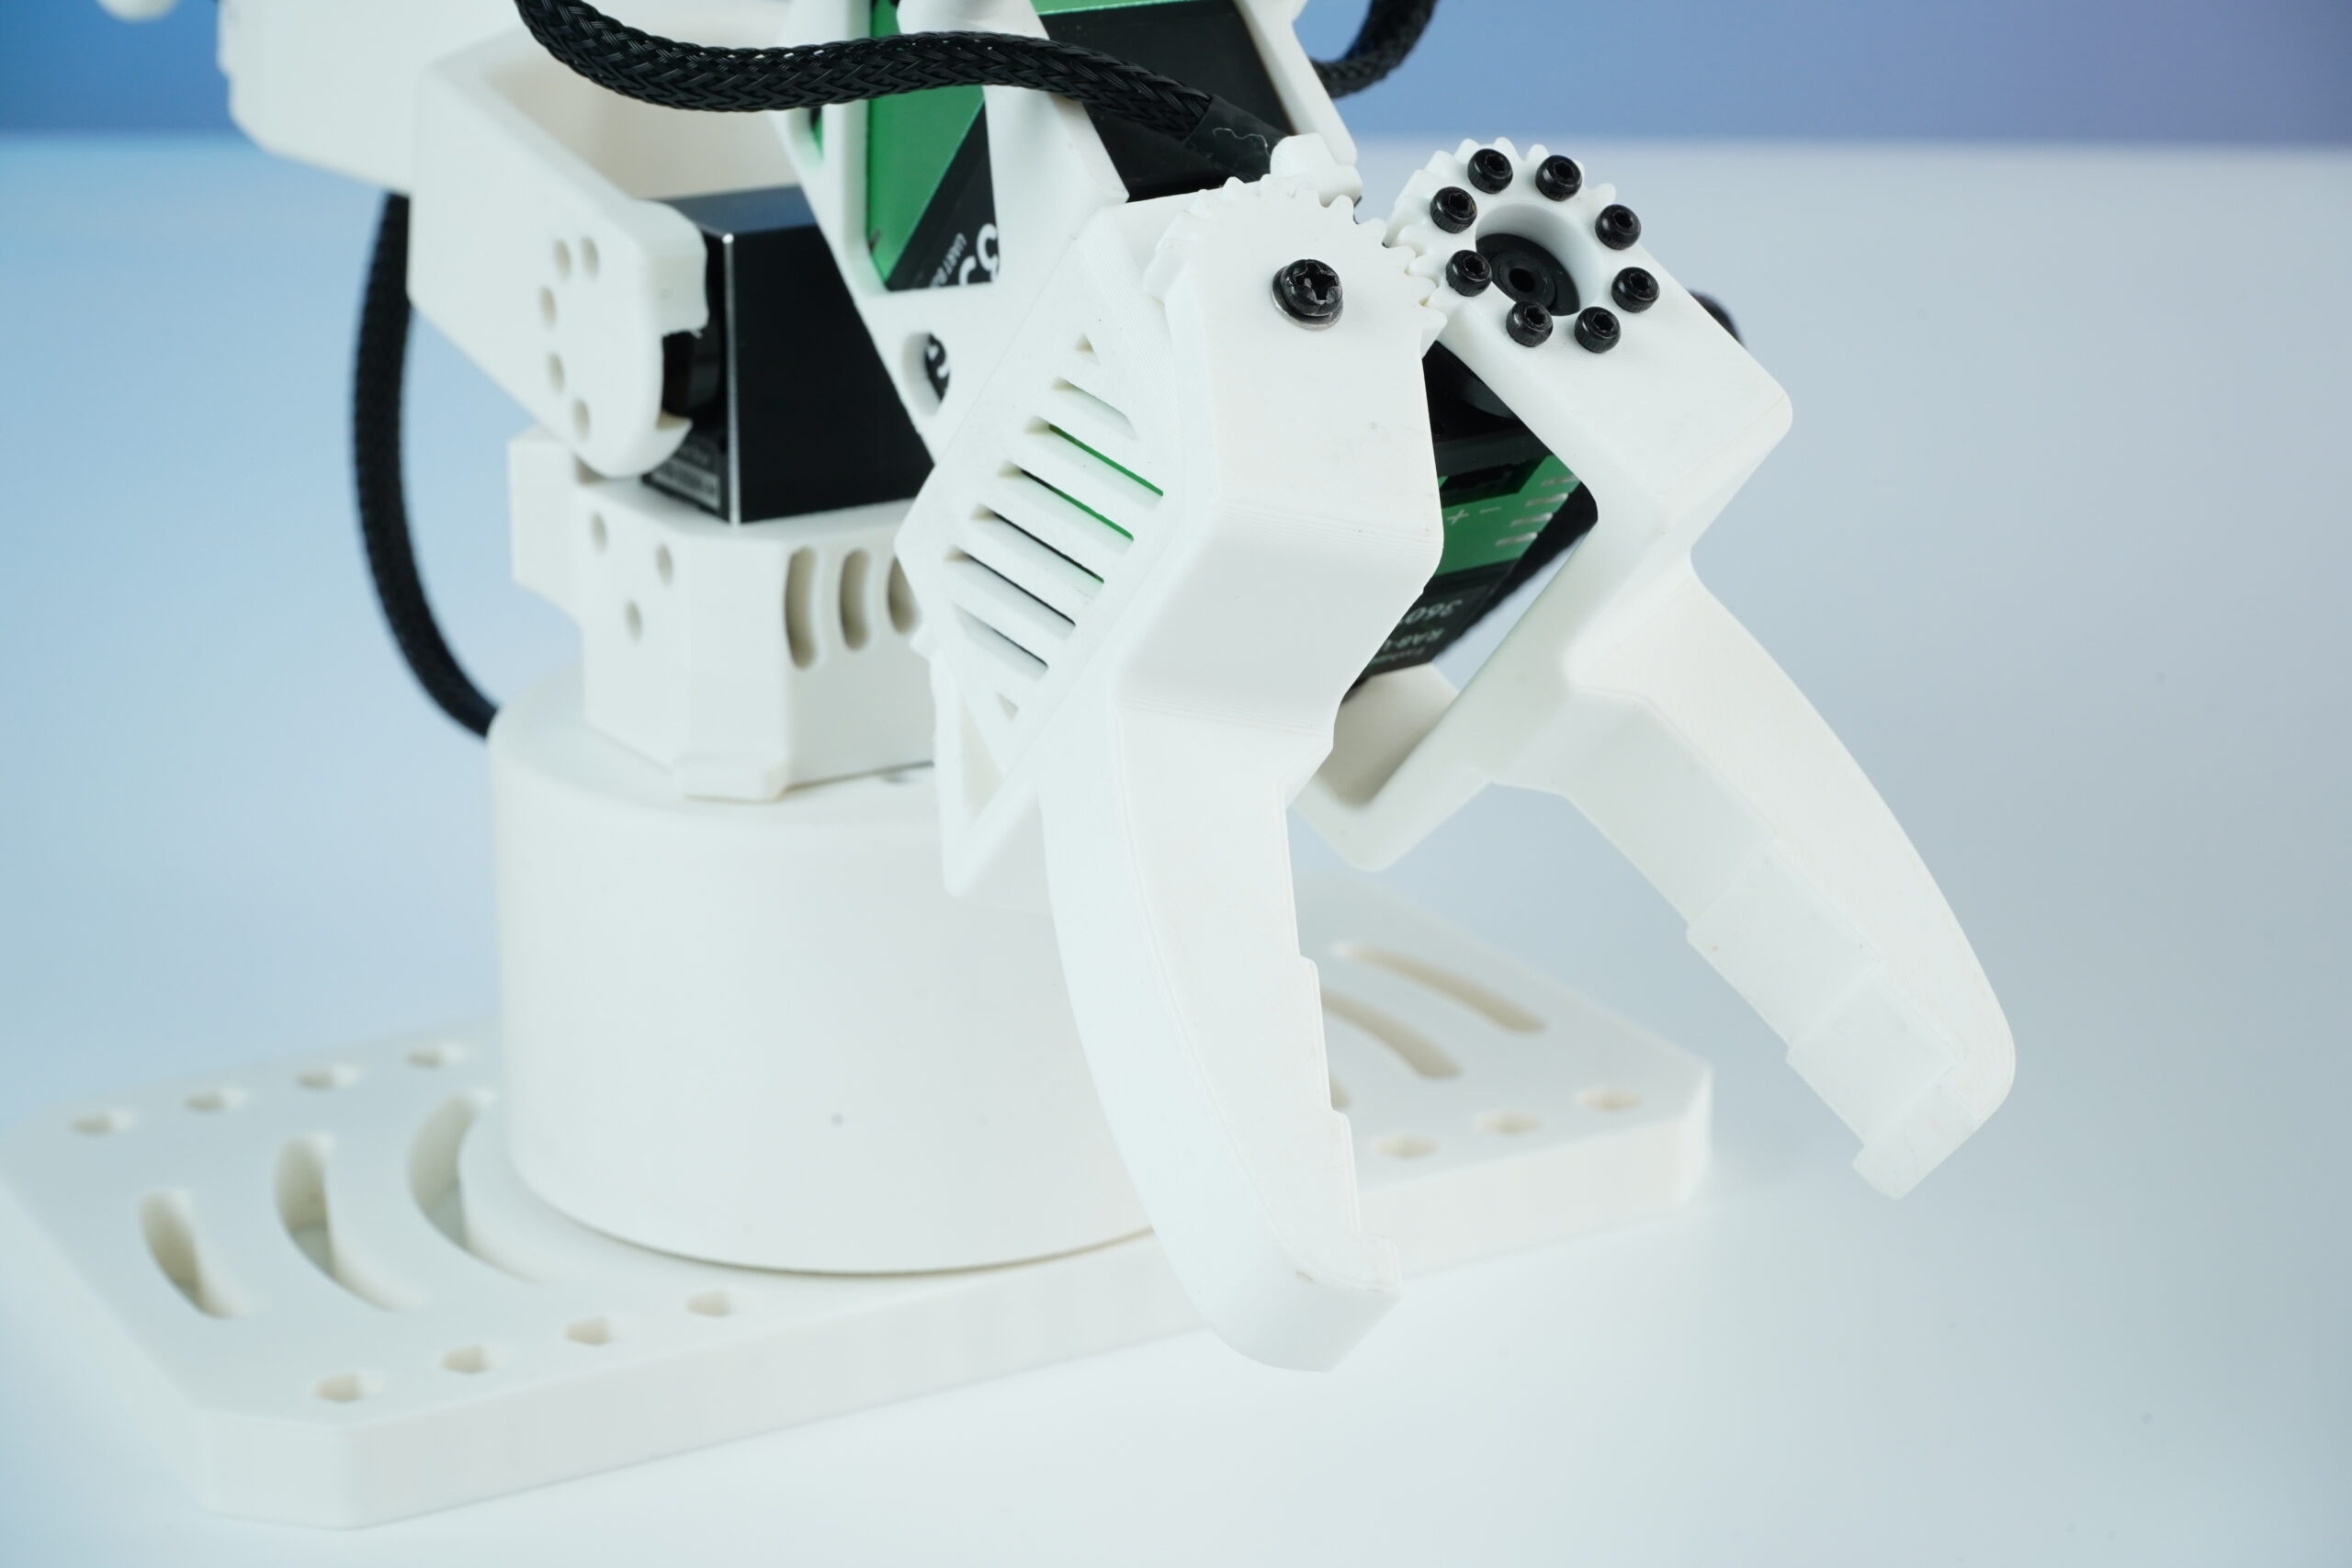
可更换柔性夹爪
Star Arm 102 为什么是一款开源机械臂?
Star Arm 102 是一款开源机械臂,已公开硬件资料(CAD 图纸、可编辑 STEP 文件、可 3D 打印零件和 BOM)、串行总线协议及配置工具,并提供开放的软件栈(Python SDK、ROS 2 Humble、MoveIt 2 和 Gazebo)、文档与代码仓库。
- Star Arm 102 打印与装配硬件资料,提供图纸、部分可编辑 STEP 零件、可打印的 LD 结构件及物料清单,便于开发者确认需要采购的部件。
- Star Arm 102 串行总线配置与诊断工具,说明设备连接、舵机参数与关节反馈,便于在运动测试前检查通信状态。
- Star Arm 102 ROS 2 规划与仿真配置,在 Python SDK 基础上提供 Humble 软件包、MoveIt 2 运动规划及 FL 从臂的 Gazebo 仿真流程。
- Star Arm 102 源代码与文档仓库,汇总硬件资料、控制示例和集成指南,便于开发者查看实现方式并基于现有流程继续开发。
Hugging Face LeRobot 将 Star Arm 102(亦称 reBot Arm 102)列为 reBot B601-DM 的主臂遥操作设备,详情参见reBot B601 校准与遥操作指南.



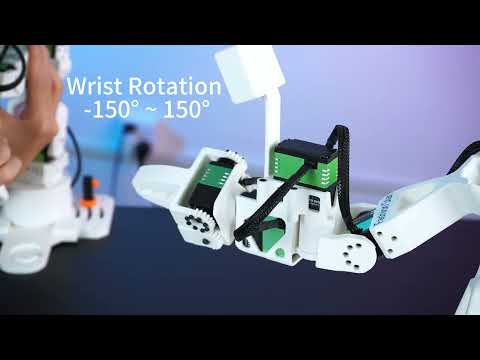
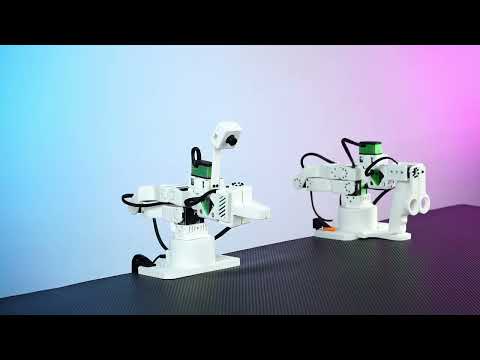
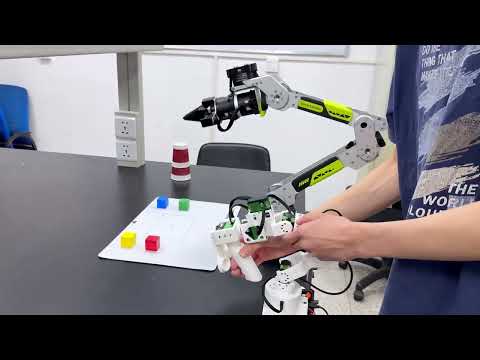
观看 Star Arm 102 实机演示
生态认可与应用
Star Arm 102 已进入开源机器人生态与开发者活动,并持续获得文档和社区支持。
 生态
已被 Hugging Face LeRobot 官方文档收录
Star Arm 102 已被 LeRobot 官方文档收录。开发者可使用标准流程完成设备配置、遥操作、数据采集与部署,无需自行开发适配器。
 活动
Revolute 2026 物理 AI 实践
在美国马萨诸塞州剑桥举行的 MITERS 黑客松中,Star Arm 102 作为主臂,用于遥操作、示教数据采集和模仿学习实验。
 资源
开放开发资源
Star Arm 102 系列持续维护并提供 Python SDK、ROS 2 与 MoveIt 2、Gazebo 仿真、CAD 文件和装配指南。