Star Arm 102
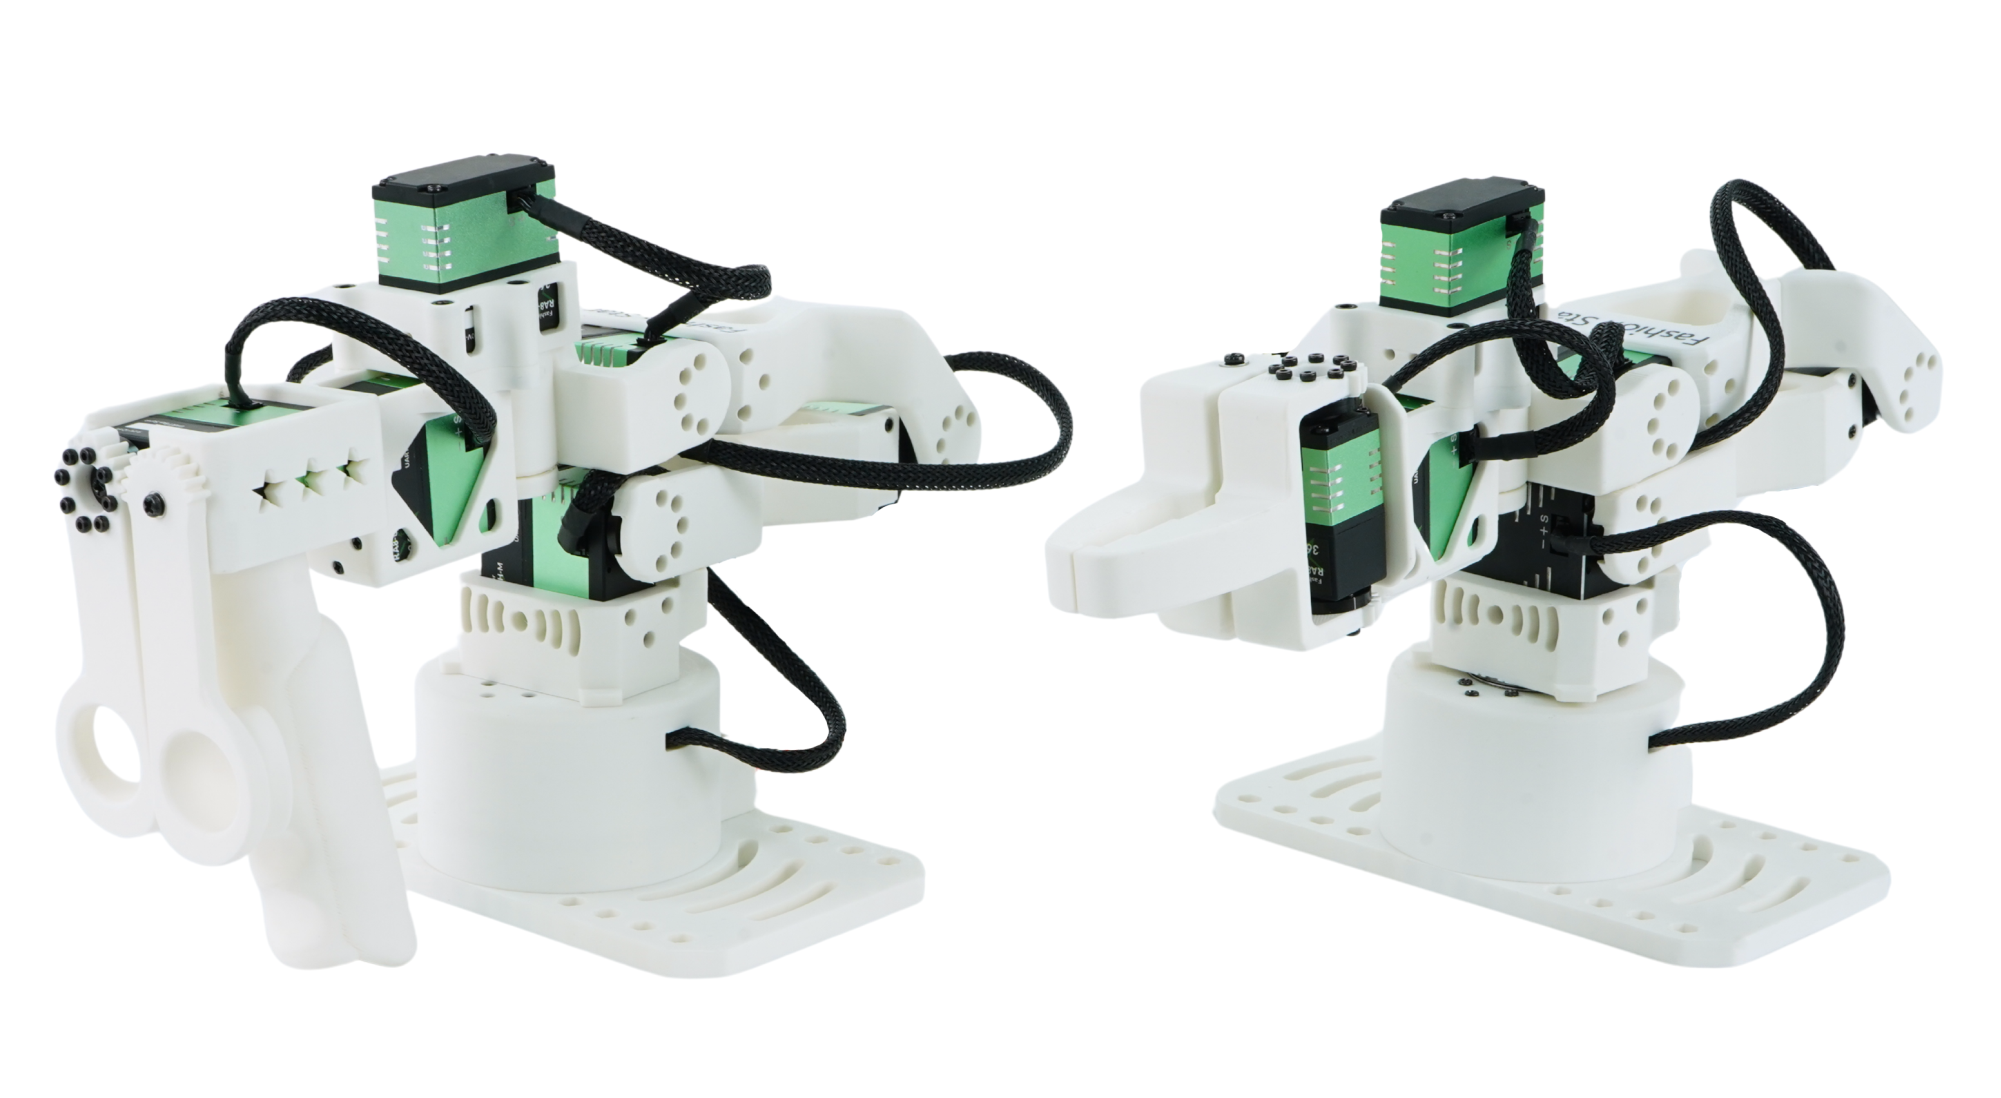
面向 LeRobot 的开源 6+1 自由度机械臂
六个机械臂运动关节,加一个夹爪控制。从首次遥操作开始,体验已有的 ACT 方块放置任务,再学习如何采集数据和训练自己的策略。
了解全系列产品 · 海外商城 · 淘宝购买 · GitHub
选择你的起点
先体验一个 AI 任务
现有 ACT 案例使用 102-FL 和上方、正面两路相机,将方块放入工作区中心。无需自行训练,但需要安装匹配环境、完成校准并复现场景。 这是一项特定任务的策略;更换物体、相机位置或光照后需要重新评估效果。
按设备选择路径
| 你的设备 | 从哪里开始 |
|---|---|
| LD 或 HD + FL | 首次使用,先完成基础连接与小幅遥操作 |
| 只有 FL | 先检查连接与校准,再准备预训练 ACT 案例 |
| 只有 LD 或 HD | 检查主手姿态读取,或使用网页工具的虚拟跟随模式 |
| 102 主手 + reBot | 进入reBot 专用接入路径,核对适配器与版本 |
| DIY 散件 | 先查装配资料与 BOM,再进行首次使用 |
继续学习与开发
想训练自己的任务时,从学习课程进入。需要运动规划、仿真或系统集成时,从控制与开发选择工具。不同控制路径的依赖、零位和校准文件可能不同,请先阅读软件版本与兼容性。
尺寸图和打印资源统一维护在 CAD 与 3D 模型下载中心;代码与设计文件的开放范围以对应资源的许可证为准。