Star Arm 102 产品规格
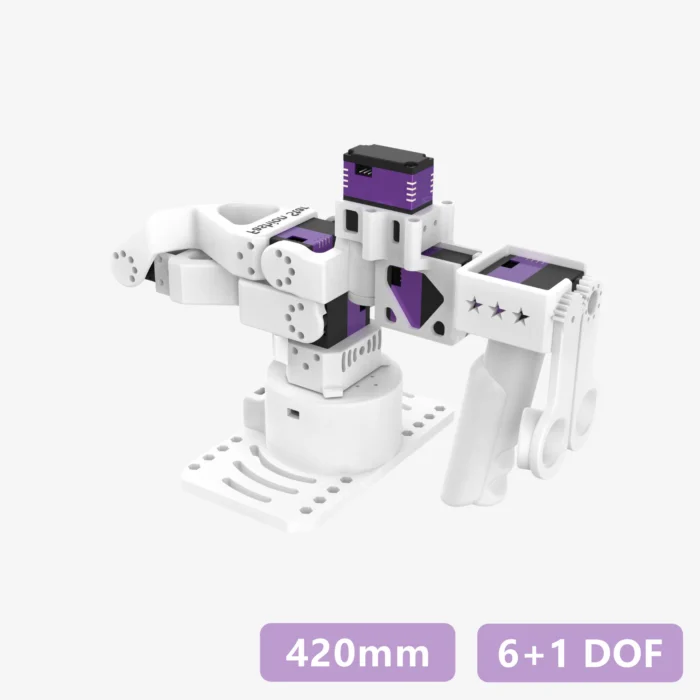
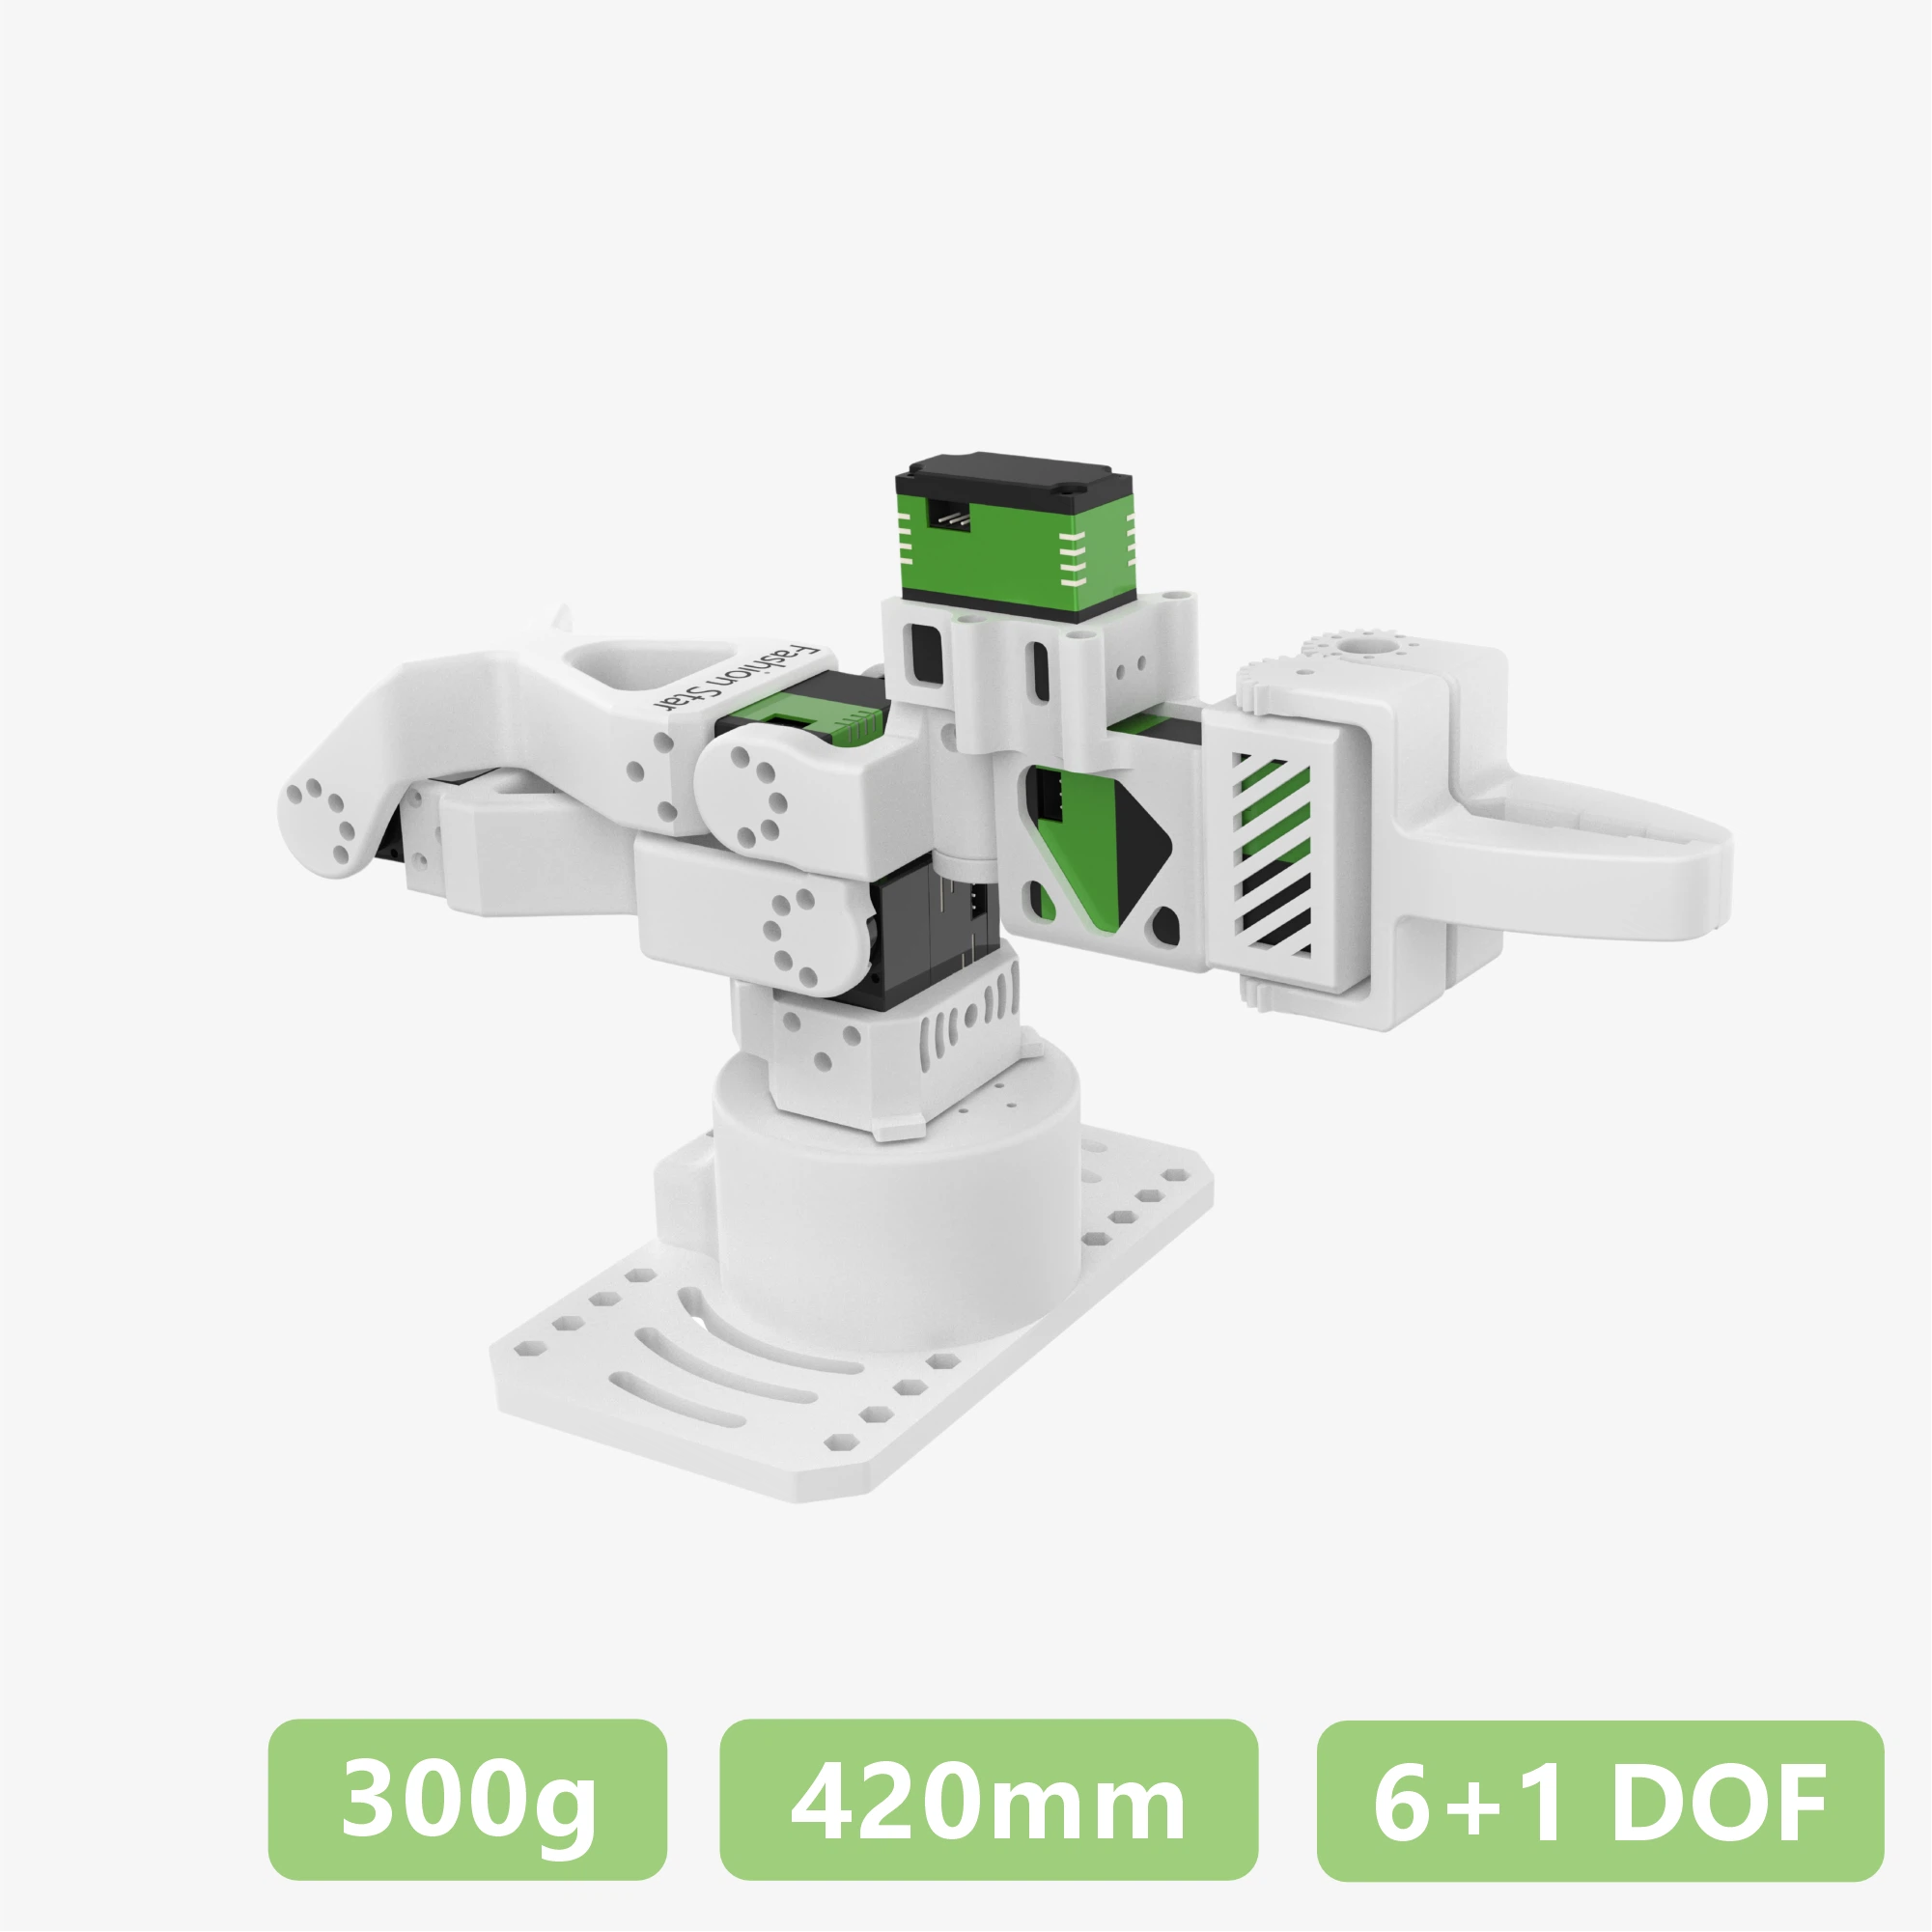
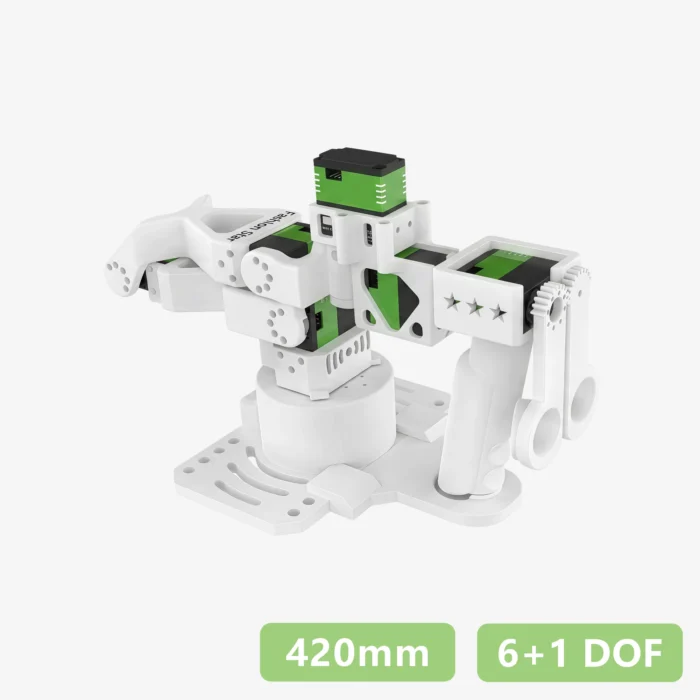
手臂规格
| 项目 | Star Arm 102-LD | Star Arm 102-FL |
|---|---|---|
| 自由度 | 6+1 | 6+1 |
| 精度 | - | 5-8mm |
| 建议最大负载 | - | 300g |
| 关节范围 | 关节 1: ±110° 关节 2: 0°~180° 关节 3: 0°~270° 关节 4: ±90° 关节 5: ±65° 关节 6: ±150° 夹爪: 0°~90° |
关节 1: ±110° 关节 2: 0°~180° 关节 3: 0°~270° 关节 4: ±90° 关节 5: ±65° 关节 6: ±150° 夹爪: 0°~90° |
| 舵机配置 | #1、#2、#3、#4 关节使用 RA8-U01H-M; #5 关节使用 RA8-U02H-M; #6、手柄关节使用 RA8-U03H-M |
#1、#4、#7、夹爪关节使用 RA8-U25H-M; #2、#3 关节使用 RX8-U45H-M; #5 关节使用 RA8-U25H-M |
| 通信集线器 | UC-01 | UC-01 |
| 通信方式 | UART | UART |
| 电源规格(可选) | 12V2A / XT30 | 12V10A / XT30 |
| 工具与紧固件 | 螺丝、螺纹胶、木工夹 x2、备用 PCB(UC01)、DC 电源转接线(5.5×2.5mm 接头)、200mm 舵机延长线、USB-A 转 USB-C 线、鼠标垫 | 螺丝、螺纹胶、木工夹 x2、备用 PCB(UC01)、DC 电源转接线(5.5×2.5mm 接头)、200mm 舵机延长线、USB-A 转 USB-C 线、鼠标垫 |
| 角度传感器 | 12 位磁编码器 | 12 位磁编码器 |
| 重量 | 663g | 791g |
| 推荐工作温度范围 | 0-40°C | 0-40°C |
| 支持 LeRobot | ✓ | ✓ |
| 支持 ROS 2 | ✓ | ✓ |
| 支持 MoveIt | - | ✓ |
| 支持 Gazebo | - | ✓ |
关节映射
StarArm102 机械臂共有 7 个关节,包括 6 个自由度和 1 个旋转夹爪。
| 关节 | 角度范围 | 说明 |
|---|---|---|
| Joint1 | -110° ~ 110° | 底座旋转 |
| Joint2 | 0° ~ 180° | 肩部俯仰 |
| Joint3 | 0° ~ 270° | 肘部俯仰 |
| Joint4 | -90° ~ 90° | 手腕旋转 |
| Joint5 | -65° ~ 65° | 手腕偏航 |
| Joint6 | -150° ~ 150° | 手腕旋转 |
| Gripper(joint7_left) | 0° ~ 90° | 旋转夹爪 |
旋转夹爪通过 joint7_left 控制,joint7_right 为联动关节,会自动反向同步。
控制方式对比
| 特性 | Python SDK | ROS2 Humble | LeRobot |
|---|---|---|---|
| 难度 | 简单 | 中等 | 进阶 |
| 实时性 | 高 | 中高 | 中高 |
| 扩展性 | 基础控制扩展 | 系统集成能力强 | 面向 AI 数据与训练 |
| 适用场景 | 快速测试、教学 | 机器人系统集成、仿真、运动规划 | AI 训练、数据采集、研究 |
环境要求
| 项目 | 要求 |
|---|---|
| 操作系统 | Ubuntu 22.04 |
| ROS 版本 | ROS2 Humble |
| Python 版本 | Python 3.8+ |
| 硬件设备 | Star Arm 102 机械臂(Leader + Follower) |
| 驱动程序 | CH340 USB 驱动 |
硬件连接
连接拓扑
                    ┌─────────────────┐
                    │                 │
                    │      计算机      │
                    │ (Ubuntu 22.04)  │
                    └────────┬────────┘
                             │
              ┌──────────────┼──────────────┐
             USB                           USB
              │                             │
       ┌──────┴──────┐               ┌──────┴────────┐
       │             │               │               │
       │ Leader Arm  │               │ Follower Arm  │
       │(StarArm 102)│               │ (StarArm 102) │
       └─────────────┘               └───────────────┘
设备识别
# 查看所有 USB 设备
lsusb

# 查看串口设备
ls -l /dev/ttyUSB*

# 赋予权限
sudo chmod 777 /dev/ttyUSB*
安全注意事项
- 操作前确认机械臂周围无障碍物,避免碰撞人员、桌面或线缆。
- 程序运行时可按
Ctrl+C停止控制流程;如出现异常运动,请立即断开电源或 USB 连接。 - 不要手动强行越过关节限位,避免损坏结构件或舵机。
- 使用稳定的 12V 电源,避免电压波动导致舵机复位或通信异常。