硬件与开源资料
产品规格与关节映射
查看产品规格,核对型号、关节、舵机和供电配置。现有规格表主要覆盖 LD / FL;HD 的具体配置以交付资料为准,不能从 LD 表格推算。
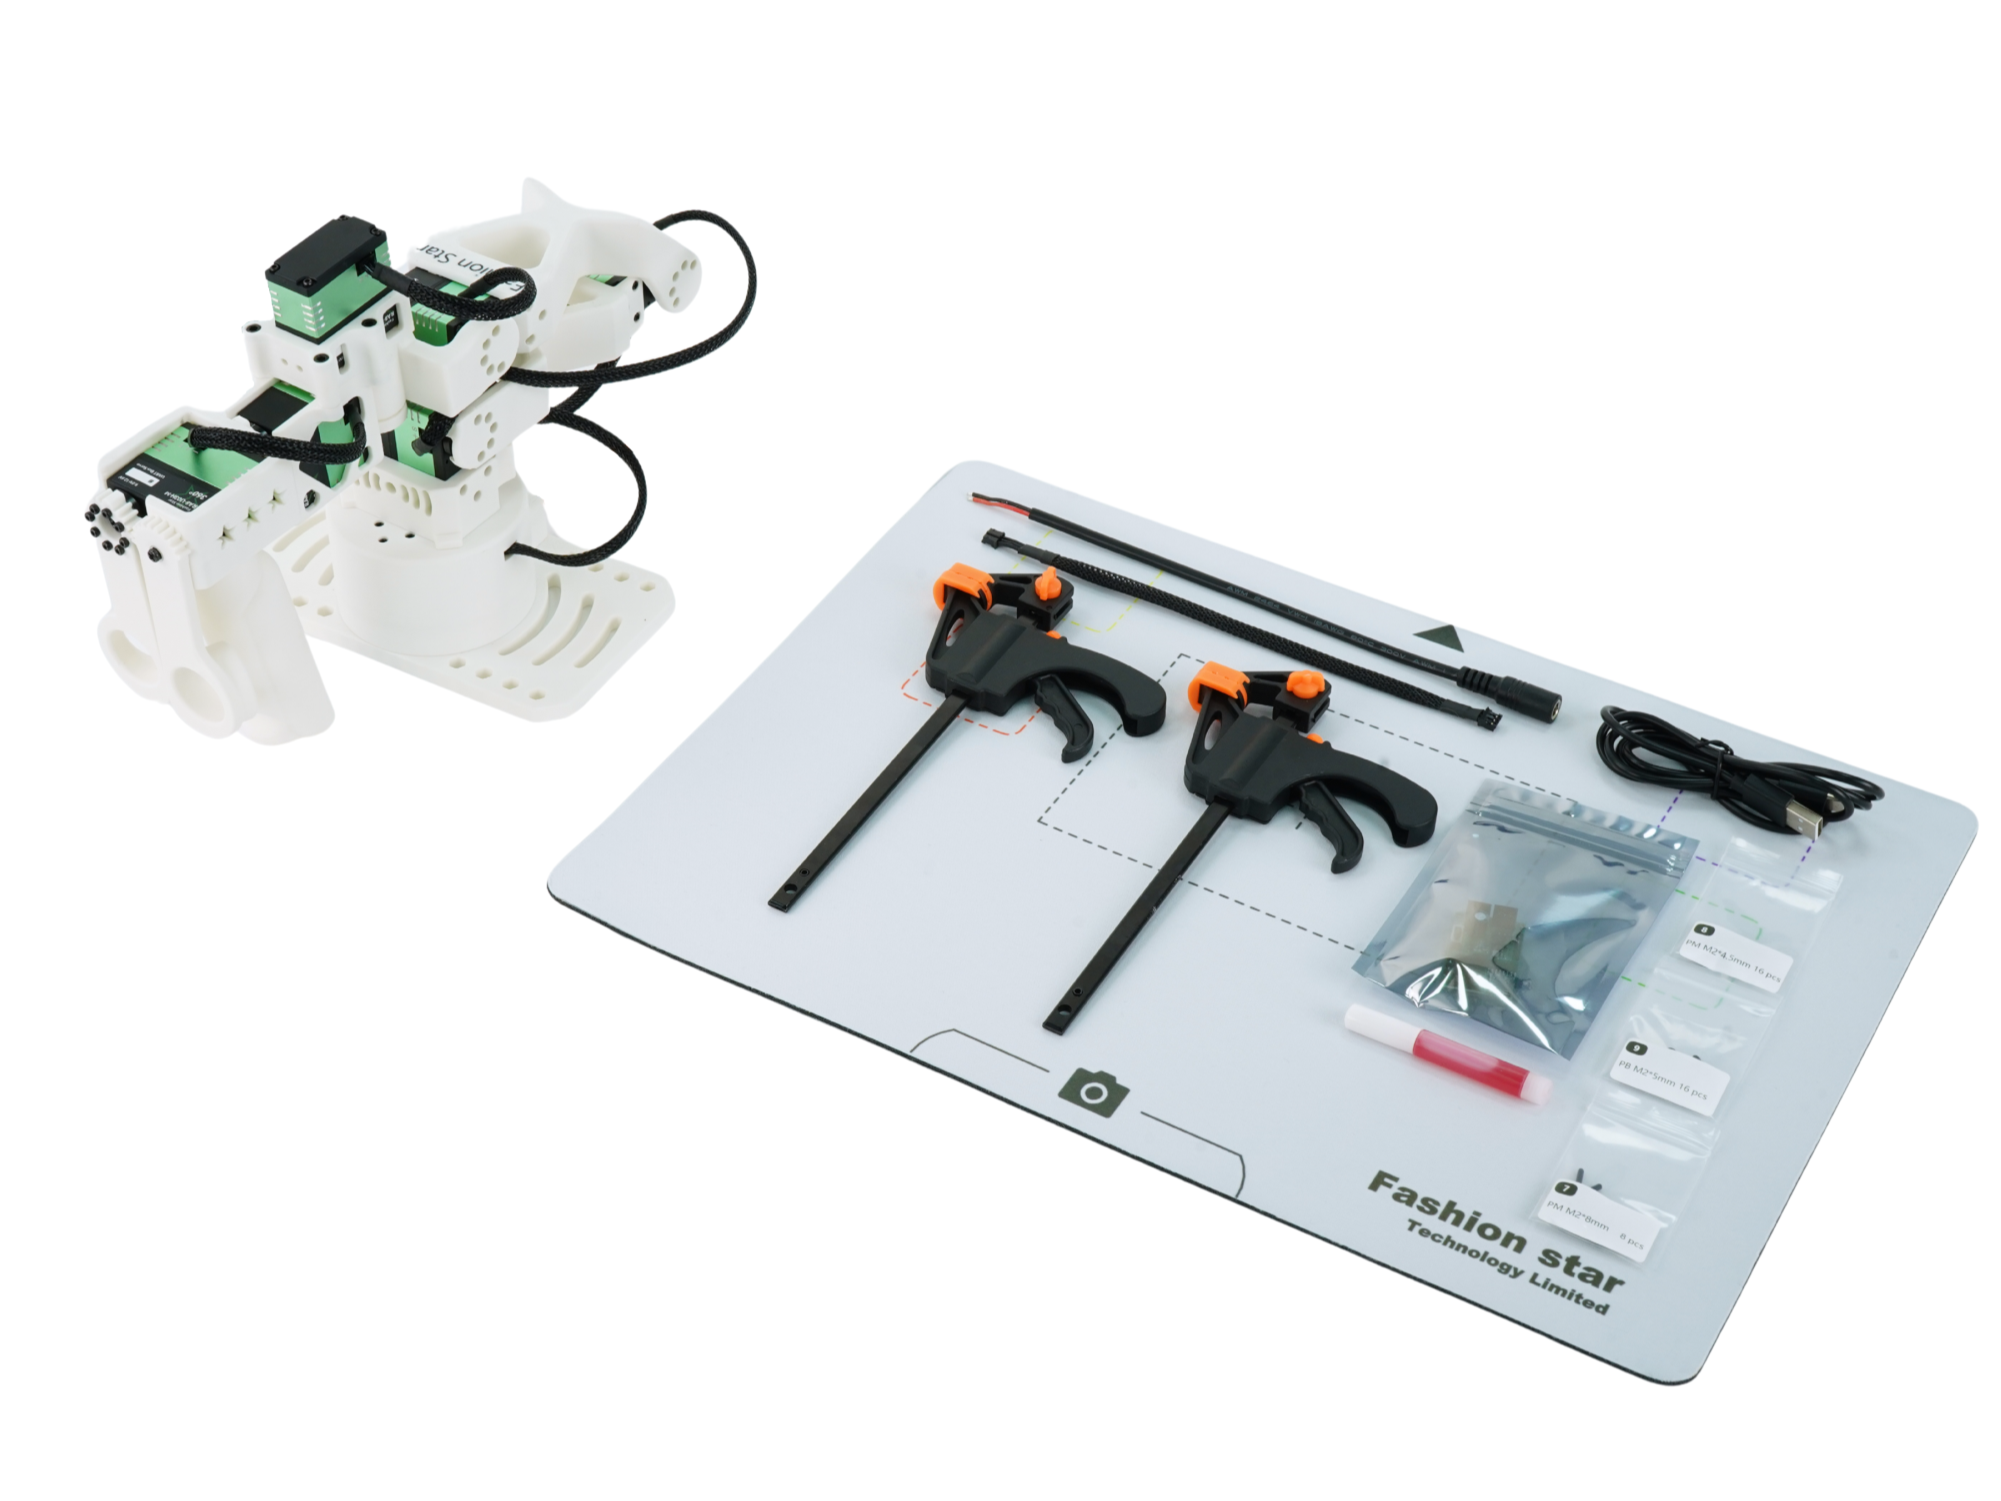
DIY 装配与 BOM
装配准备与检查说明工具、走线和装配检查。完整的逐步装配图文尚在完善,不能把准备清单当作完整装配教程。
GitHub Hardware 目录是硬件源资料与 BOM 的入口。下载前核对具体型号和版本,以及清单是否包含紧固件、控制板、电源和线材。某一型号的 BOM 不代表其他型号已提供同等资料。
CAD 与 3D 打印下载
尺寸图、可编辑 CAD、打印结构件和附件统一从下载中心查找;本页不另行维护重复文件。
| 资源 | 当前 Wiki 收录情况 | 用途 |
|---|---|---|
| 102-LD PDF / DWG | 已提供下载 | 查看尺寸或编辑二维图纸 |
| 102-LD 整机 STEP | 待提供;部分零件 STEP 已开放 | 三维 CAD 交换模型 |
| 102-FL PDF / DWG / STEP | 待提供 | 发布后在下载中心更新 |
| 102-HD 图纸 | 尚未收录 | 需要时先联系技术支持核对 |
| 3D 打印结构件 | 已收录 102-LD 专用 MakerWorld 模型链接 | 按模型页面核对型号、版本、文件与打印说明 |
下载中心同时收录了 LD 的 BOM、底座、手柄、指环和第一视角相机支架 STEP 入口。LD 资料不代表 HD 或 FL 已提供相同文件。打印前确认零件名称、数量、材料、方向和适用硬件版本;没有核实的参数不作为统一打印建议。
源码与开发资源
| 资源 | 入口 |
|---|---|
| 项目与发布版本 | 主仓库 · Releases |
| 基础控制 | Python_SDK |
| 学习框架接入 | LeRobot 集成 |
| 机器人描述与仿真 | ROS2_HUMBLE |
| 硬件与 BOM | Hardware |
| 预训练策略 | ACT 模型发布 · Wiki 体验入口 |
需要选择开发方式时,进入控制与开发。运行示例时记录使用的提交或发布版本,避免把不同版本的文件混在一起。
许可证与使用范围
分别查看仓库、子目录、模型发布和打印模型页面附带的许可说明。软件代码的许可证不自动适用于所有 CAD、打印文件、模型权重或第三方资源。若某项资源没有清楚说明使用范围,请在修改或再分发前通过技术支持确认。