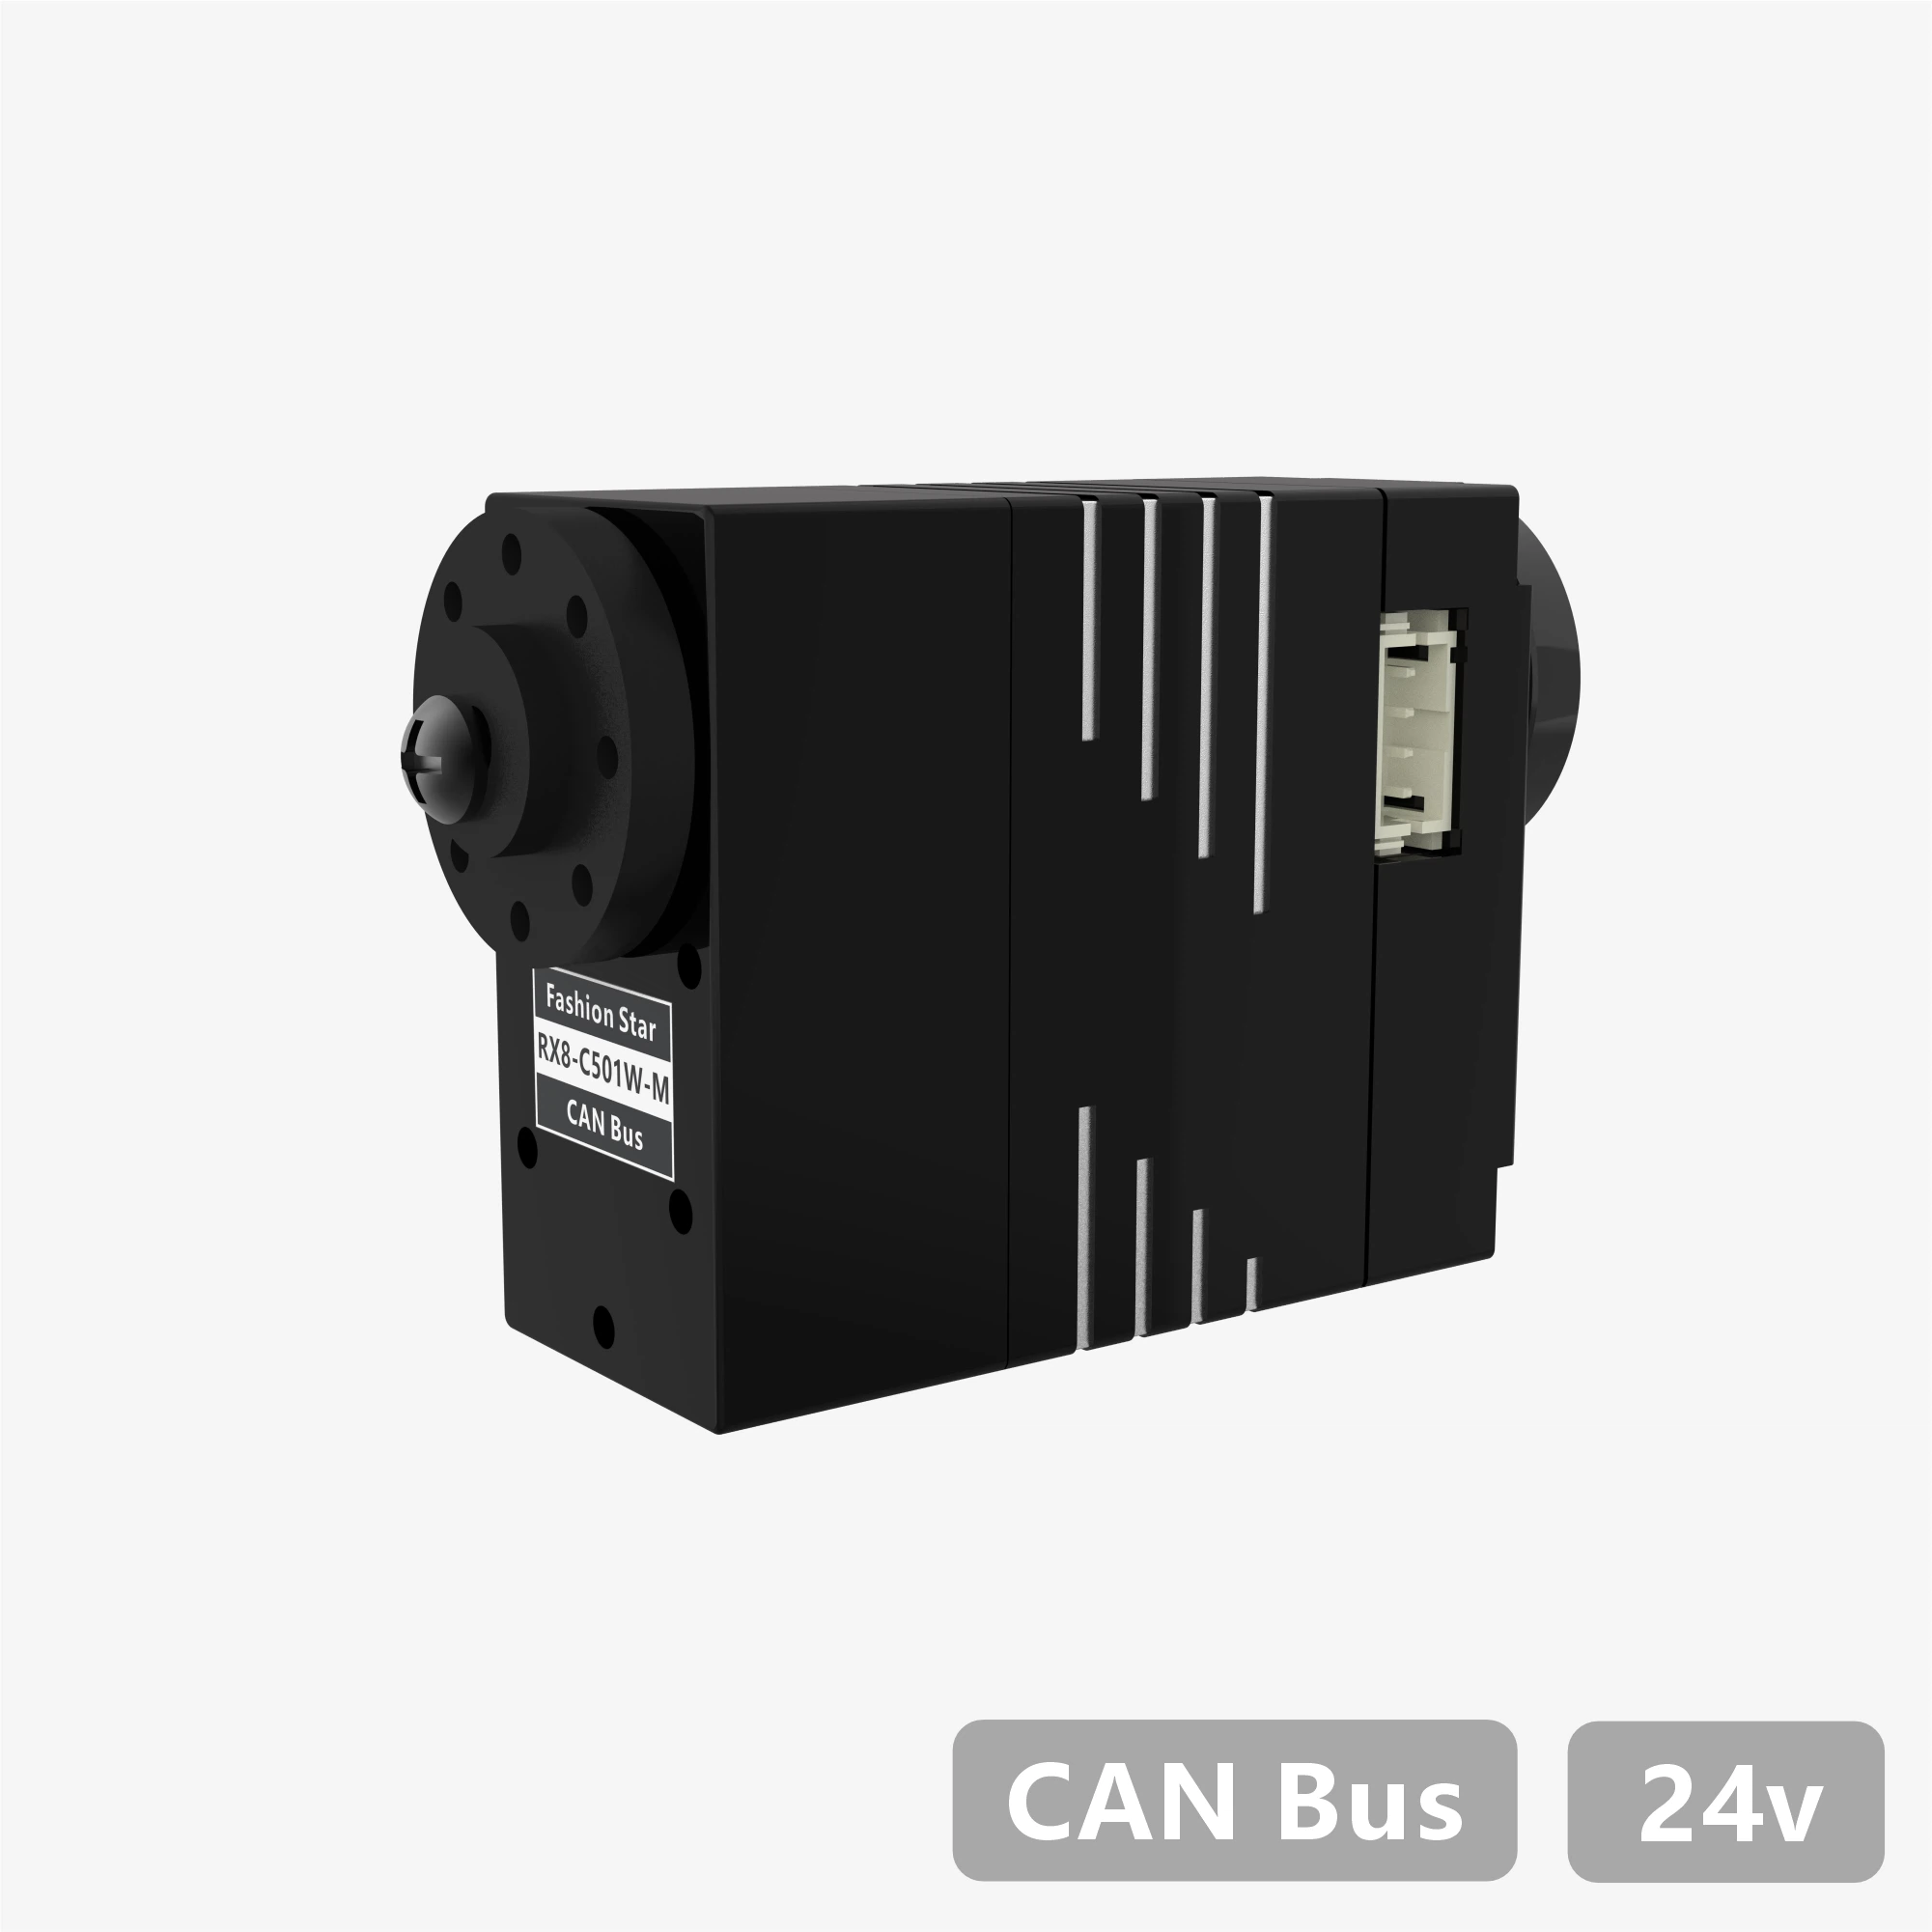
RX8-C501W-M · 产品规格书
1. 产品特点
- 采用无刷马达 / 不锈钢齿轮组 / 全金属外壳设计
- CAN 双向通信,最高波特率 1 Mbps,支持位置与状态回读
- 12-bit 绝对值位置编码器(4,096 阶分辨率),可任意设定原点
- 多圈角度最大控制范围 ±368,640°(1,024 圈),具备断电角度记忆功能
- 内置梯形加减速算法,实现平滑运动控制
- 提供三种停止模式:锁力保持 / 失锁释放 / 阻尼控制
- 集成温度、电压、堵转、功率、电流多重保护机制,具备智能功率限制功能
- 配套可视化上位机调试软件,支持固件升级
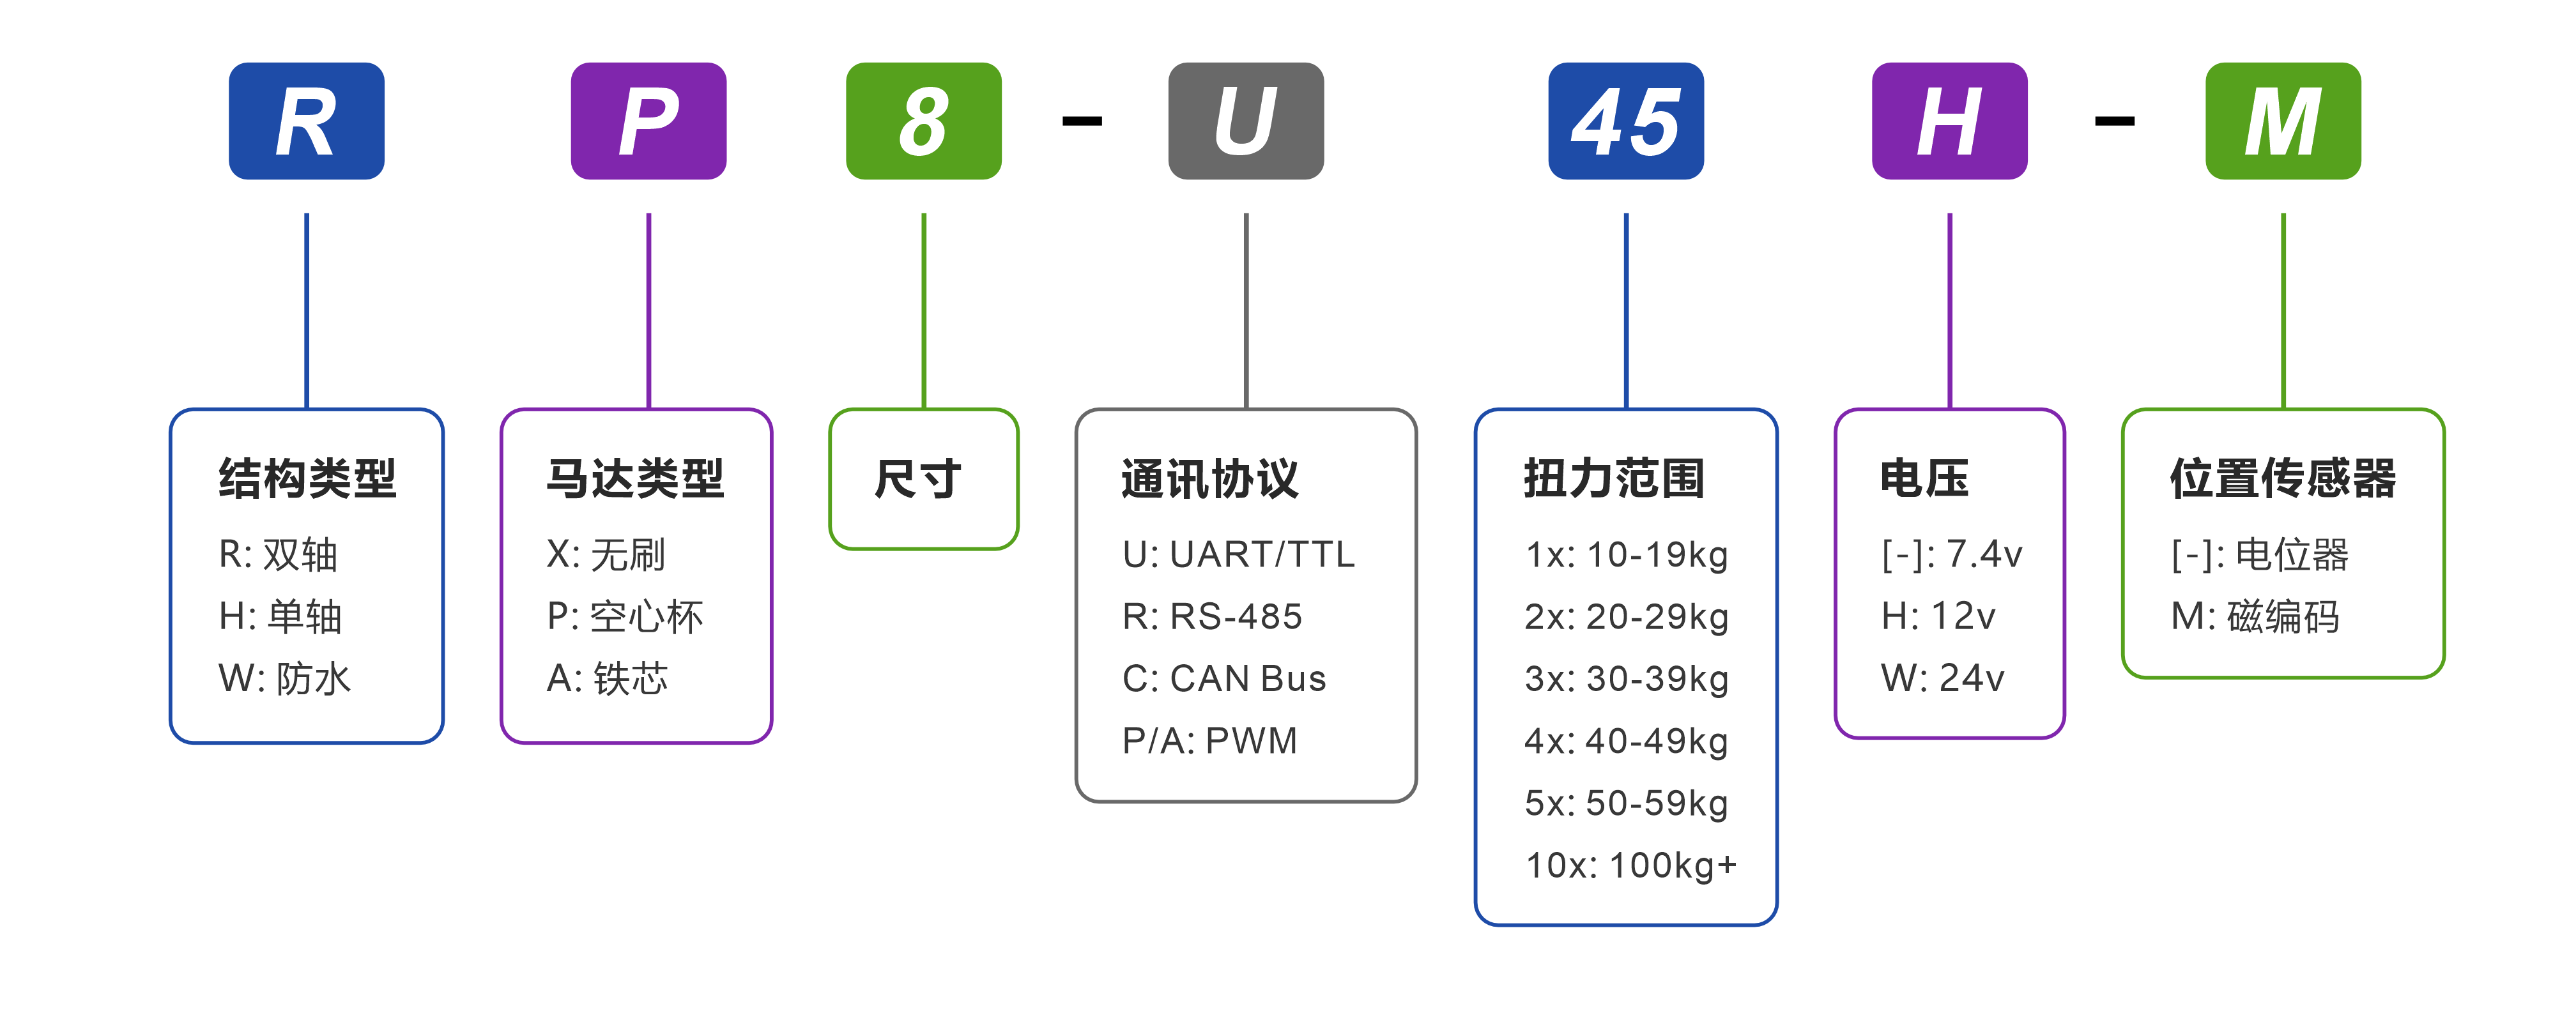
2. 型号定义
3. 规格参数
3.1 基础参数
| 参数项 | 参数值 |
|---|---|
| 工作电压 | 24v |
| 马达类型 | 无刷马达 |
| 位置传感器 | 12bit非接触式绝对值编码器(磁编码) |
| 有效角度 (行程范围) | ±180°(单圈角度) | ±368,640°(多圈角度) |
| 分辨率 | 4096阶/360°(0.088°) |
| 处理器 | 32bit MCU |
| 通信类型 | CAN Bus |
| 波特率 | 9,600bps~1Mbps |
| ID 范围 | 0~254 |
| 减速比 | 387:1 |
| 输出齿规格 | 不锈钢 / Ø6mm / 25T |
| 齿轮材料 | 全金属不锈钢组合 |
| 接口类型 | PH2.0-4Pin |
| 外壳材料 | 全铝合金 |
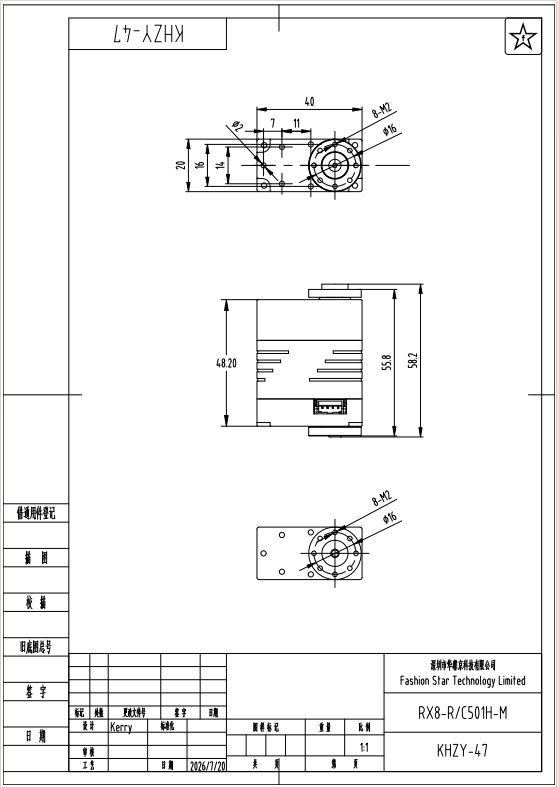
| 尺寸 | 40 × 20 × 48.2 mm |
| 重量 | 96g |
| 工作温度 | -10~60℃ |
| 工作模式 | 单圈角度 | 多圈角度 | 阻尼模式 |
3.2 特性参数(@24V)
| 参数项 | 参数值 |
|---|---|
| 最大静态扭矩(堵转) | 4.90N·m (50kg-cm) |
| 最大动态扭矩 | 2.75N·m (28kg-cm) |
| 额定扭矩 | 0.88N·m (9kg-cm) |
| 额定转速 | 52rpm(0.192sec@60°) |
| 空载转速 | 66rpm(0.151sec@60°) |
| 空载电流 | <300mA |
| 待机电流 | <40mA |
| 峰值电流 | 3A |
| 轴向负载 | 20N |
| 径向负载 | 40N |
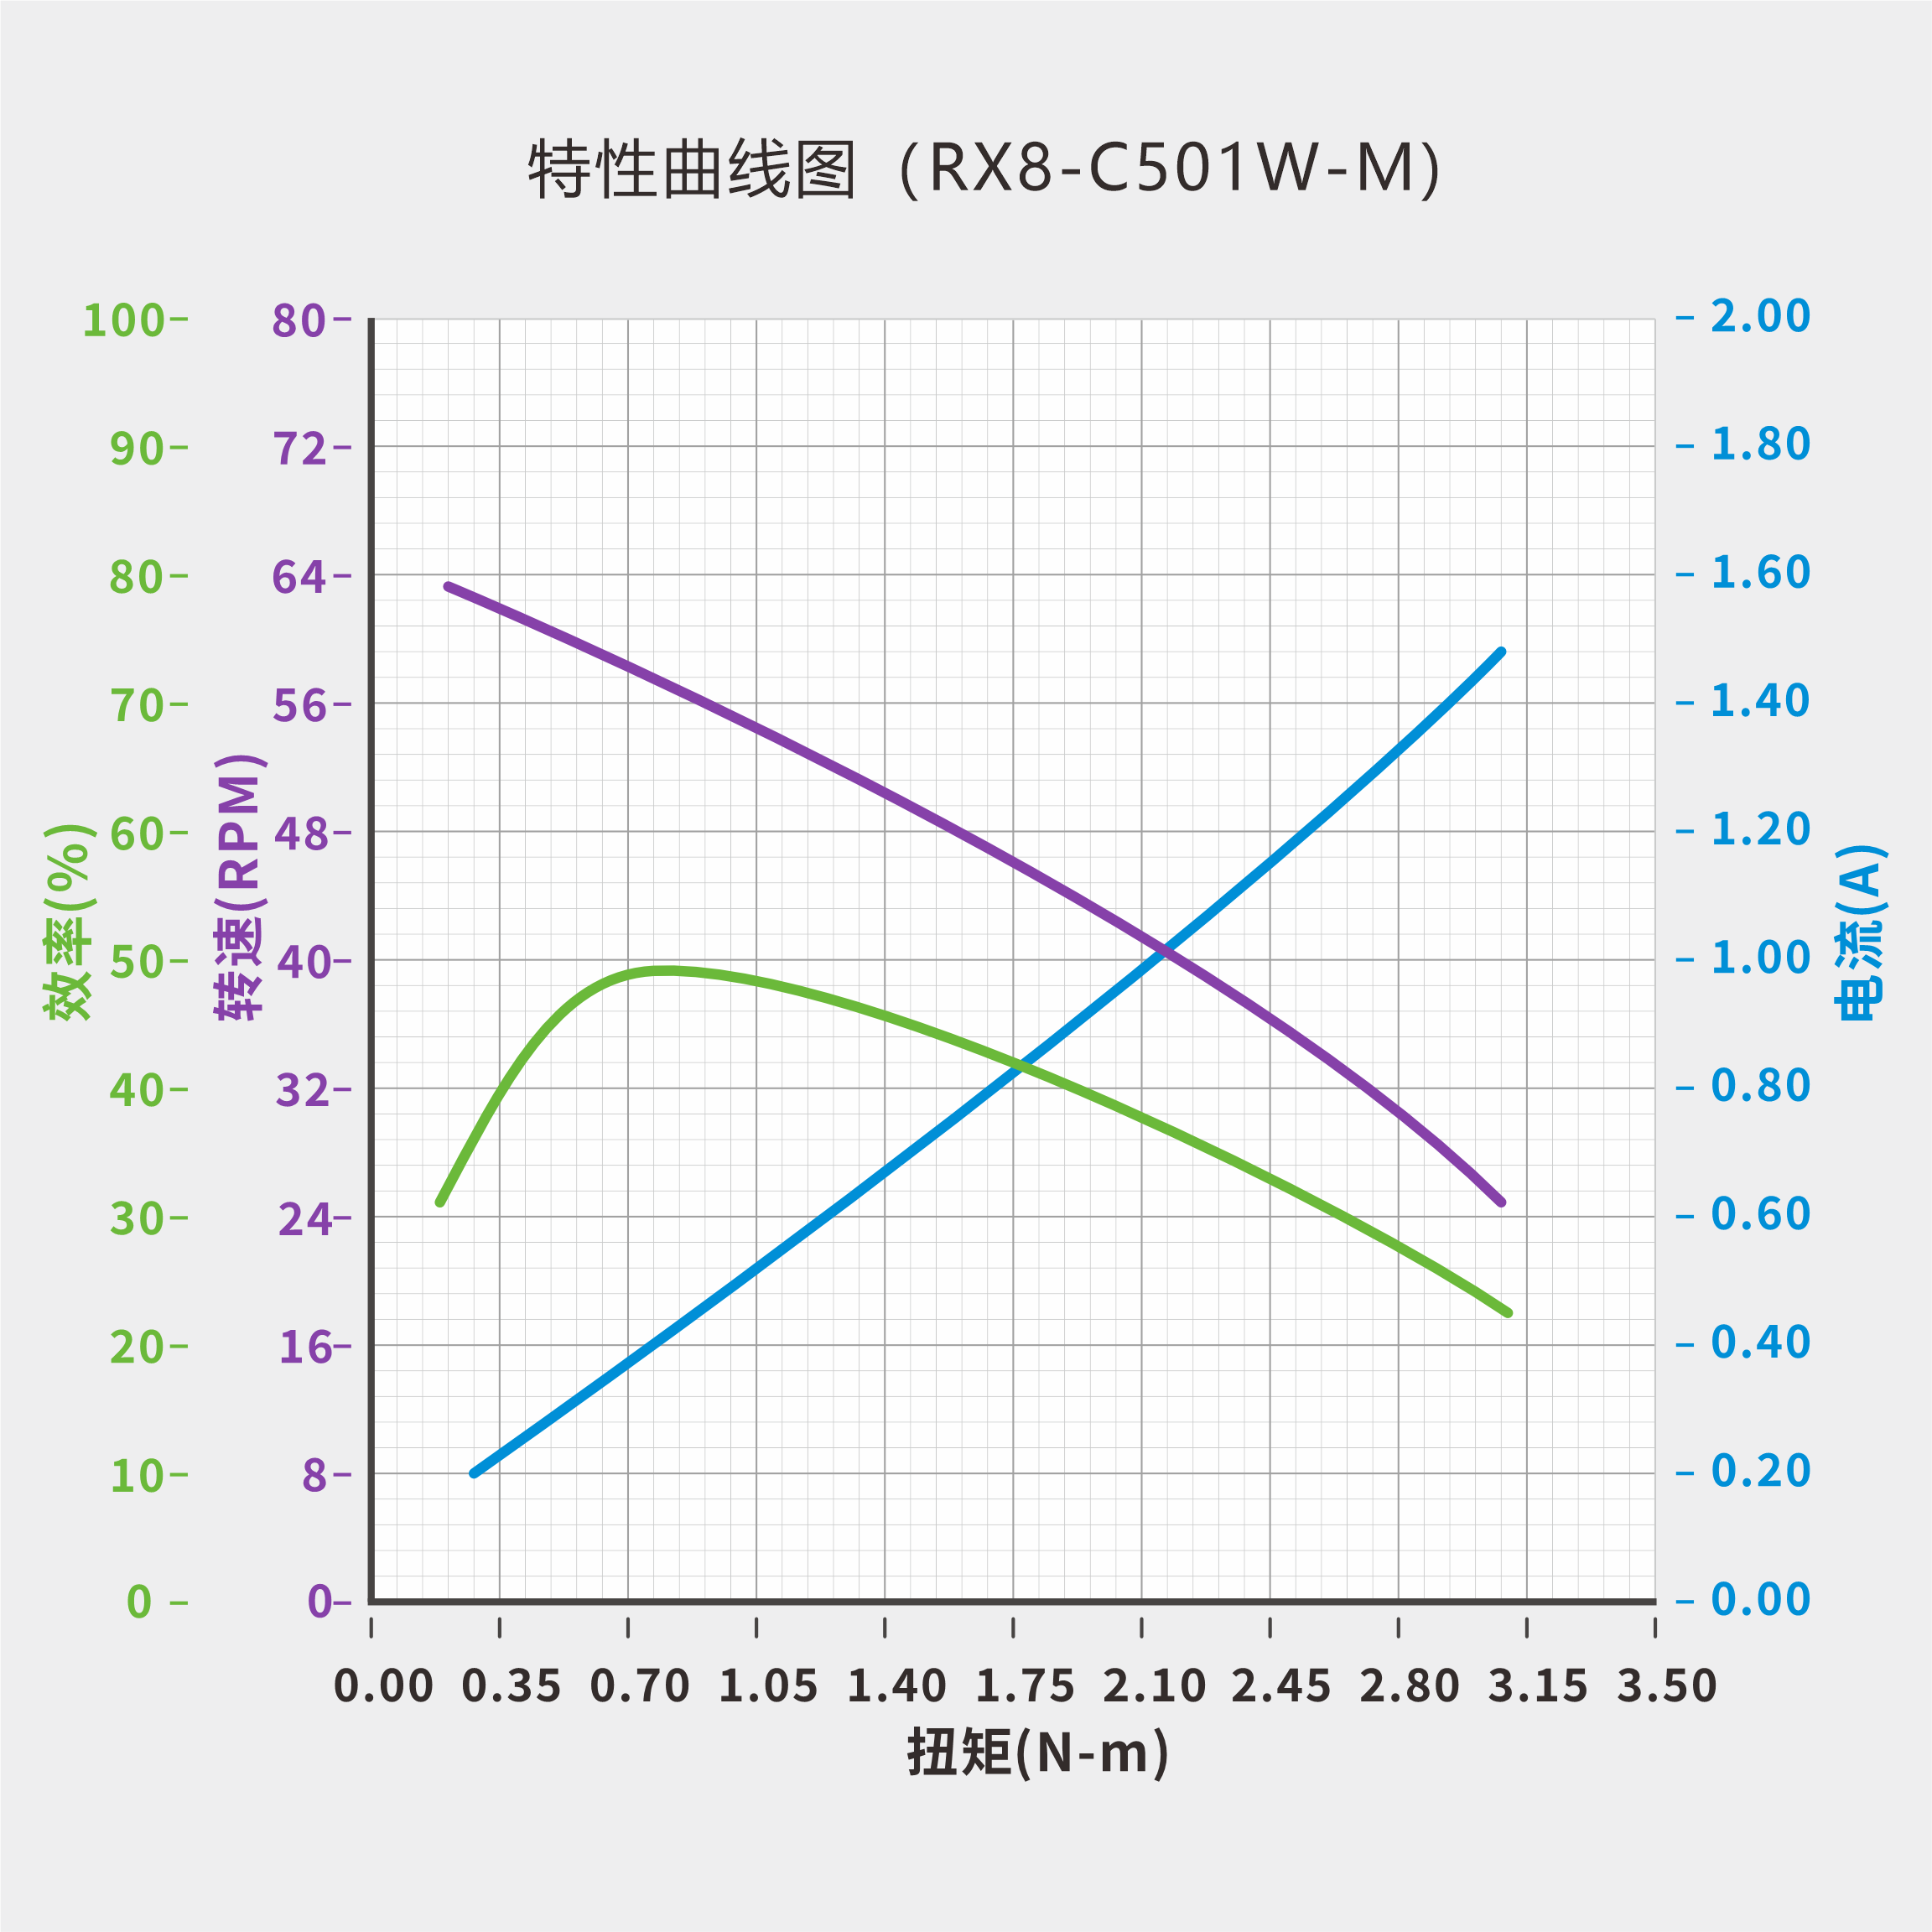
T-N 特性曲线
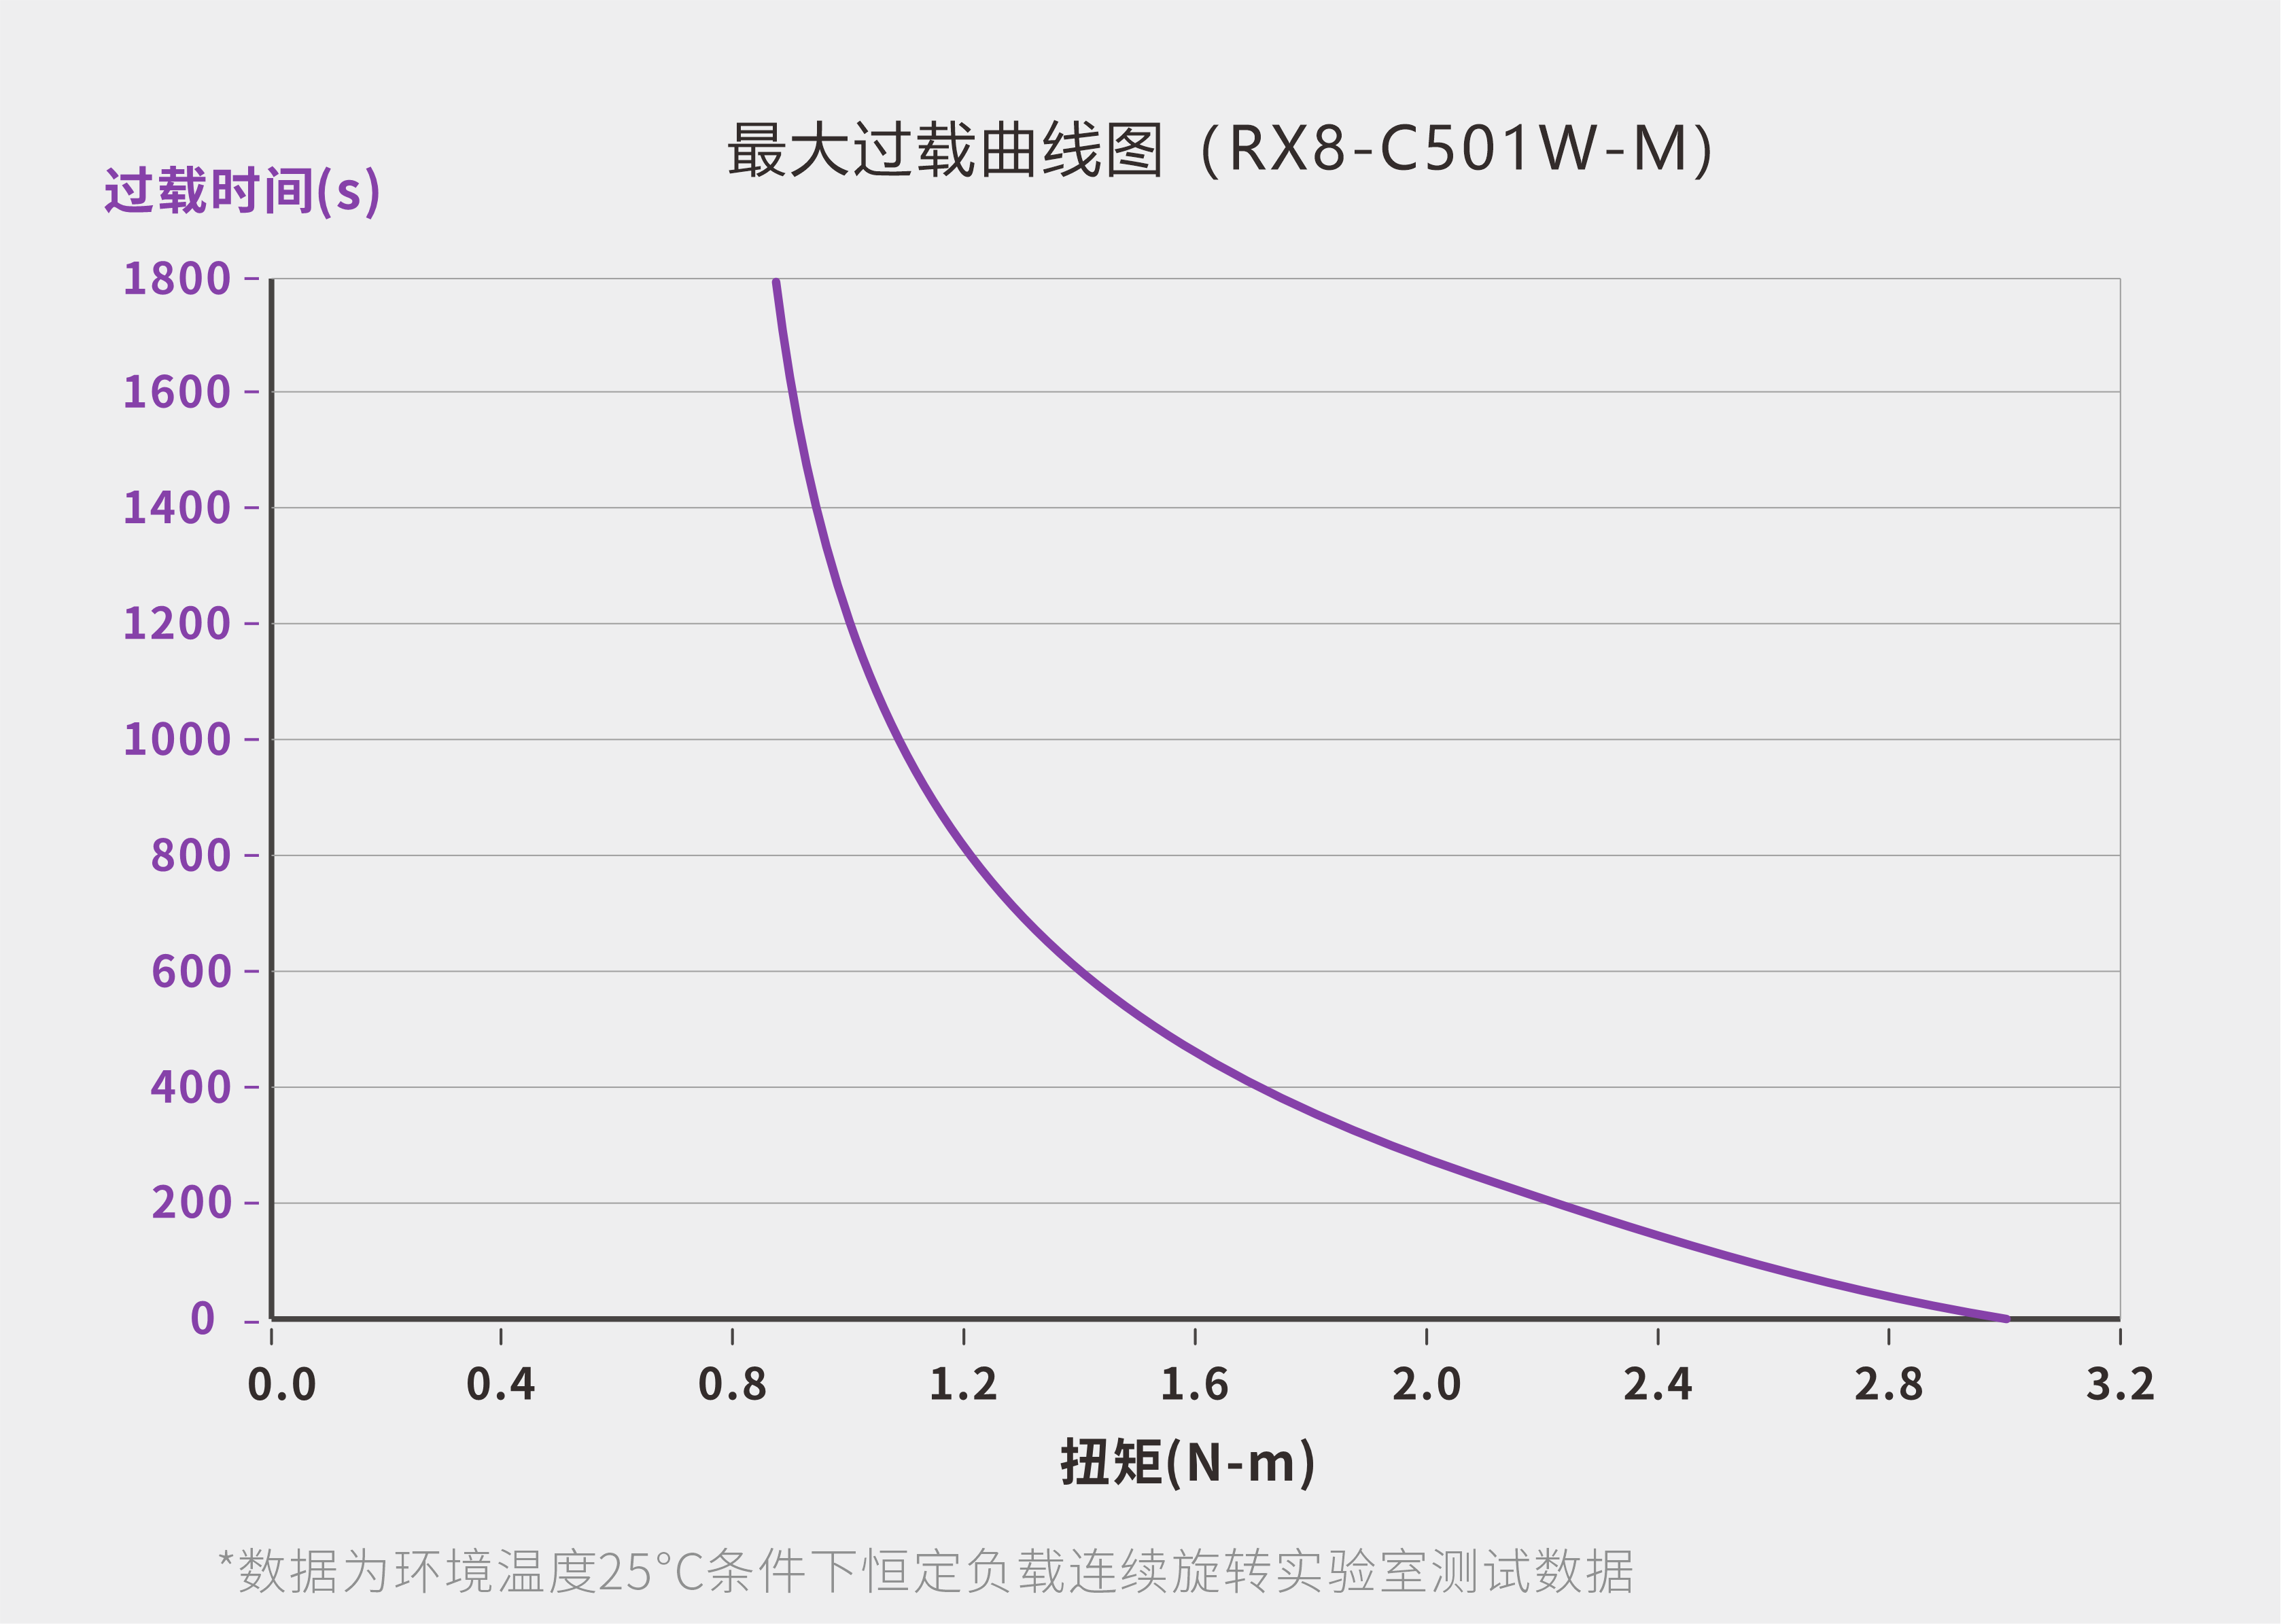
机械过载曲线
4. 外观尺寸与安装
文件下载: PDF | STEP | DWG| 更多配件图纸
5. 接口与连线
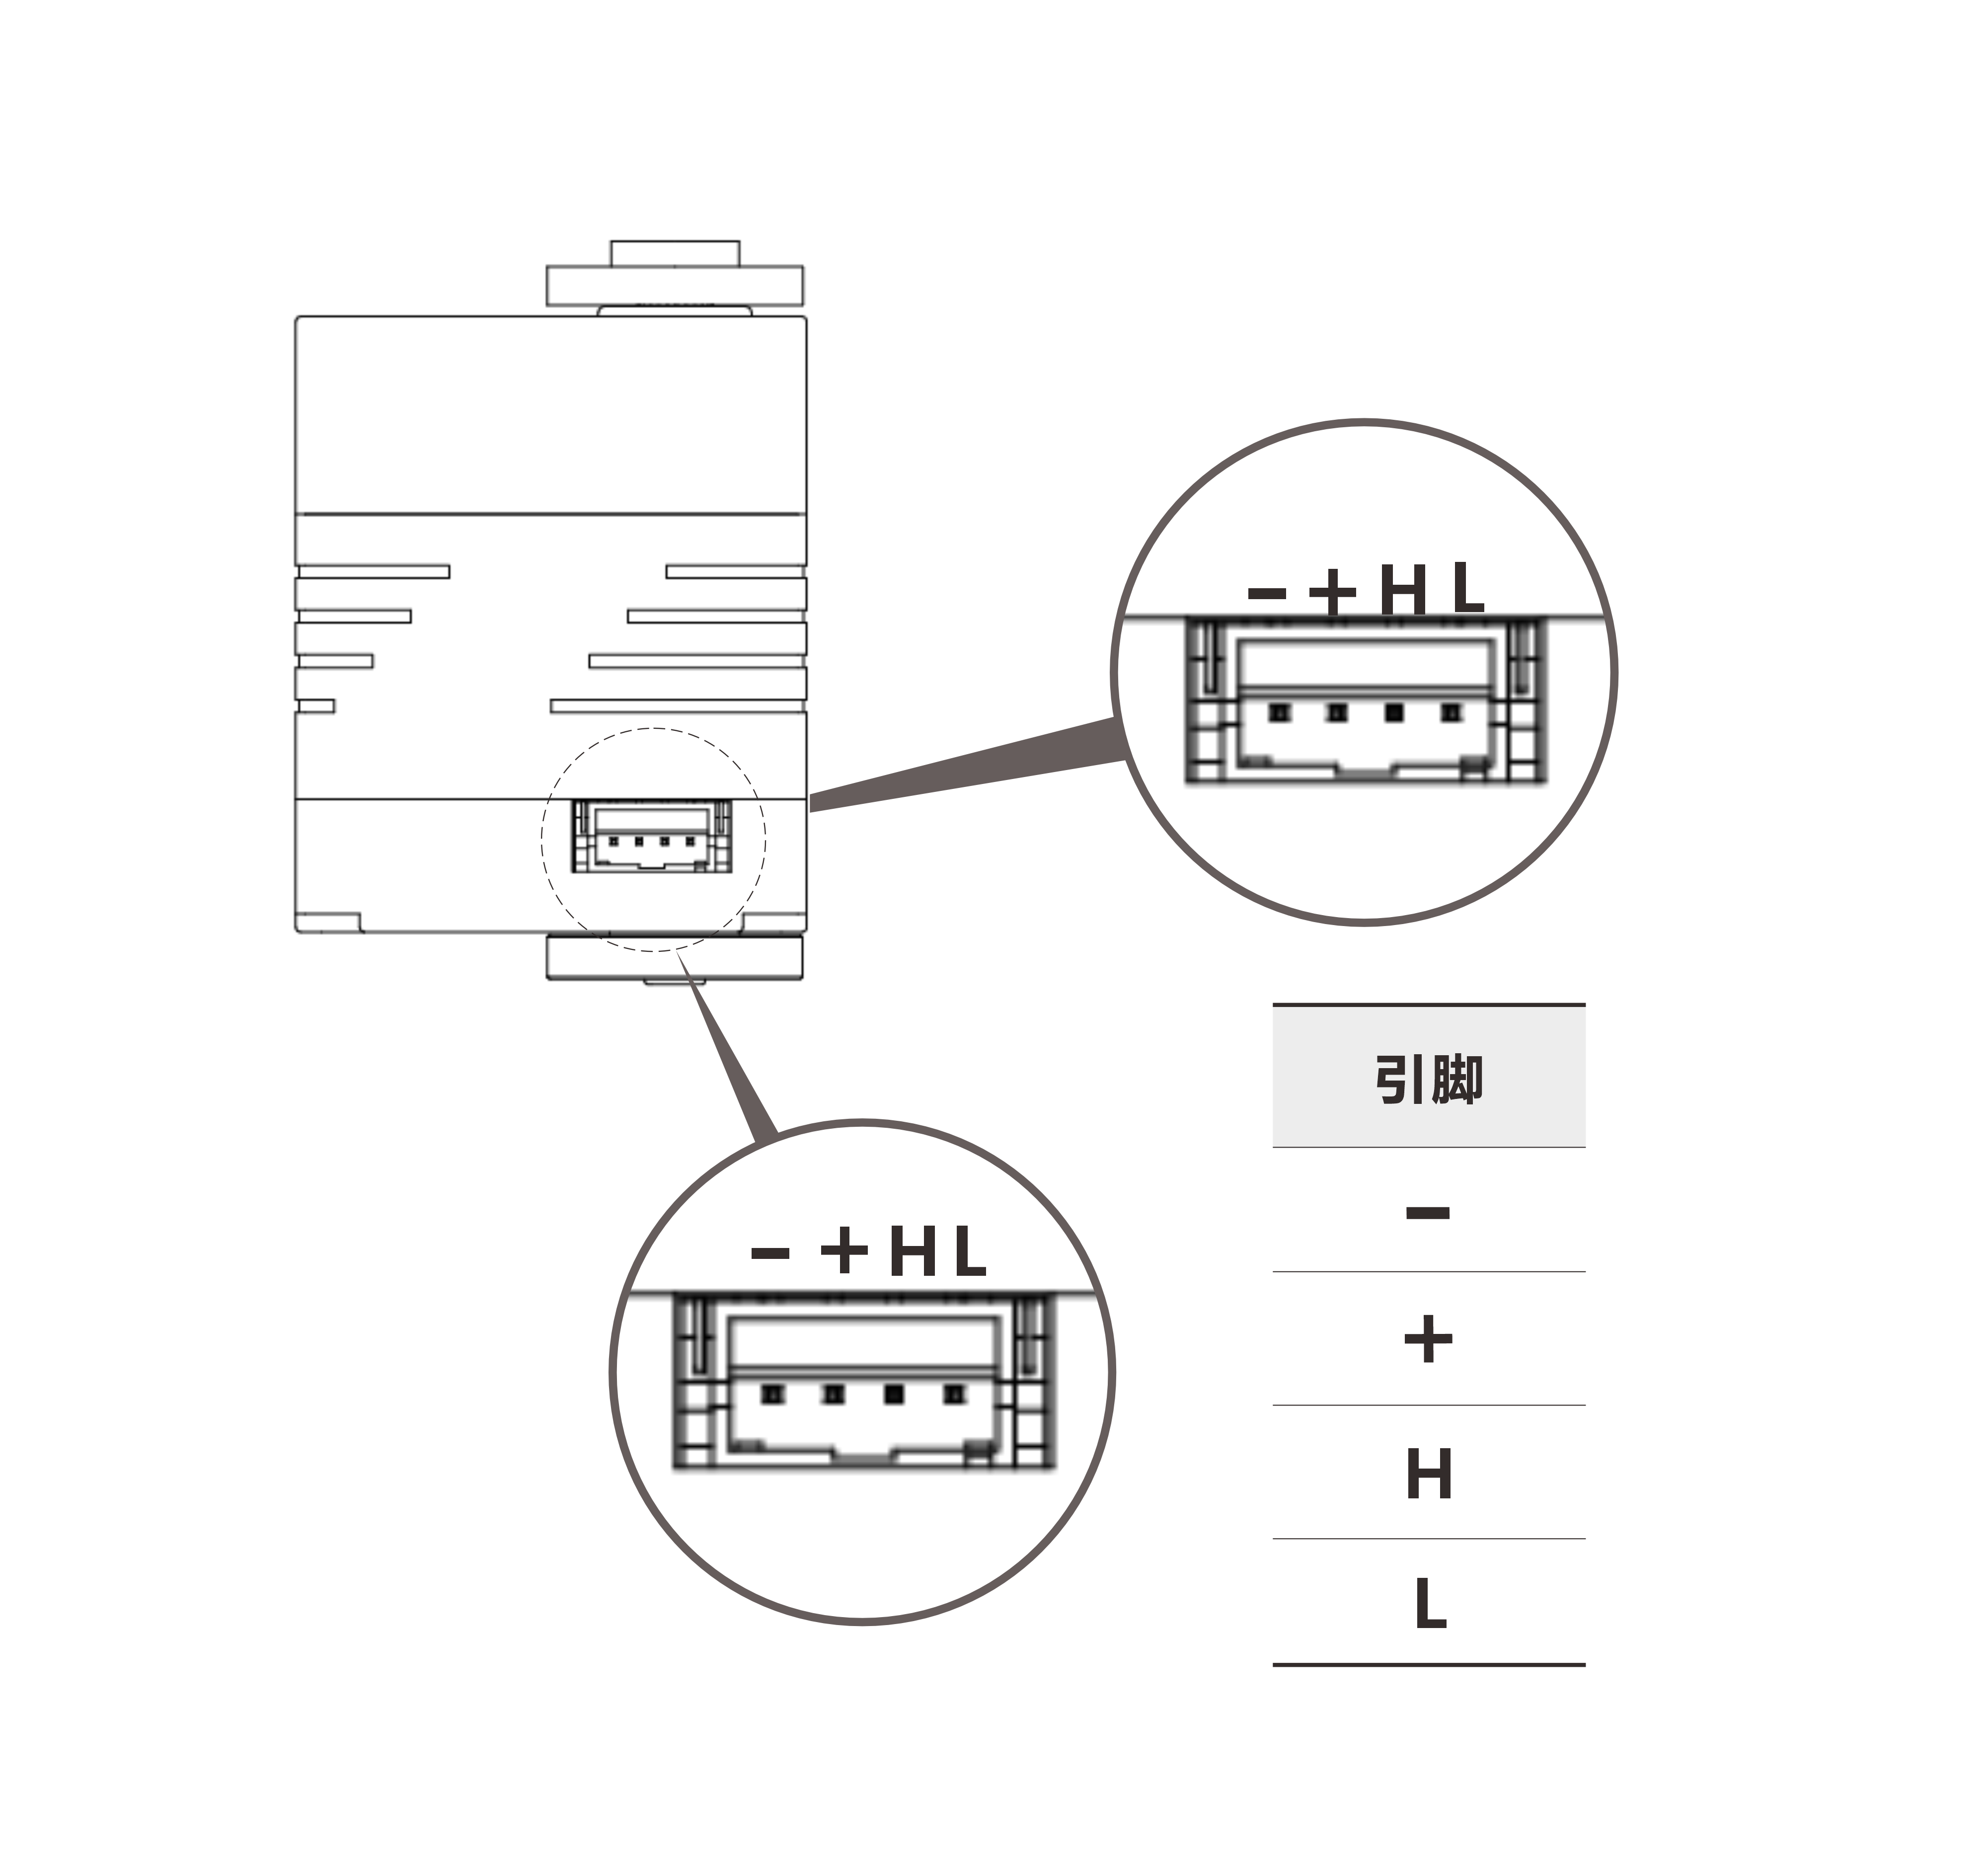
CAN 接口引脚定义
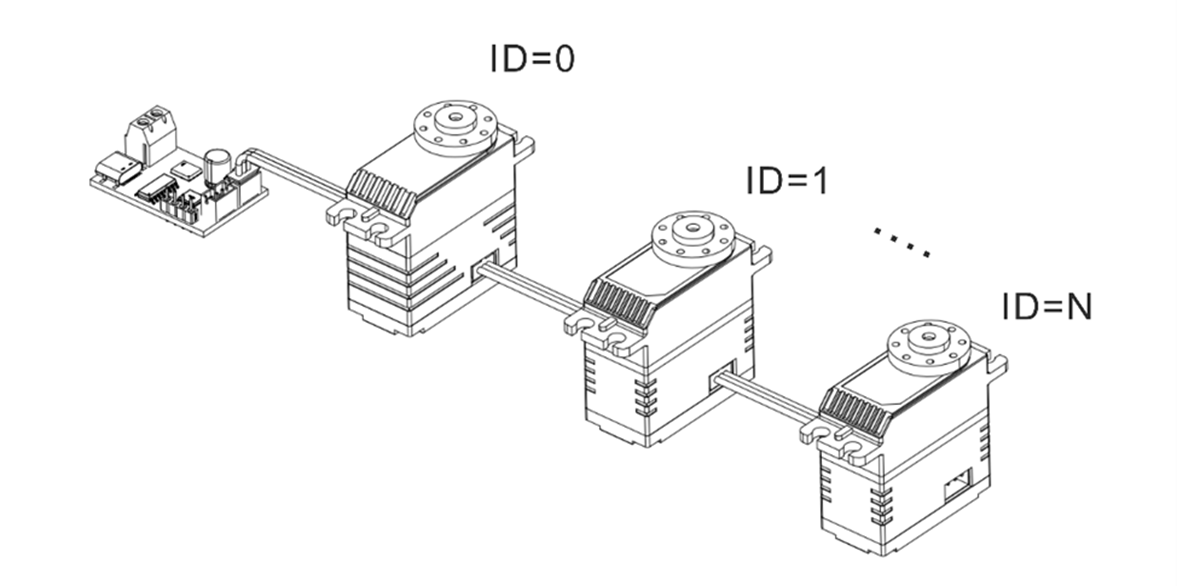
串联
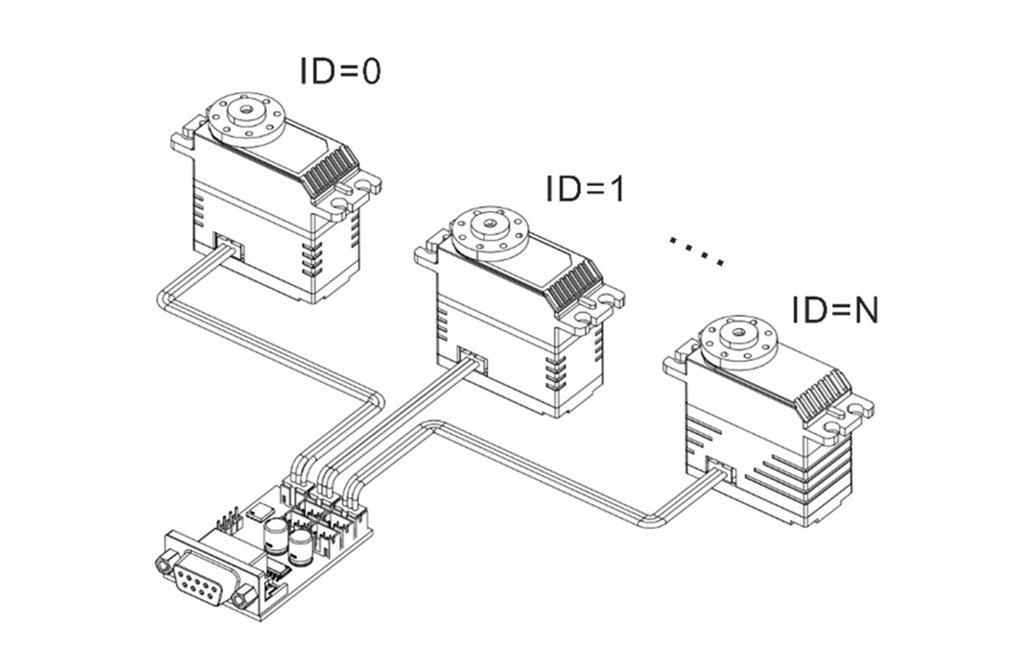
并联
6. 保护功能
总线舵机集成温度、电压、堵转、功率、电流等多重保护机制,并可通过状态标志位判断当前是否触发对应保护。
| 温度保护 |
|---|
|
| 堵转保护 |
|---|
|
| 功率保护 |
|---|
|
| 电压保护 |
|---|
|
| 电流保护 |
|---|
|
Warning
- 电压保护触发后,必须断电并重新上电,舵机才会恢复工作。
- 堵转/功率/电流保护用于避免过载损坏,阈值设置过高可能导致保护失效。
- 若频繁触发温度/电流保护,请降低负载或改善散热与供电。
Note
- 温度保护的默认阈值为 70℃。
- 电压保护的默认保护区间:7.4V 版本:6.0-8.4V / 12V 版本:9.0-12.6V / 24V 版本:20.0-25.2V。
- 电流保护可与堵转/功率保护结合使用,当上位机未触发前两项逻辑时,电流保护作为硬件层级的最后保障。
7. 通信规格
CAN 总线舵机采用 Classical CAN 通信,通过命令字、ServoID 和参数地址完成设备寻址、参数读写与状态回传。完整的参数地址、取值范围和通信示例请参阅 CAN 总线舵机通信协议。
7.1 CAN 通信规格
| 项目 | 规格 |
|---|---|
| 通信协议 | Classical CAN |
| 帧格式 | CAN 2.0A、11 位标准数据帧 |
| CAN ID | 固定为 0x321 |
| 默认波特率 | 500 Kbps |
| 波特率范围 | 9,600 bps–1 Mbps |
| ServoID 范围 | 0–254(0x00–0xFE) |
| 单帧数据长度 | 最大 8 Byte |
| 字节序 | 小端序,低字节在前 |
本协议不使用扩展帧、远程帧或 CAN FD。
7.2 参数读写方法
CAN 总线舵机通过通用指令访问设备参数。运动控制、状态读取和参数配置均通过对应的参数地址完成。
| 操作 | 说明 |
|---|---|
| 读取单个参数 | 每次读取一个 16 位参数 |
| 读取两个参数 | 每次读取两个 16 位参数 |
| 写入单个参数 | 每次写入一个 16 位参数 |
| 写入两个参数 | 每次写入两个 16 位参数 |
| 写入并回传 | 写入后返回舵机实际接受的参数值 |
| 连续写入 | 缓存多组参数后统一提交,适合向单个舵机写入组合参数 |
Note
32 位参数由两个相邻的 16 位地址组成,低地址保存低 16 位,高地址保存高 16 位。角度等有符号参数使用补码表示。
8. 运动与控制指令
8.1 通讯检测
读取目标 ServoID 的设备参数,并根据响应封包判断舵机是否在线。
| 指令名称 | 说明 |
|---|---|
| 通讯检测 | 正常返回包含目标舵机设备参数的响应封包,表示舵机在线 |
8.2 单圈角度控制
- 支持基于时间和基于速度的控制方式,并可读取舵机当前单圈角度。
- 控制范围为 ±180°,最小控制精度为 0.1°。
| 指令名称 | 参数 |
|---|---|
| 简易单圈角度控制 | 目标角度、运动时间、运行功率 |
| 高级单圈角度控制(基于时间) | 目标角度、运动时间、加速时间、减速时间、运行功率 |
| 高级单圈角度控制(基于速度) | 目标角度、运动速度、加速时间、减速时间、运行功率 |
| 单圈角度读取 | 响应封包 = 舵机当前角度 |
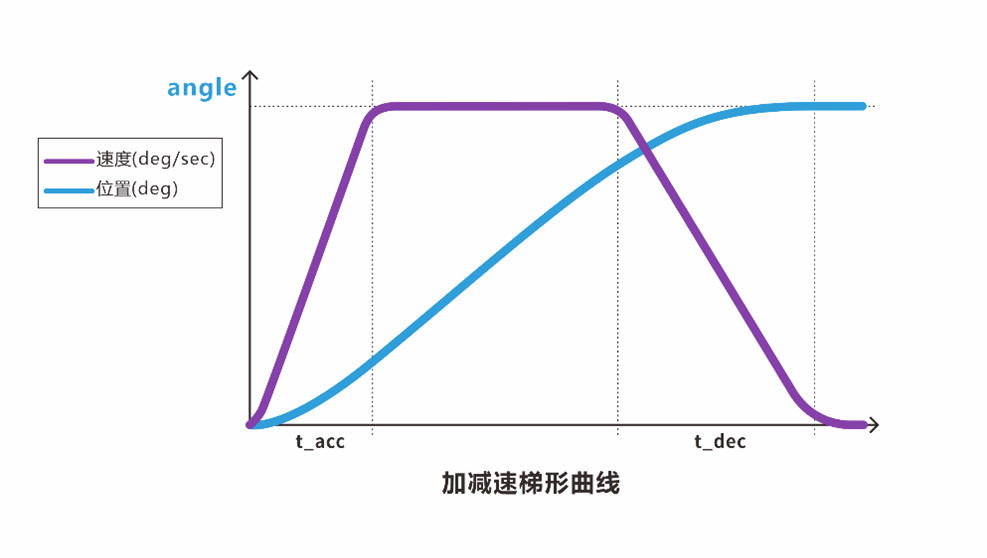
梯形加减速
8.3 多圈角度控制
- 支持基于时间和基于速度的控制方式,并可读取舵机当前多圈角度。
- 控制范围为 ±368,640°(±1,024 圈),最小控制精度为 0.1°。
| 指令名称 | 参数 |
|---|---|
| 简易多圈角度控制 | 目标角度、运动时间、运行功率 |
| 高级多圈角度控制(基于时间) | 目标角度、运动时间、加速时间、减速时间、运行功率 |
| 高级多圈角度控制(基于速度) | 目标角度、运动速度、加速时间、减速时间、运行功率 |
| 多圈角度读取 | 响应封包 = 舵机当前角度 |
梯形加减速
8.4 圈数重置 / 断电角度记忆
圈数重置
- 舵机处于释放锁力状态时,可通过上位机或指定指令重置圈数,将当前绝对位置的角度重新记录为当前角度。
- 重置后的初始角度位于 -180° 至 +180° 区间。
| 指令名称 | 说明 |
|---|---|
| 重置圈数 | 清除当前多圈圈数,并重新记录当前位置 |
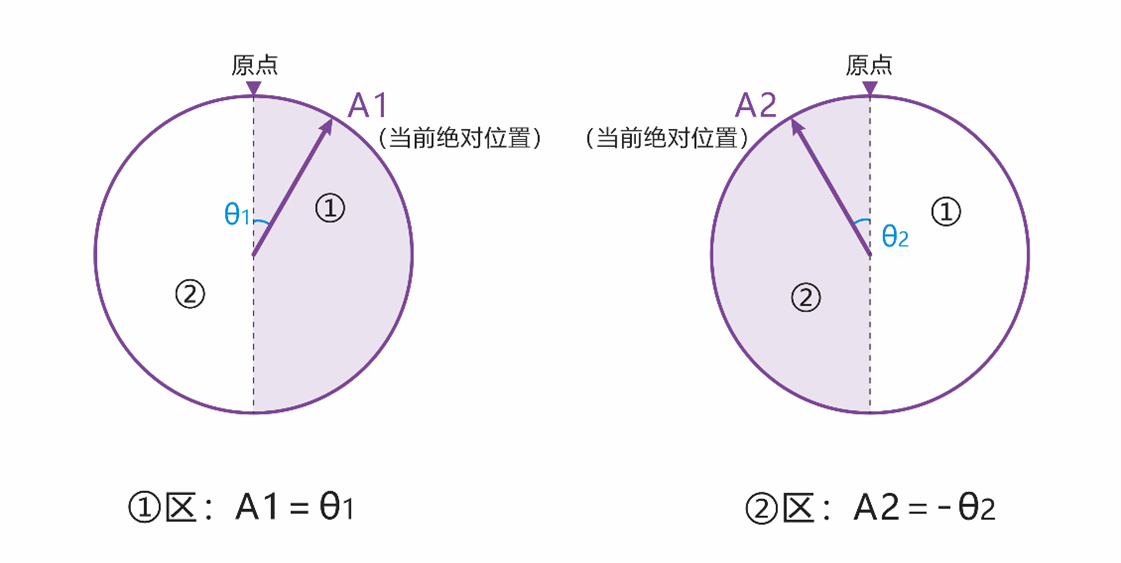
圈数重置
Note
如图所示,A1 点当前角度为 6,880°,重置后的角度为 θ1;A2 点当前角度为 6,800°,重置后的角度为 -θ2。
断电角度记忆
- 断电后,如果舵机的角度未发生变化,重新上电后读取的当前角度保持不变。例如,断电前 A 点角度为 6,800°,断电期间角度未改变,则重新上电后读取的角度仍为 6,800°。
- 断电后,如果外力导致舵机角度发生变化,重新上电后读取的角度将位于记忆角度 ±180° 的范围内。
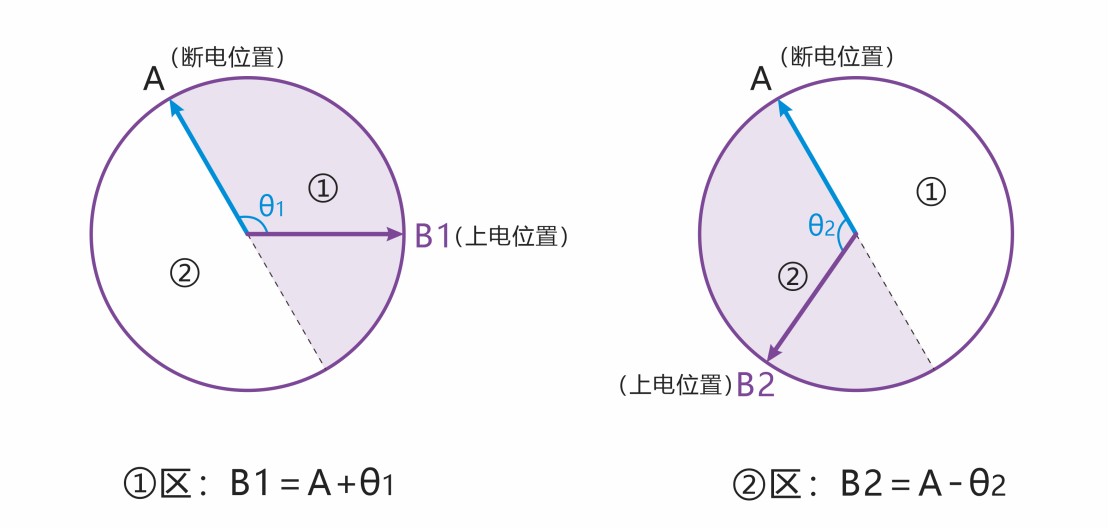
断电角度记忆
Note
如图所示,断电前 A 点角度为 6,800°。断电期间若外力将舵机移动至 B1 点,重新上电后读取的角度为 6,920°;若移动至 B2 点,则读取的角度为 6,680°。
8.5 阻尼模式
允许舵机在外力作用下移动到不同角度,同时保持指定的阻尼效果。阻尼系数可以自定义。
| 指令名称 | 参数 |
|---|---|
| 阻尼控制 | 运行功率(mW) |
8.6 停止指令
- 根据运动控制要求选择合适的停止指令类型,具体说明见下表。
- 停止指令也可用于舵机在堵转保护触发后恢复正常工作。
- 舵机处于释放锁力状态时,发送“保持锁力”指令可从当前位置恢复锁力。
| 指令名称 | 说明 |
|---|---|
| 释放锁力 | 停止运动并释放锁力。 |
| 保持锁力 | 停止运动并维持锁力,或从释放锁力状态恢复锁力。 |
| 保持阻尼 | 停止运动并进入阻尼模式,允许外力调整角度。 |
8.7 状态读取 / 数据监控
读取舵机的运行状态和关键参数,用于调试、巡检和上位机实时显示。
| 指令名称 | 说明 |
|---|---|
| 数据读取 | 单独读取舵机状态参数或配置参数,并返回对应数值。 |
| 数据监控 | 读取电压、电流、功率、温度、状态位、角度和圈数等信息。 |
8.8 设置原点
将舵机当前位置设置为原点,通常用于装配后的零位校准,为控制算法提供统一的运动起始参考。
| 指令名称 | 参数 |
|---|---|
| 设置原点 | 舵机 ID / reset = 0 |