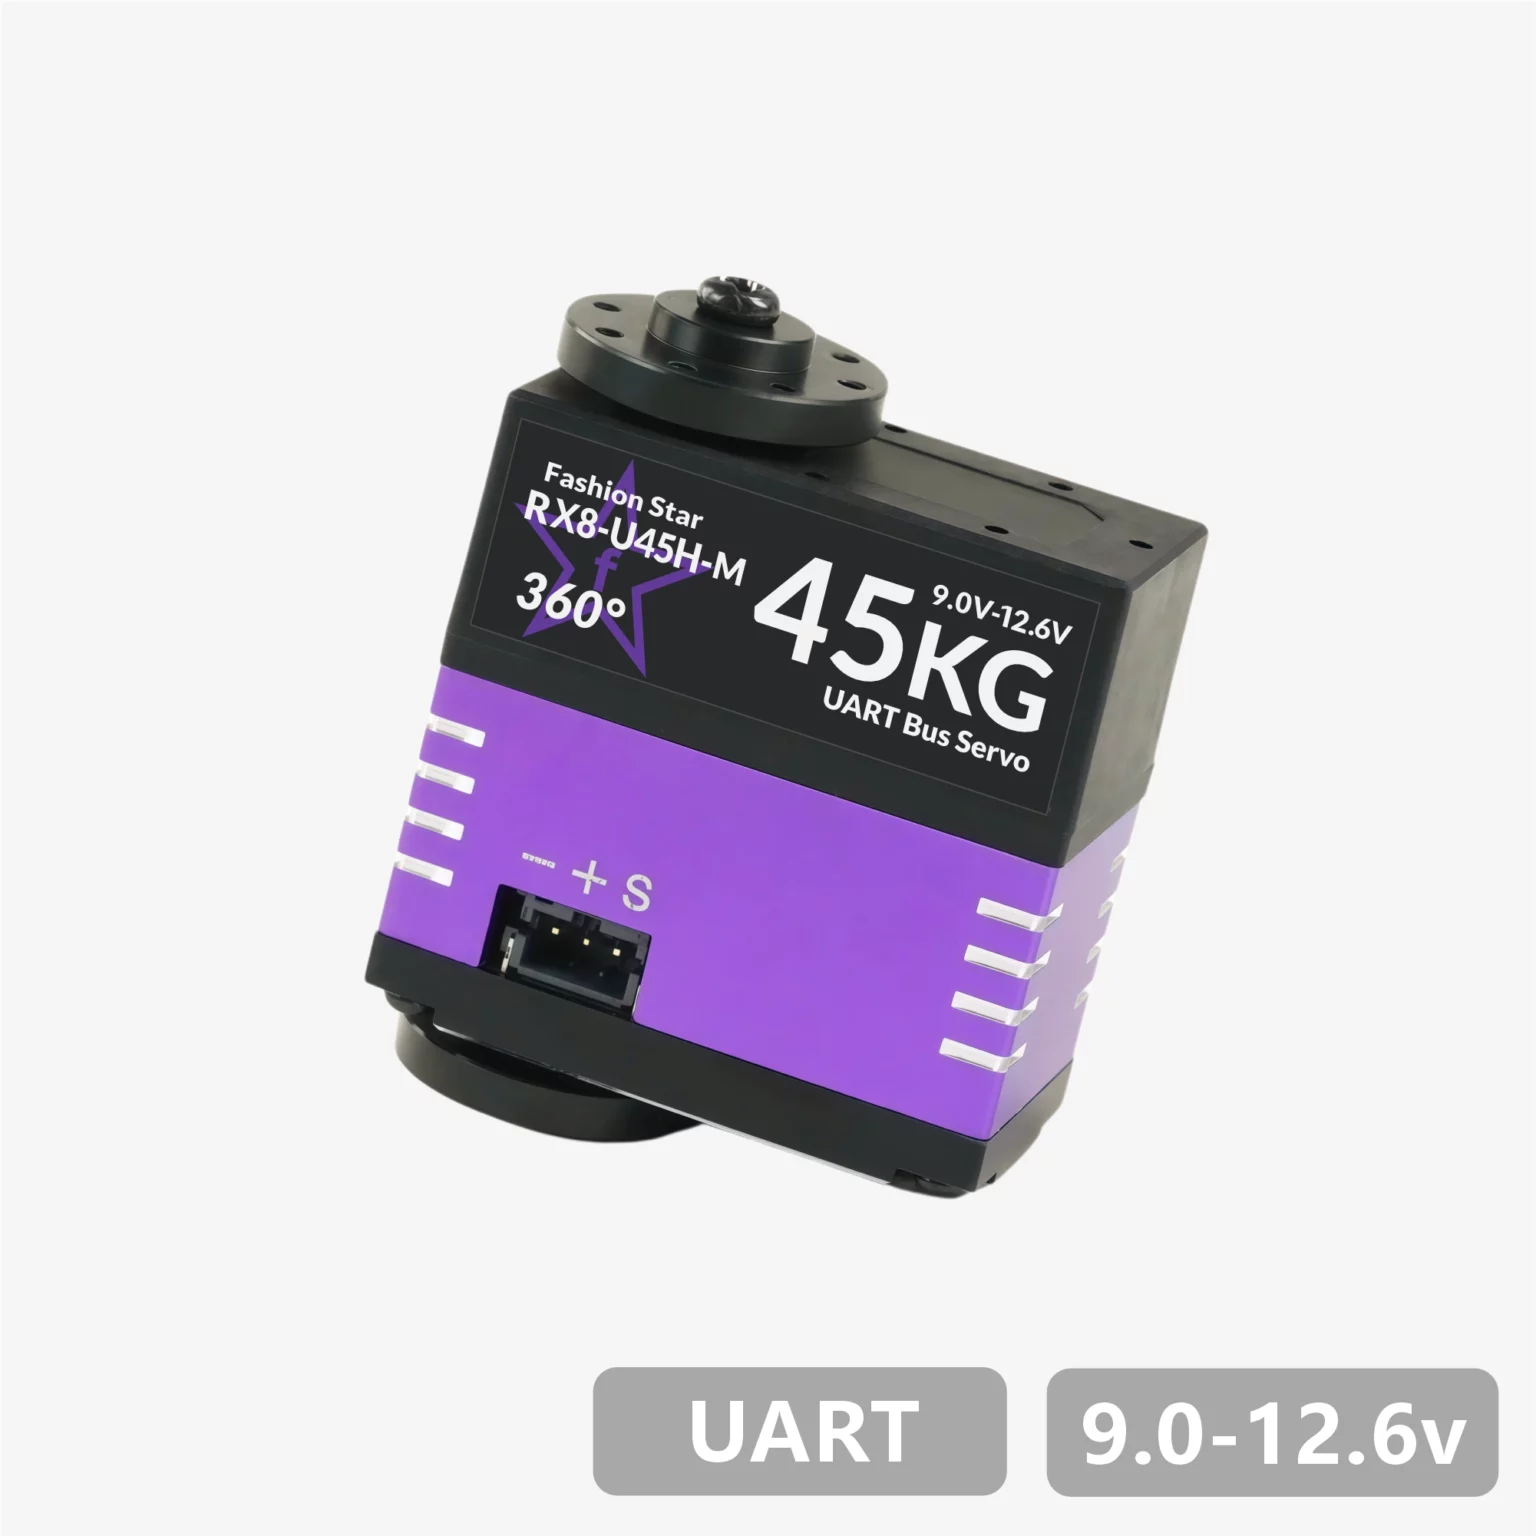
近日,清华大学笃实书院第二届「笃实智造·火星探秘」挑战赛圆满结束。本届挑战赛以火星车为工程实践载体,学生以团队形式完成机械设计、加工制造、嵌入式开发、运动控制、视觉识别和整车调试。所有参赛队伍均采用 FashionStar UART 总线舵机,并将其集成到各自设计的火星车中。从舵机安装和通信配置,到动作编程与整车联调,FashionStar UART 总线舵机被应用于多套不同的火星车方案,成为连接控制程序与机械动作的重要执行部件。
已验证的应用事实: 所有参赛队伍均采用 FashionStar 同一产品系列的 UART 总线舵机,同时各自独立完成火星车结构与控制方案的设计。
查看 FashionStar UART 总线舵机系列
每支参赛队伍都在使用 UART 总线舵机
「笃实智造·火星探秘」挑战赛是清华大学笃实书院「设计与制造工程训练」课程的重要实践环节。
在为期两周的集中训练中,学生以 4 人为一组,完成火星车的设计、制造与调试。项目覆盖机械加工、六轮运动控制、嵌入式开发、机械臂控制和视觉识别等内容,需要各队将机械结构、主控系统、执行器和控制程序整合到同一套机器人系统中。
各队设计的火星车在机械结构、控制逻辑和任务方案上有所不同。学生需要根据实际需求确定舵机的安装位置、运动范围与控制方式,再完成通信测试、动作编程和系统调试:
01 · 安装
将舵机安装到火星车各机械组件中。
02 · 连接
与主控系统建立 UART 通信。
03 · 编程
开发单个动作与连续运动序列。
04 · 验证
调整参数并测试火星车整机系统。
在这一过程中,FashionStar UART 总线舵机负责将主控系统发出的指令转化为机械动作,并与底盘、视觉模块及控制程序协同工作。
从舵机控制到火星车整车联调
火星车由机械结构、运动底盘、嵌入式主控、视觉模块和执行机构等部分组成。舵机不仅需要完成预定动作,还要便于接入控制系统,以满足反复测试和调试的需要。
FashionStar UART 总线舵机采用总线通信方式,可通过设备 ID 进行寻址,便于在机器人项目中管理和控制多个舵机。其双向通信机制支持控制指令下发与运行状态读取,为程序开发、动作调整和问题排查提供了便利。
在开发过程中,学生首先需要测试舵机与主控系统之间的通信,再逐步完成单个动作、机械执行机构和整车系统的联调。如果实际动作与设计目标存在偏差,还需要从机械安装、控制参数和程序逻辑等方面查找原因。
通过这些具体工作,学生能够直观理解执行器、机械结构与控制系统之间的关系,并积累机器人软硬件协同开发经验。
在模拟火星任务中检验设计成果
在最终挑战环节,各参赛队伍控制自行设计和制造的火星车,在模拟火星场地中完成运动、越障、目标识别和物料抓取等任务。
这些任务将底盘运动、视觉识别、机械执行和程序控制连接在一起,综合考察火星车的结构设计、控制逻辑与运行稳定性。前期完成的舵机安装、动作编程和整车调试,也在现场任务中得到实际检验。
与单套设备的功能演示不同,本次项目包含多支参赛队伍和多套独立设计方案。FashionStar UART 总线舵机被集成到不同的机械结构和控制系统中,为学生完成从方案设计到现场任务的完整工程实践提供执行器支持。
服务高校机器人教学与工程实践
高校机器人项目不仅要求学生掌握机械、电子和编程知识,也要求他们理解执行器选型、通信控制和整车联调之间的关系。
在本次清华大学火星车项目中,每支参赛队伍都使用了 FashionStar UART 总线舵机。学生围绕不同的设计方案完成安装、编程与调试,在真实任务中学习如何让机械结构、执行器和控制程序稳定协同。
这一应用也为 FashionStar UART 总线舵机在高校机器人课程、工程训练和创新竞赛等场景中的使用提供了新的实践案例。常见的应用方向包括:
- 移动机器人机构
- 机械臂与夹爪
- 人形与仿生机器人
- 工程训练平台
- 机器人竞赛
未来,FashionStar 将继续面向高校教学、科研开发和机器人创新项目,提供 UART 总线舵机、开发资料与技术支持,服务更多机器人项目从设计走向实际运行。
常见问题
什么是 UART 总线舵机?
UART 总线舵机将舵机与串行 UART 通信集成于一体。它通过设备 ID 与共享总线,让一个控制器能够在同一条串口线上控制多台执行器,并读取位置与状态反馈。
为什么清华火星车项目的每支队伍都选择 FashionStar UART 总线舵机?
各队需要紧凑的执行器、可寻址的多节点控制与双向反馈,来驱动各自独立设计的火星车机构。FashionStar UART 总线舵机在项目的教学机器人工作流程中提供了这些能力。
项目中使用了哪些 FashionStar UART 舵机型号?
该项目使用了 RA8-U35H-M 与 HA8-U35H-M UART 总线舵机,其中包含 35 kg 高扭力版本,用于火星车的机械臂、底盘与任务机构。
UART 总线舵机只能用于火星车吗?
不是。UART 总线舵机适用于移动机器人、机械臂、夹爪、人形机器人、仿生机器人、工程训练平台与机器人竞赛等场景。
在哪里可以找到 UART 总线舵机的文档?
FashionStar 在官网上提供产品页面、UART 舵机 wiki 文档、接线指南、协议参考以及嵌入式或 PLC 集成资源。
用 FashionStar UART 总线舵机搭建你的教育机器人
FashionStar UART 总线舵机为教育机器人与竞赛项目中的多执行器机器人系统提供串行通信、设备 ID 寻址与双向状态反馈。可按下一台教学、科研或竞赛机器人的需要,选用相应的产品配置与开发资源。
查看 UART 总线舵机 查阅技术资源